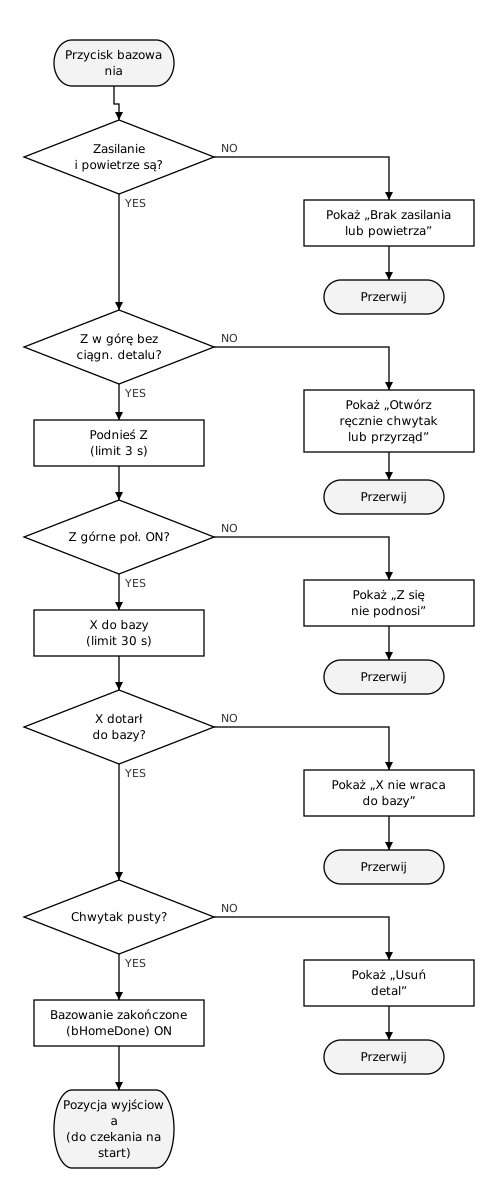
Schemat blokowy bazowania jednostki przenoszącej — Podnieś Z, zanim cofniesz X, sprawdzając jedną oś naraz (przykład)
Ostatnia zmiana: 2026-09-23 / Kategoria: Przykłady, schematy blokowe
Bazowanie jednostki przenoszącej złożonej z pionowej osi Z (siłownik pneumatyczny z zaworem bistabilnym), poziomej osi X (serwo) i chwytaka. Narysowane dla każdego, kto wysłał „wszystkie osie do bazy” naraz i w coś uderzył w drodze powrotnej: Z podnosi się do końca, zanim X wróci.
Otwórz ten przykład w edytorze Pobierz JSON
Darmowy edytor w przeglądarce otwiera się w nowej karcie z wczytanym tym schematem blokowym. Bez instalacji i rejestracji, a nic, co wpiszesz, nie jest nigdzie wysyłane. Edycja nie zmienia przykładu na tej stronie. JSON to dane źródłowe do ponownego otwarcia w edytorze lub przekazania AI (format: Format danych JSON).
1. Każdy etap: sprawdź zasilanie i powietrze przed ruchem i daj każdej osi limit
- „Przycisk bazowania”: przyjmowany tylko, gdy praca automatyczna jest zatrzymana. Po zatrzymaniu awaryjnym naciska się go po resecie (Schemat blokowy powrotu po zatrzymaniu awaryjnym (przykład)).
- „Zasilanie i powietrze włączone?”: oprócz zasilania sprawdź ciśnienie zasilające, bo Z działa na powietrze. Jeśli zatrzymanie awaryjne odpowietrza układ, ciśnienie wraca stopniowo; ruch przed jego powrotem zamienia przyczynę w „Z nie podnosi się”.
- „Czy Z może się podnieść bez ciągnięcia detalu?”: NIE, gdy chwytak trzyma detal, a zacisk przyrządu jest też zamknięty. Podniesienie Z rozerwałoby detal albo pociągnęło przyrząd. Taki jest stan po zatrzymaniu w środku przekazania.
- „Podnieś Z”: SOL podnoszenia ON, SOL opuszczania OFF. „Górne położenie Z ON?” sprawdza też, czy dolne położenie przeszło w OFF, co wyłapuje usterki czujników (Wykres czasowy siłownika pneumatycznego (przykład)).
- „X do bazy”: jeśli baza jest zachowana, to zwykły ruch pozycjonujący do pozycji bazowej, jak przy serwie absolutnym. Jeśli baza jest utracona, użyj funkcji bazowania wzmacniacza lub modułu pozycjonowania, żeby ją odszukać — np. serwo inkrementalne, któremu odcięto zasilanie sterowania.
- „Limit 3 s”, „limit 30 s”: wartości przykładowe, ustalone z normalnych czasów zmierzonych przy uruchomieniu plus zapas. Jeśli oś nie dojechała po upływie limitu, pokaż błąd i zadaj X zatrzymanie. Z ma zawór bistabilny, więc zostaje po stronie podnoszenia nawet przy wyłączonym SOL (jeśli nie podnosi się do końca, sprawdź ciśnienie powietrza i czujniki).
- „Chwytak pusty?”: oceniane z kontaktronów otwarcia i zamknięcia chwytaka. Pozycja zamknięta ON znaczy zamknięty i pusty; oba OFF znaczą, że detal jest chwycony. Praca automatyczna zaczyna się od otwarcia chwytaka przed chwytaniem, więc stan chwytaka nie jest częścią warunku pozycji wyjściowej.
- „Bazowanie zakończone (bHomeDone)”: bazowanie zostało wykonane i położenie nie zostało utracone. Pozostaje ON, gdy praca automatyczna rusza, a przechodzi w OFF przy przerwaniu, alarmie serwa lub utracie zasilania sterowania. Czy jednostka jest teraz w pozycji wyjściowej, mówi osobny sygnał (
bAtOrigin); start jest przyjmowany tylko, gdy oba są ON.
Sygnały na tym schemacie — zakończenie (bHomeDone) i pozycja wyjściowa (bAtOrigin) to osobne sygnały
| Nazwa | Kierunek | Znaczenie |
|---|---|---|
bHomeBtn | Wejście | Przycisk bazowania |
bPowerOn | Wejście | Zasilanie włączone (styk pomocniczy przekaźnika bezpieczeństwa) |
bAirOK | Wejście | Ciśnienie zasilające obecne (presostat) |
bChuckOpenEnd / bChuckCloseEnd | Wejście | Chwytak otwarty / zamknięty (kontaktrony) |
bJigClampEnd | Wejście | Zacisk przyrządu zamknięty |
bZUpSol / bZDownSol | Wyjście | SOL podnoszenia / opuszczania Z |
bZUpEnd / bZDownEnd | Wejście | Górne / dolne położenie Z |
bXHomeReq | Wyjście | Rozkaz powrotu X do bazy (odszukanie bazy albo pozycjonowanie do pozycji bazowej) |
bXAtHome | Wejście | Bieżące położenie X mieści się w tolerancji bazy, a pozycjonowanie jest zakończone. Co innego niż „bazowanie zakończone” wzmacniacza lub modułu pozycjonowania, które oznacza ustaloną bazę i zwykle pozostaje ON po odjechaniu z bazy |
bHomeDone | Wewnętrzny | Bazowanie wykonane i położenie nieutracone (pozostaje ON w pracy automatycznej) |
bAtOrigin | Wewnętrzny | Teraz w pozycji wyjściowej (bZUpEnd i bXAtHome oba ON; obliczane w każdym skanie) |
2. Dlaczego ta kolejność: żeby uniknąć kolizji, podnieś Z do końca, potem jedna oś naraz
Bazowanie to procedura, która sprowadza maszynę do pozycji wyjściowej (skąd zaczyna praca automatyczna) bez kolizji, gdziekolwiek stanęła. To „powrót do pozycji wyjściowej” z Jak narysować schemat blokowy sterowania PLC. Wyślij „wszystkie osie do bazy” naraz, a zależnie od miejsca zatrzymania coś zderzy się po drodze. Dlatego kolejność ustala się najpierw.
- Podnieś Z do końca, zanim ruszysz X Przy opuszczonym Z chwytak albo chwycony detal uderza w przyrząd lub przenośnik. Maszynę buduje się tak, że przy Z w górnym położeniu X może jechać wszędzie, nie uderzając w nic, nawet z detalem. To górne położenie jest warunkiem ruchu X, w pracy automatycznej i ręcznej tak samo jak w bazowaniu.
- Jedna oś naraz, z potwierdzeniem dojazdu przed następną Przy ruchu obu naraz X zderza się, jeśli Z stanie w połowie. Ruch Z i X razem jest szybszy, ale bazowanie jest rzadkie, więc pewność wygrywa z szybkością. Prędkość bazowania niższa niż w pracy automatycznej ogranicza też szkody, gdyby jednak doszło do kolizji.
- Chwytak nie jest otwierany w bazowaniu Otwarcie upuszcza chwycony detal. Jeśli detal został, pokaż komunikat i zatrzymaj; bazowanie powtarza się po jego usunięciu. Jak go usunąć (otworzyć drzwi i wyjąć ręcznie, czy otworzyć chwytak w trybie ręcznym), ustala się dla każdej maszyny.
- Błędy mówią, która oś stanęła Samo „błąd bazowania” oznacza szukanie od nowa na obiekcie. Rozdzielone według osi, miejsce do sprawdzenia jest oczywiste: ciśnienie powietrza i czujniki dla Z, alarm wzmacniacza dla X.
3. Specyfikacja podaje kolejność, warunki przejścia, limity i to, czego się nie rusza
- Kolejność powrotu i warunek przejścia do następnej osi (który czujnik lub sygnał oznacza „dojechał”; pozycje 1 i 2 punktu 2)
- Limit czasu na oś i wyświetlanie błędu (punkt 1, pozycja 4 punktu 2)
- Warunek ruchu X (górne położenie Z), stosowany też w pracy automatycznej i ręcznej (pozycja 1 punktu 2)
- Którą stronę otwiera się ręcznie po zatrzymaniu w środku przekazania (punkt 1)
- Czego bazowanie nie rusza (chwytak itd.) i co się dzieje, gdy detal został (pozycja 3 punktu 2)
- Warunki kasujące bazowanie zakończone i warunek bycia w pozycji wyjściowej (punkt 1)
Więcej osi rysuje się tak samo: najpierw ustal kolejność bez kolizji, potem ułóż „ruch → dojechał?” w tej kolejności.
Po otwarciu w edytorze dwukrotnie kliknij symbol, żeby zmienić jego tekst.
Narzędzia, którymi zrobiono ten przykład
- Flowchart Editor — Rysunek powyżej i JSON przykładu zrobiono i wyeksportowano tym edytorem.
- Timing Chart Editor — Kolejność sygnałów rozkazu bazowania i zakończenia dla X można narysować jako wykres czasowy.
Powiązane artykuły
- Jak narysować schemat blokowy sterowania PLC
- Schemat blokowy powrotu po zatrzymaniu awaryjnym (przykład)
- Wykres czasowy siłownika pneumatycznego (przykład)
- Wykres czasowy pozycjonowania serwa (przykład)
yk.builds