Jak narysować schemat blokowy sterowania PLC — Ustal stany i warunki przejść, zanim napiszesz ladder
Ostatnia zmiana: 2026-09-23 / Kategoria: Programowanie PLC, projektowanie logiki sterowania
Schemat blokowy sterowania ustala stany maszyny i warunki przechodzenia między nimi, zanim powstanie jakikolwiek ladder. Ten poradnik jest dla każdego, kto zbudował sekwencję z podtrzymań i blokad, a potem nie wiedział, skąd wznowić po zatrzymaniu.
1. Kolejność kroków można trzymać tylko jako stan
To, gdzie proces aktualnie jest, nie pojawia się nigdzie w programie, dopóki projektant nie trzyma tego jako stanu. PLC w każdym skanie od nowa ocenia każdy szczebel od góry do dołu. Żaden szczebel nigdy nie „czeka na następne wejście”.
Buduj bez ustalenia stanów, a postęp procesu zostanie zakodowany w plątaninie podtrzymań i blokad. Aktualna pozycja rozsypuje się po wielu cewkach i dzieje się to, co niżej.
- Śledzisz cewkę i nadal nie wiesz, dlaczego jest ON
- Po wyjęciu detalu w połowie cyklu nikt nie wie, skąd bezpiecznie wznowić
- Dodanie jednego warunku zatrzymuje niezwiązany krok
Podziel proces na kroki (stany) i utrzymuj w każdej chwili dokładnie jeden aktywny krok. Wtedy wyjścia do sterowania i warunek wyjścia zamykają się w tym kroku. Prostokąt procesu na schemacie blokowym to jeden krok; romb decyzji to warunek jego opuszczenia. Rysowanie schematu blokowego jest projektowaniem kroków.
2. Oddziel procesy od decyzji i daj limit czasu każdemu oczekiwaniu
- Oddziel procesy (prostokąty) od decyzji (romby) Prostokąt to krok: wyjścia utrzymywane, dopóki trwa. Romb to warunek opuszczenia tego kroku. Napisz „wysuń i czekaj na pozycję wysuniętą” w jednym prostokącie, a nikt nie powie, gdzie krok się zmienia.
- Każdemu oczekiwaniu na ruch daj limit czasu i cel Jeśli wejście nigdy nie nadejdzie, bo czujnik padł albo detal się zaklinował, oczekiwanie trwa wiecznie. Potraktowanie przekroczenia czasu jako błędu to jedyny sposób, żeby PLC wiedział, że coś stanęło. Oczekiwanie na człowieka, jak przycisk startu czy reset, może trwać bez limitu.
- Narysuj, dokąd idą błędy, i drogę powrotu Narysuj ścieżkę zatrzymanie po błędzie → powrót do pozycji wyjściowej → oczekiwanie na start. Jeśli nie ustalono kroku, od którego można wznowić, restart robi się na obiekcie metodą prób i błędów.
- Numeruj kroki z odstępami (10, 20, 30…) Żeby późniejsze dodanie kroku nie wymagało przenumerowania wszystkiego. Do numerów kroków odwołują się też wyświetlanie na panelu dotykowym i historia błędów.
- Rzeczy uruchomione razem czekają na zakończenie obu Decyzja o przejściu dalej sprawdza oba zakończenia. Przejdź po jednym, a następny ruch zacznie się, zanim drugi się skończy, i dojdzie do kolizji.
- Nigdy nie przechodź o więcej niż jeden krok w jednym skanie Dla każdej decyzji ustal, czy patrzy na zbocze narastające, czy na stan ON. Jeśli następny warunek jest już spełniony w skanie, w którym zmienił się krok, kroki przelatują jeden za drugim. Przytrzymany przycisk startu robi to nagminnie.
3. Przykład — rozdziel prostokąty, a miejsca zatrzymań i droga powrotu pojawią się na rysunku
Proces i oczekiwanie w jednym prostokącie ukrywają, gdzie krok idzie dalej
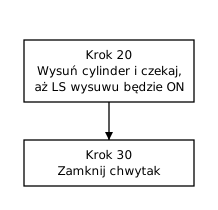
Schemat nie mówi, w którym miejscu kroku 20 idzie dalej ani dokąd idzie, gdy pozycja wysunięta nigdy nie nadejdzie. Każdy wdrażający decyduje sam.
Rozdziel procesy i decyzje, a przełoży się to wprost na układ z numerem kroku
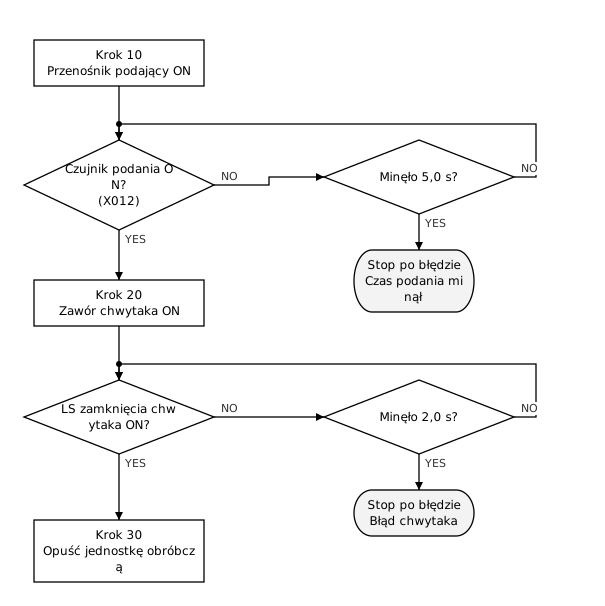
Ta postać przekłada się wprost na ladder z jednym rejestrem numeru kroku. Gdy „bieżący numer kroku” i „warunek decyzji” są oba spełnione, załaduj następny numer. Numer kroku służy zarazem jako wyświetlanie stanu maszyny, więc widać, gdzie stanęła.
Zrób z drogi powrotu z błędu pętlę wracającą do oczekiwania na start
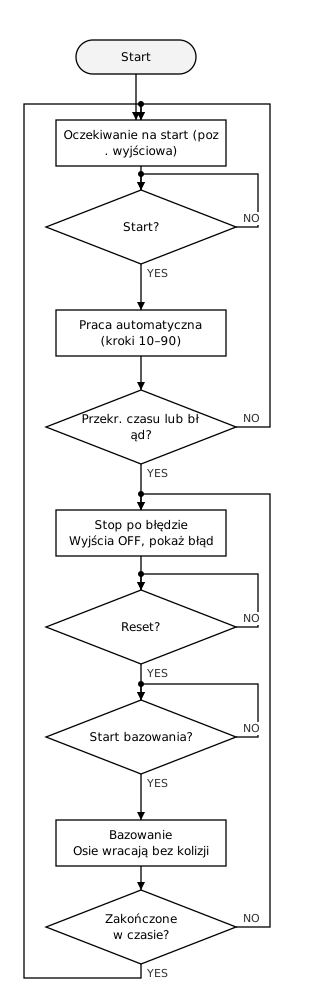
Czy cykl dobiegnie końca, czy stanie na przekroczeniu czasu lub błędzie, zawsze wraca do oczekiwania na start. Maszyna jest zawsze gdzieś na tej pętli, więc nigdy nie ma wątpliwości, skąd wznowić.
Bazowanie zaczyna się dopiero, gdy operator naciśnie przycisk. Gdyby osie ruszały zaraz po skasowaniu błędu resetem, ruszyłyby, zanim operator sprawdzi otoczenie. Żeby wejść do środka i sprawdzić, otwórz osłonę i pozwól obwodowi bezpieczeństwa najpierw odciąć zasilanie. Sekwencja po zatrzymaniu awaryjnym jest w Schemat blokowy powrotu po zatrzymaniu awaryjnym (przykład).
4. Kolejność rysowania: stany → warunki → limity → droga powrotu → numery
- Wypisz stany, w jakich może być maszyna Oczekiwanie na start, podawanie, obróbka, wyładunek, zatrzymanie po błędzie i tak dalej. Na razie nie trzeba ich łączyć.
- Dla każdego stanu ustal wyjścia i warunek przejścia dalej Jeśli jest wykres czasowy, jego strzałki przyczynowe są tymi warunkami.
- Każdemu oczekiwaniu na ruch daj limit czasu i cel błędu Limit ustaw jako normalny czas ruchu plus zapas.
- Narysuj drogę powrotu z błędu Ustal procedurę bazowania i krok, od którego można wznowić.
- Ponumeruj kroki Zostaw odstępy.
5. Potknięcia: tryb ręczny, kolejność bazowania, nazwy decyzji
- Rysowanie tylko sekwencji automatycznej — Obsługa ręczna i bazowanie to osobne przebiegi. Co dopuszcza tryb ręczny (np. ruch krokowy przy otwartych drzwiach), ustala się i rysuje osobno od przebiegu automatycznego
- Opisanie bazowania jako „cofnij każdą oś do bazy” — Zależnie od położenia osi zderzą się w drodze powrotnej. Ujmij w przebiegu kolejność, która unika kolizji z każdej pozycji startowej
- Nadanie decyzji nazwy ukrywającej treść — Napisz tylko „gotowy”, a wdrażający sam zdecyduje, co znaczy gotowy. Wpisz sygnały, na które decyzja patrzy
6. Razem z wykresem czasowym ladder jest prawie napisany
Gdy wykres czasowy ustali kolejność i wyzwalacze, a schemat blokowy rozgałęzienia i cele błędów, treść laddera jest prawie ustalona. Wykres czasowy pokazuje jeden scenariusz w porządku czasowym; schemat blokowy pokazuje wszystkie scenariusze jako przejścia stanów.
Narzędzia użyte do rysunków w tym artykule
Wszystkie rysunki w tym artykule narysowano w Flowchart Editor i wyeksportowano do SVG.
- Flowchart Editor — Ułóż procesy i decyzje, połącz je i ponumeruj kroki automatycznie. Umie też zbudować decyzje i oczekiwania ze strzałek wykresu czasowego.
- Timing Chart Editor — Ustala kolejność sygnałów i wyzwalacze, z których buduje się przebieg.
- Address Map Editor — Przydziela adresy PLC sygnałom użytym w przebiegu.
Bez instalacji i rejestracji. Działają w przeglądarce.
Powiązane artykuły
- Schemat blokowy bazowania (przykład)
- Schemat blokowy powrotu po zatrzymaniu awaryjnym (przykład)
- Jak narysować wykres czasowy
- Jak zbudować mapę adresów PLC
- Jak narysować schemat systemu
- Niech AI narysuje specyfikację
- Format danych JSON — Format, który czytają i zapisują cztery edytory, ze schematem, walidacją i przykładami
- Jak napisać specyfikację sterowania
- Jak narysować diagram stanów PLC
yk.builds