Wykres czasowy startu pozycjonowania serwa — „W pozycji” tuż po starcie należy jeszcze do poprzedniej pozycji (przykład)
Ostatnia zmiana: 2026-09-23 / Kategoria: Przykłady, wykresy czasowe
Jeden ruch, od przekazania przez PLC pozycji docelowej do serwowzmacniacza i startu, do uznania ruchu za zakończony (działki 0,1 s). Narysowany dla każdego, kto przeszedł dalej na sygnale w pozycji tuż po starcie i następny krok zaczął się, zanim oś ruszyła.
Otwórz ten przykład w edytorze Pobierz JSON
Darmowy edytor w przeglądarce otwiera się w nowej karcie z wczytanym tym wykresem. Bez instalacji i rejestracji, a nic, co wpiszesz, nie jest nigdzie wysyłane. Edycja nie zmienia przykładu na tej stronie. JSON to dane źródłowe do ponownego otwarcia w edytorze lub przekazania AI (format: Format danych JSON).
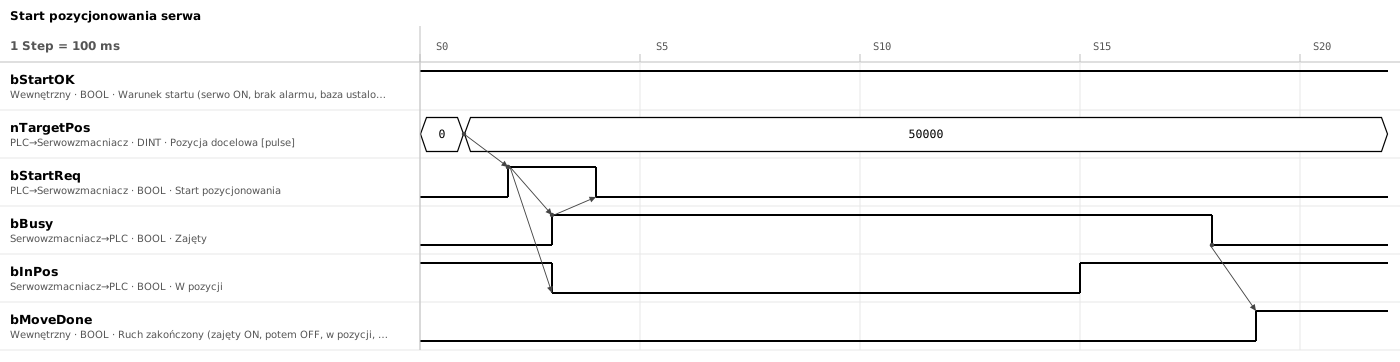
1. Sześć sygnałów; ruch zakończony tworzy się w PLC
| Sygnał | Kierunek | Znaczenie |
|---|---|---|
bStartOK | PLC (wewnętrzny) | Warunek startu: serwo ON i brak alarmu ze wzmacniacza, plus ustalona baza. Ustalona baza to bazowanie zakończone, a przy enkoderze absolutnym ważne położenie |
nTargetPos | PLC → serwowzmacniacz | Pozycja docelowa [pulse] |
bStartReq | PLC → serwowzmacniacz | Start pozycjonowania |
bBusy | Serwowzmacniacz → PLC | Zajęty. ON od przyjęcia startu do końca pozycjonowania. Na tym wykresie służy też jako potwierdzenie przyjęcia |
bInPos | Serwowzmacniacz → PLC | W pozycji. Zależnie od modelu ON, gdy różnica od celu albo między pozycją zadaną a rzeczywistą (uchyb nadążania) mieści się w ustawionym paśmie |
bMoveDone | PLC (wewnętrzny) | Ruch zakończony. Warunek następnego kroku: po starcie zobaczono zajęty w ON, a potem zajęty OFF i w pozycji ON są oba spełnione. Nie podnoszony, jeśli zatrzymano żądaniem stopu albo błędem |
2. Jeden ruch: pozycja docelowa → start → zajęty → zakończenie
- S1 → S2: wpisz pozycję docelową, potem w następnym Step włącz start
- S2 → S3: wzmacniacz przyjmuje start, zajęty przechodzi w ON, oś rusza i w pozycji przechodzi w OFF
- S3 → S4: PLC widzi zajęty ON i wyłącza start
- S15, S18: w pozycji przechodzi w ON przy zbliżaniu do celu; zajęty przechodzi w OFF po zakończeniu ruchu
- S19: zajęty OFF i w pozycji ON są oba spełnione, bez żądania stopu i błędu, więc podnosi się ruch zakończony. Zakłada to, że zajęty zobaczono w ON w S3
3. Start zrzucaj po potwierdzeniu; o zakończeniu decyduj dopiero po zobaczeniu zajęty ON
- Startuj dopiero, gdy pozycja docelowa dotarła Jeśli start dotrze pierwszy, oś pojedzie do poprzedniego celu. Zostaw jeden skan wewnątrz PLC albo jeden cykl odświeżania w sieci. Jeśli wartość 32-bitowa jest wysyłana jako dwa słowa, sprawdź, czy są wysyłane razem.
- Start zrzucaj dopiero po potwierdzeniu przyjęcia Impuls jednego skanu znika, jeśli jest krótszy niż cykl odczytu drugiej strony. Zrzucenie go po przejściu zajęty w ON działa niezależnie od tego, czy wzmacniacz reaguje na zbocze, czy na poziom. Najpierw sprawdź PLC, które wymagają, by wejście rozkazu pozostało ON przez cały ruch.
- O zakończeniu decyduj dopiero po zobaczeniu zajęty ON po starcie W pozycji jest jeszcze ON z poprzedniej pozycji. Zakończone znaczy: zajęty przeszło raz w ON po starcie, a potem zajęty OFF i w pozycji ON są oba spełnione. W modelach z drganiem sygnału wymagaj, by ON trwało kilkadziesiąt ms.
- Przewidź bardzo krótkie ruchy Zajęty może być ON tylko kilka ms i zostać przeoczone. W modelach, które zatrzaskują potwierdzenie przyjęcia, użyj go; w modelach bez niego cel w paśmie w pozycji od bieżącego położenia traktuj jako zakończony bez startu.
- Nie zmieniaj pozycji docelowej, gdy zajęty Kiedy zacznie obowiązywać, zależy od modelu i jego ustawień. Zmieniaj dopiero po ruchu zakończonym.
4. Brak startu lub brak zakończenia: błąd na limicie czasu
Daj każdemu oczekiwaniu limit czasu i zgłaszaj błąd po jego przekroczeniu. Limit ruchu to czas przejazdu obliczony z drogi, prędkości i przyspieszenia plus zapas na ustalenie.
- Brak potwierdzenia przyjęcia po starcie: błąd po około 0,5 s, pokaż sygnał błędu wzmacniacza i numer błędu. Cel poza limitami programowymi w większości modeli jest błędem już przy starcie. Niektóre modele nie stosują limitów programowych przed ustaleniem bazy
- Zajęty nigdy nie przechodzi w OFF: pauza albo pozostawiony mnożnik prędkości (override) 0 %
- Zajęty jest OFF, ale w pozycji nigdy nie przechodzi w ON: nadal aktywne ograniczenie momentu, więc cel nie został osiągnięty — np. ograniczenie obniżone do dociskania i nieprzywrócone. Albo za niskie wzmocnienia, żeby się ustalić
Powrót po alarmie rysuje się na osobnym wykresie lub schemacie blokowym, bo to, czy trzeba powtórzyć bazowanie, zależy od alarmu.
5. Niezależnie od interfejsu czytaj to jako te same trzy sygnały: start, zajęty, zakończenie
- Typ z tabelą punktów podłączony przez I/O: sygnały startu, ruchu i w pozycji odpowiadają niemal wprost trzem z tego wykresu. Zamiast pozycji docelowej przekazuje się numer punktu. Który sygnał jest potwierdzeniem przyjęcia, sprawdź w instrukcji modelu
- Bloki funkcyjne pozycjonowania PLCopen: Execute, Busy i Done. Pozycja docelowa jest czytana na zboczu narastającym Execute. Zrzuć Execute przed Done, a Done trwa tylko jeden skan. Execute może pozostać ON, aż pojawi się Done, Error lub CommandAborted; jako wyzwalane zboczem, drugi punkt z punktu 3 („zrzuć po potwierdzeniu”) nie ma zastosowania. Trzeci punkt, „nie zatrzymano żądaniem stopu ani błędem”, znaczy brak Error i CommandAborted
- Funkcja pozycjonowania PLC (wyjście impulsowe): najpierw sprawdź, czy wejście rozkazu ma być trzymane, czy jest wyzwalane zboczem. Zakończenie ocenia się z obu: flagi PLC „wysyłanie zakończone” i wejścia w pozycji ze wzmacniacza (podłączonego przewodowo)
- Dwie osie naraz: start w tym samym skanie nie gwarantuje, że ruszą razem, a nawet wtedy różne drogi oznaczają różne czasy dojazdu i tory. Zakończenie to AND ruchu zakończonego każdej osi; dla skoordynowanego toru użyj jednego startu interpolacji
- Bazowanie: ta sama para start i zakończenie, rysowana tak samo. Warunek startu to warunek startu pozycjonowania bez ustalonej bazy (z nią samo bazowanie nigdy nie mogłoby wystartować)
Narzędzia, którymi zrobiono ten przykład
- Timing Chart Editor — Rysunek powyżej i JSON przykładu zrobiono i wyeksportowano tym edytorem.
- Flowchart Editor — Zamienia strzałki wykresu na sekwencję oczekiwań i procesów.
Powiązane artykuły
- Schemat blokowy bazowania (przykład)
- Jak narysować wykres czasowy
- Wykres czasowy handshake (przykład)
- Wykres czasowy siłownika pneumatycznego (przykład)
- Wykres czasowy przenośnika taśmowego (przykład)
yk.builds