Jak narysować wykres czasowy — Wspólny interfejs między ludźmi a kodem i między ludźmi
Ostatnia zmiana: 2026-09-25 / Kategoria: Projektowanie sterowania, PLC
Wykres czasowy przekazuje programiście sekwencję z głowy konstruktora. Ten poradnik jest dla osoby, która ma napisać program mając tylko rysunki i listę połączeń, i dla konstruktora, który chce przekazać sekwencję dalej.
1. Rysunki nie niosą sekwencji. Ten diagram ją niesie
Patrząc na maszynę, nie dowiesz się, jak miała się poruszać. Rysunki pokazują, gdzie są siłowniki i czujniki, ale nie sekwencję „zamknij chwytak po osiągnięciu pozycji wysuniętej”.
Programista, który nie zna sekwencji, może tylko zgadywać. Trafny domysł działa; chybiony zatrzymuje linię przy uruchomieniu. Wykres czasowy wyjmuje tę sekwencję z rysunków i umieszcza ją między sprzętem a oprogramowaniem. Przebiegi i strzałki to tylko powierzchnia; treścią są trzy rzeczy poniżej.
2. Wykres zawiera trzy rzeczy
① Ciągły ruch tnie się na stany
Pierwsza to pocięcie ruchu bez przerw na „stany”. Tłoczysko porusza się ciągle, a silnik kręci się dalej. Oprogramowanie nie poradzi sobie z niczym bez granic, więc gdzieś robi się cięcie: „wysuwanie, dopóki krańcówka pozycji wysuniętej nie przejdzie w ON”, „wysunięty, gdy jest ON”.
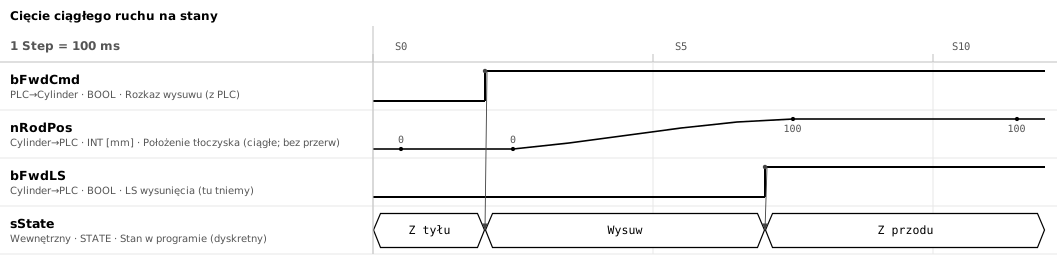
Dlaczego to ważne — Tylko konstruktor wie, gdzie ciąć. Położenie czujnika i położenie, które konstruktor nazywa „zakończone”, nie zawsze są takie same. Bez cięcia na wykresie programista traktuje ON czujnika jako zakończenie.
② Urządzenia o różnych cyklach się synchronizuje
Druga to procedura, która trzyma w rytmie urządzenia o niezależnych cyklach. PLC skanuje co 10 ms, robot ma własny cykl, sąsiednia maszyna pracuje na innym PLC. Żadne nie zna cyklu drugiego. Samo rzucenie sygnału znaczy, że może zniknąć, zanim druga strona spojrzy, albo zostać odczytany dwa razy, gdy miał być raz.
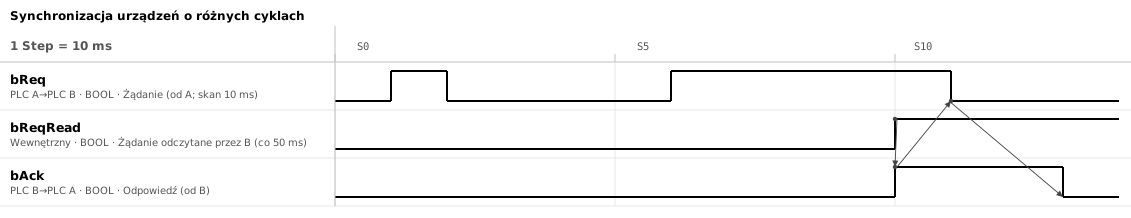
Dlaczego to ważne — Każde urządzenie może być zbudowane poprawnie z osobna, a i tak psuje się tam, gdzie się spotykają. Cztery zmiany żądanie ON → odpowiedź ON → żądanie OFF → odpowiedź OFF (handshake) to nie sztuczka. To najmniejsza procedura, którą dwa asynchroniczne urządzenia niezawodnie uzgadniają stan. Pomiń krok, a obie implementacje rozejdą się dokładnie tam.
③ Granicę odpowiedzialności między urządzeniami ustala się jako umowę
Trzecia to obietnica między urządzeniami. Ustala się ją aż do czasów: „zostaw co najmniej 500 ms między przejściem gotowości serwa w ON a żądaniem ruchu”. Czas oczekiwania rysuje się jako przebieg timera, który my odmierzamy, a co podnosi druga strona i kiedy my podnosimy nasze, rozdziela się na wiersze. To, który wiersz do kogo należy, uwidacznia granicę.
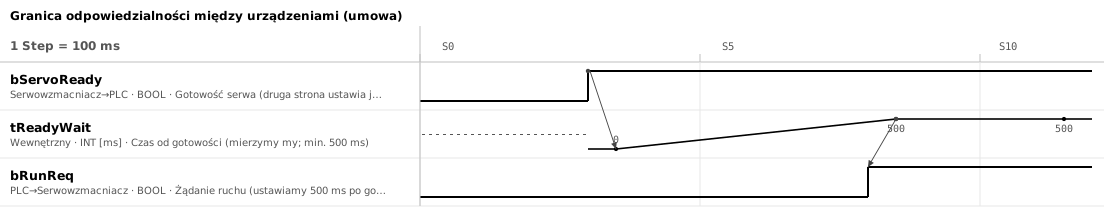
Dlaczego to ważne — Gdy to jest uzgodnione, każda strona może dowolnie budować swoje wnętrze. Cokolwiek wzmacniacz robi w środku, strona PLC się nie zmienia, dopóki gotowość i 500 ms są dotrzymane. Bez uzgodnienia obie strony budują na domysłach o drugiej, a uruchomienie zamienia się w „wasza strona jest wolna” i „wasza strona zrzuciła pierwsza”.
3. Tak to wygląda na wykresie
- Zbocza przebiegów — Granice stanów z ①. Tam, gdzie ON i OFF się przełączają, zmienia się stan
- Strzałki — Warunek przekroczenia granicy z ①. Rysowane od zbocza do zbocza. W oprogramowaniu jedna strzałka to jeden warunek. Zbocze bez strzałki to warunek jeszcze nieustalony
- Cztery zmiany żądania i odpowiedzi — Synchronizacja z ②. Rysuj wszystkie cztery dla każdego sygnału między urządzeniami; nigdy impuls jednego Step
- Kolejność wierszy — Granica z ③. Grupuj wiersze według urządzenia, które je steruje, przyczyna wyżej, skutek niżej. Tam, gdzie strzałki przechodzą między urządzeniami, jest porządek obrad narady
- Czas jako liczby — Warunki czasowe z ③, zapisane jako „co najmniej 500 ms” lub „odpowiedź w ciągu 3 s”. Oś czasu (Step) niesie tylko kolejność, więc czas przekazuje się liczbą, a odmierzanie pokazuje przebiegiem timera
- Jeden scenariusz na arkusz — Oś czasu jest jedna. Normalny cykl, zatrzymanie po błędzie i bazowanie to osobne wykresy; rozgałęzienia należą do Jak narysować schemat blokowy sterowania PLC
4. Kolejność rysowania
- Wypisz urządzenia i sygnały wymieniane na granicy Grupuj wiersze według urządzeń i dodaj do każdego sygnału nazwę zmiennej i adres, np. Żądanie załadunku bLoadReq / Y020.
- Narysuj jeden normalny cykl, tnąc na każdej granicy stanu Od startu do zakończenia umieszczaj zbocza po kolei i łącz je strzałkami. Zbocze, którego nie da się połączyć, to cięcie jeszcze nieustalone.
- Dodaj warunki czasowe na granicach jako liczby Czasy oczekiwania i terminy odpowiedzi, obok zbocza albo w komentarzu wiersza.
- Błędy i powrót rysuj na osobnych wykresach Te same wiersze, inny scenariusz. Ustal, gdzie staje, które sygnały opadają i jak wraca do pozycji wyjściowej.
5. Potknięcia
- Rysowanie sygnałów różnych urządzeń jako zmieniających się „jednocześnie” — Osobne urządzenia pracują we własnych cyklach i nigdy nie zmieniają się równocześnie. Jeśli kolejność ma znaczenie, połącz je strzałką; jeśli nie, pokaż to wyraźnie
- Przekazanie impulsu jednego Step do innego urządzenia — Odbiorca z dłuższym cyklem go przegapi. Sygnały między urządzeniami powinny opadać dopiero po zobaczeniu odpowiedzi (cztery zmiany)
- Użycie ON czujnika jako granicy stanu — Położenie czujnika i położenie, które konstruktor nazywa „zakończone”, nie zawsze są takie same. O cięciu decyduj stanem, nie czujnikiem
6. Po narysowaniu wykresu
Strzałki stają się decyzjami schematu blokowego (warunkami przejścia dalej), a wiersze zmiennymi mapy adresów.
Narzędzia użyte do rysunków w tym artykule
Wszystkie rysunki w tym artykule narysowano w Timing Chart Editor i wyeksportowano do SVG.
- Timing Chart Editor — Układa wiersze według strony sterującej (M / S), rysuje strzałki od zmiany do zmiany i zapisuje czasy oczekiwania oraz komentarze.
- Flowchart Editor — Zamienia strzałki wykresu na decyzje i oczekiwania i składa schemat blokowy.
- Address Map Editor — Przydziela adresy PLC sygnałom z wykresu.
Bez instalacji i rejestracji. Działają w przeglądarce.
Powiązane artykuły
- Wykres czasowy w Excelu
- Wykres czasowy w draw.io
- Wykres czasowy handshake (przykład)
- Wykres czasowy siłownika pneumatycznego (przykład)
- Wykres czasowy przenośnika taśmowego (przykład)
- Wykres czasowy pozycjonowania serwa (przykład)
- Jak narysować schemat blokowy sterowania PLC
- Jak zbudować mapę adresów PLC
- Jak narysować schemat systemu
- Niech AI narysuje specyfikację
- Format danych JSON — Format, który czytają i zapisują cztery edytory, ze schematem, walidacją i przykładami
- Jak napisać specyfikację sterowania
- Jak narysować wykres czasu cyklu
yk.builds