Wykres czasowy transportu i zatrzymania w pozycji na przenośniku taśmowym — Zwolnij przed zatrzymaniem (przykład)
Ostatnia zmiana: 2026-09-23 / Kategoria: Przykłady, wykresy czasowe
Przykład detalu przyjeżdżającego z poprzedniego stanowiska na przenośniku taśmowym z falownikiem, zwalniającego, zatrzymującego się w pozycji roboczej i wysyłanego dalej. Dla programisty przenośnika, który chce naprawić „za każdym razem staje w innym miejscu i robot nie trafia w detal”.
Otwórz ten przykład w edytorze Pobierz JSON
Darmowy edytor w przeglądarce otwiera się w nowej karcie z wczytanym tym wykresem. Bez instalacji i rejestracji, a nic, co wpiszesz, nie jest nigdzie wysyłane. Edycja nie zmienia przykładu na tej stronie. JSON to dane źródłowe do ponownego otwarcia w edytorze lub przekazania AI (format: Format danych JSON).
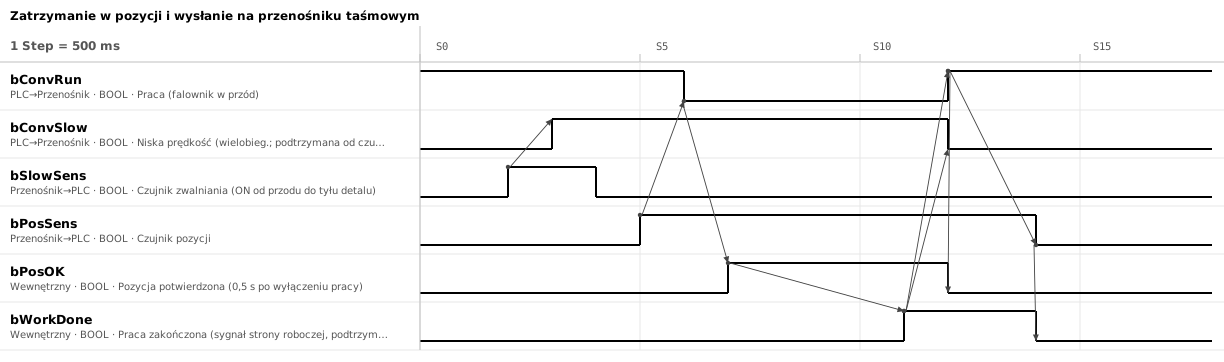
1. Sześć sygnałów; niską prędkość, potwierdzenie i pracę zakończoną pamięta PLC
| Sygnał | Kierunek | Znaczenie |
|---|---|---|
bConvRun / bConvSlow | PLC → falownik | Praca (do przodu) i wybór niskiej prędkości (prędkości wielostopniowe). Niska prędkość podtrzymuje się od włączenia czujnika zwalniania i zwalnia przy wysłaniu |
bSlowSens / bPosSens | Czujnik → PLC | Czujnik zwalniania i czujnik pozycji. ON, dopóki detal jest przed nimi |
bPosOK | PLC (wewnętrzny) | Pozycja potwierdzona. Praca jest wyłączona od 0,5 s, a czujnik pozycji nadal ON. Kasowana przy wysłaniu (praca ON) |
bWorkDone | PLC (wewnętrzny) | Praca zakończona. Zapamiętane zakończenie ze strony roboczej (robot albo przycisk gotowe operatora). Kasowana, gdy detal opuści czujnik pozycji |
2. Jeden detal: zwolnienie, zatrzymanie, potwierdzenie, praca, wysłanie
Jedna działka to 0,5 s.
- S2 → S3: przełącz na niską prędkość, gdy czujnik zwalniania przejdzie w ON. Detal jest krótki, więc czujnik przechodzi w OFF w S4, ale niska prędkość jest podtrzymana i trwa
- S5 → S6: wyłącz pracę, gdy czujnik pozycji przejdzie w ON. Detal jedzie jeszcze trochę, gdy falownik hamuje
- S7: 0,5 s po wyłączeniu pracy, jeśli czujnik pozycji nadal jest ON, potwierdź i zacznij pracę. Praca trwa 2 s
- S11 → S12: po pracy zakończonej włącz pracę, zwolnij niską prędkość i wyślij detal z wysoką prędkością
- S14: gdy detal opuści czujnik pozycji, skasuj pracę zakończoną i przyjmij następny detal
3. Zejdź na niską prędkość przed zatrzymaniem i odczekaj 0,5 s przed potwierdzeniem
- Zejdź na niską prędkość przy czujniku zwalniania, potem zatrzymaj na czujniku pozycji Zatrzymanie z pełnej prędkości stawia detal za każdym razem w innym miejscu. Droga przebyta po wyłączeniu pracy rośnie z kwadratem prędkości: połowa prędkości to ćwierć drogi. Przejazd od czujnika pozycji ON zmierz przy uruchomieniu i zamontuj czujnik zwalniania o tyle wcześniej na wsporniku z otworem podłużnym.
- Podtrzymaj niską prędkość i zwolnij ją przy wysłaniu Sterowana wprost z czujnika zwalniania wróciłaby po drodze do wysokiej prędkości. Detal krótszy niż odległość między czujnikami opuszcza czujnik zwalniania, zanim dojedzie do pozycji. Zwolnienie jej w tym samym Step co praca OFF może na chwilę zadać wysoką prędkość, zależnie od tego, które wyjście opadnie pierwsze.
- Potwierdź pozycję 0,5 s po wyłączeniu pracy Detal jedzie dalej, gdy hamuje. Poczekaj, aż się zatrzyma, sprawdź, że czujnik pozycji nadal jest ON, i dopiero wtedy zacznij pracę. Żeby wykryć przejazd, dodaj czujnik przejazdu tuż za pozycją.
- Kasuj pracę zakończoną, gdy detal opuści czujnik pozycji Skasuj ją w trakcie wysyłania, a ten sam detal zostanie obrobiony ponownie: jeśli „czujnik pozycji ON i nie praca zakończona” jest warunkiem zatrzymania, praca wyłączy się ponownie w chwili skasowania. Skasowana po odjeździe detalu, następne ON czujnika pozycji jest na pewno nowym detalem.
4. Zatory, poślizg i brak detalu znajduje się limitem czasu między czujnikami
- Czujnik pozycji nie przechodzi w ON po czujniku zwalniania: zmierz przy uruchomieniu czas jazdy z niską prędkością i ustaw limit na dwu-, trzykrotność. Przyczyny: detal zaczepił o prowadnicę i taśma ślizga się pod nim, detal spadł lub został zabrany, brudny czujnik. Żeby rozpoznać, czy sama taśma ślizga się na bębnie napędowym, dodaj czujnik indukcyjny obserwujący obrót bębna napinającego
- Czujnik pozycji nie przechodzi w OFF po wysłaniu: zator na wyjściu. Limit ustaw tak samo, z czasu, w jakim jeden detal wyjeżdża z wysoką prędkością
Jeśli czujnik zwalniania jest ON w chwili potwierdzenia pozycji, następny detal domknął odstęp. Ten detal nigdy nie da zbocza narastającego na czujniku zwalniania, więc wysłany tak, jak jest, dojedzie do czujnika pozycji z wysoką prędkością i przejedzie. Albo dodaj „czujnik zwalniania OFF” do warunku zwolnienia niskiej prędkości, albo zatrzymaj z błędem i wstrzymaj przyjmowanie z poprzedniego stanowiska. Odstęp między detalami trzymaj większy niż rozstaw czujników minus długość detalu plus przejazd przy zatrzymaniu.
5. Inne konstrukcje: sposób zatrzymania i warunki wysłania czyta się inaczej
- Pozycjonowanie mechaniczne: na przenośniku rolkowym, który może ślizgać się pod detalem, nie zatrzymuj napędu, a detal zatrzymaj stoperem. Podnoszenie i opuszczanie stopera wygląda jak w Wykres czasowy siłownika pneumatycznego (przykład). Przy akumulacji przed stanowiskiem dodaj czujnik zapełnienia na końcu kolejki i wstrzymaj przyjmowanie, gdy jest ON przez kilka sekund
- Przekazanie do następnego przenośnika: do warunku wysłania w S11 → S12 dodaj przez AND „gotowość przyjęcia” następnego stanowiska. Sygnały przekazania mają postać żądania i zakończenia jak w Wykres czasowy handshake (przykład)
- Silnik z hamulcem bez falownika: wiersz niskiej prędkości znika. Wyłącz silnik na czujniku pozycji z pełnej prędkości i załącz hamulec (hamulec sprężynowy załącza się po odcięciu zasilania). Pozycja zatrzymania ma większy rozrzut niż na tym wykresie, o wyższą prędkość i opóźnienie zadziałania hamulca
- Pozycja zatrzymania jako liczba: zatrzymuj na wartości enkodera albo sygnale w pozycji serwa zamiast na czujniku pozycji
Narzędzia, którymi zrobiono ten przykład
- Timing Chart Editor — Rysunek powyżej i JSON przykładu zrobiono i wyeksportowano tym edytorem.
- Flowchart Editor — Zamienia strzałki wykresu na sekwencję oczekiwań i procesów.
Powiązane artykuły
- Wykres czasowy pozycjonowania serwa (przykład)
- Jak narysować wykres czasowy
- Wykres czasowy siłownika pneumatycznego (przykład)
- Wykres czasowy handshake (przykład)
yk.builds