Diagramma temporale dell'avvio posizionamento servo — «In posizione» subito dopo l'avvio appartiene ancora alla posizione precedente (esempio)
Ultimo aggiornamento: 2026-09-23 / Categoria: Esempi, diagrammi temporali
Un movimento, da quando il PLC passa la posizione target al servoazionamento e dà l'avvio, fino a quando decide che il movimento è completato (divisioni da 0,1 s). Disegnato per chi è passato oltre con il segnale in posizione subito dopo l'avvio e ha visto la fase successiva partire prima che l'asse si muovesse.
Apri questo esempio nell'editor Scarica il JSON
L'editor gratuito nel browser si apre in una nuova scheda con questo diagramma caricato. Nessuna installazione, nessuna registrazione, e nulla di ciò che inserisci viene inviato da qualche parte. Modificarlo non cambia l'esempio di questa pagina. Il JSON è il dato di origine per riaprirlo nell'editor o passarlo a un'IA (formato: Formato dati JSON).
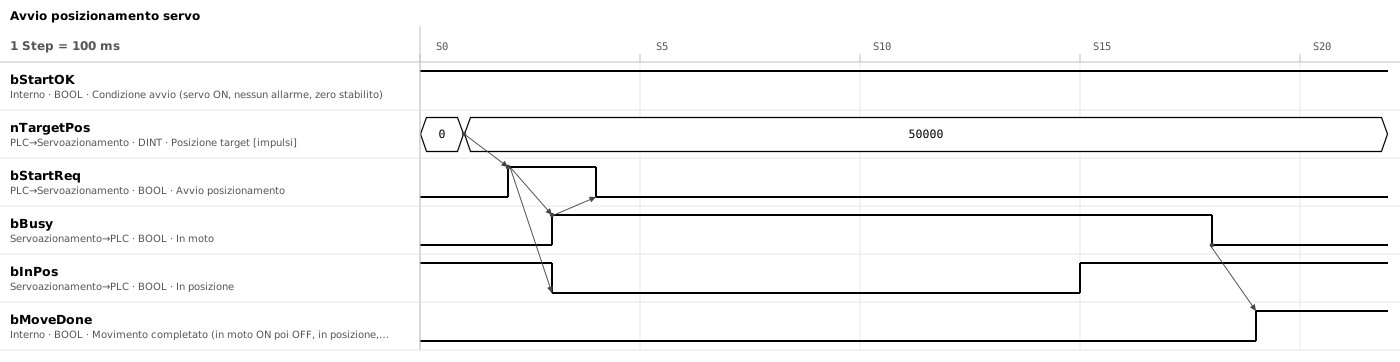
1. Sei segnali; movimento completato si costruisce dentro il PLC
| Segnale | Direzione | Significato |
|---|---|---|
bStartOK | PLC (interno) | Condizione di avvio: servo ON e nessun allarme dal servoazionamento, più zero stabilito. Zero stabilito significa ricerca di zero completata, oppure, con encoder assoluto, posizione valida |
nTargetPos | PLC → servoazionamento | Posizione target [impulsi] |
bStartReq | PLC → servoazionamento | Avvio posizionamento |
bBusy | Servoazionamento → PLC | In moto. ON dall'accettazione dell'avvio fino alla fine del posizionamento. In questo diagramma serve anche come conferma di ricezione |
bInPos | Servoazionamento → PLC | In posizione. A seconda del modello, ON quando la differenza dalla posizione target, o tra posizione comandata e posizione attuale (errore di inseguimento), rientra nella banda impostata |
bMoveDone | PLC (interno) | Movimento completato. La condizione per la fase successiva: in moto è stato visto ON dopo l'avvio, e poi valgono insieme in moto OFF e in posizione ON. Non viene alzato se l'asse si è fermato per una richiesta di stop o per un errore |
2. Un movimento va nell'ordine: posizione target → avvio → in moto → completato
- S1 → S2: scrivi la posizione target, poi nello Step successivo metti ON l'avvio
- S2 → S3: il servoazionamento accetta l'avvio, in moto va ON, l'asse parte e in posizione va OFF
- S3 → S4: il PLC vede in moto ON e mette OFF l'avvio
- S15, S18: avvicinandosi alla posizione target in posizione va ON; finito il movimento, in moto va OFF
- S19: in moto OFF e in posizione ON valgono insieme, senza richiesta di stop né errore, quindi si alza movimento completato. Presuppone che in moto sia stato visto ON in S3
3. Togli l'avvio dopo la conferma di ricezione; decidi il completamento solo dopo aver visto in moto ON
- Dai l'avvio solo dopo che la posizione target è arrivata Se l'avvio arriva prima, l'asse va alla posizione target precedente. Lascia una scansione dentro il PLC, o un ciclo di aggiornamento su rete. Se un valore a 32 bit viene inviato come due word, verifica che siano inviate insieme.
- Togli l'avvio solo dopo la conferma di ricezione Un impulso di una scansione sparisce se è più breve del ciclo di lettura dell'altra parte. Toglierlo dopo che in moto va ON funziona sia con ricezione sul fronte sia a livello. Verifica prima i PLC che richiedono l'ingresso di comando ON per tutta la durata del movimento.
- Decidi il completamento solo dopo aver visto in moto ON in seguito all'avvio In posizione è ancora ON dalla posizione precedente. Completato significa che in moto è andato ON una volta dopo l'avvio, e poi valgono insieme in moto OFF e in posizione ON. Sui modelli che oscillano, richiedi che l'ON duri qualche decina di ms.
- Prevedi gli avvii con spostamento molto piccolo In moto può restare ON solo pochi ms e sfuggire. Sui modelli che mantengono la conferma di ricezione usa quella; su quelli che non ce l'hanno, se la differenza tra target e posizione attuale è dentro la banda di in posizione, considera completato senza avviare.
- Non riscrivere la posizione target mentre è in moto Quando viene presa in carico dipende dal modello e dalle impostazioni. Riscrivila solo dopo movimento completato.
4. Se non parte o non finisce, l'anomalia scatta su un limite di tempo
Dai a ogni attesa un limite di tempo e segnala un'anomalia quando viene superato. Il limite per il movimento è il tempo di percorrenza calcolato da distanza, velocità e accelerazione, più un margine per l'assestamento.
- Nessuna conferma di ricezione dopo l'avvio: anomalia dopo circa 0,5 s, mostrando il segnale di errore e il numero di errore del servoazionamento. Un target fuori dai limiti software è un errore già all'avvio sulla maggior parte dei modelli. Alcuni modelli non applicano i limiti software prima che lo zero sia stabilito
- In moto non va mai OFF: una pausa, oppure un override di velocità rimasto a 0 %
- In moto è OFF ma in posizione non va mai ON: un limite di coppia ancora attivo, per cui il target non è stato raggiunto — per esempio un limite abbassato per la pressatura e non ripristinato. Oppure guadagni troppo bassi per assestarsi
Il ripristino dopo un arresto per allarme si disegna in un diagramma o diagramma di flusso separato, perché se la ricerca di zero vada ripetuta dipende dal tipo di allarme.
5. Qualunque sia l'interfaccia, si legge sempre con gli stessi tre segnali: avvio, in moto, completato
- Tipo a tabella punti collegato via I/O: i segnali di avvio, in movimento e in posizione corrispondono quasi direttamente ai tre di questo diagramma. Al posto della posizione target si passa il numero del punto. Verifica sul manuale del modello quale segnale è la conferma di ricezione
- Blocchi funzione di posizionamento PLCopen: corrispondono a Execute, Busy e Done. La posizione target viene letta sul fronte di salita di Execute. Se togli Execute prima di Done, Done dura una sola scansione. Execute può restare ON finché compare Done, Error o CommandAborted; essendo ricevuto sul fronte, il secondo punto del capitolo 3 («togli dopo la conferma») non serve. Il terzo punto, «non fermato da una richiesta di stop o da un errore», significa né Error né CommandAborted
- Funzione di posizionamento del PLC (uscita a impulsi): verifica prima se l'ingresso di comando va mantenuto o se l'avvio è sul fronte. Il completamento si giudica sia dal flag «emissione terminata» del PLC sia dall'ingresso in posizione del servoazionamento (cablato)
- Due assi contemporaneamente: avviarli nella stessa scansione non garantisce che partano insieme, e anche in quel caso, con spostamenti diversi, tempi di arrivo e traiettorie non coincidono. Il completamento è l'AND dei movimento completato di ciascun asse; se vuoi una traiettoria coordinata, usa un unico avvio interpolato
- Ricerca di zero: la stessa coppia avvio e completato, disegnata allo stesso modo. La condizione di avvio è quella del posizionamento senza zero stabilito (con zero stabilito, la ricerca di zero stessa non potrebbe mai partire)
Gli strumenti con cui è stato fatto questo esempio
- Timing Chart Editor — La figura qui sopra e il JSON dell'esempio sono stati fatti ed esportati con questo editor.
- Flowchart Editor — Trasforma le frecce del diagramma in una sequenza di attese e azioni.
Articoli correlati
- Ricerca di zero: diagramma di flusso (esempio)
- Come disegnare un diagramma temporale
- Handshake: diagramma temporale (esempio)
- Cilindro pneumatico: diagramma temporale (esempio)
- Diagramma temporale del nastro (esempio)
yk.builds