Diagramma di flusso della ricerca di zero di un'unità di trasferimento — Solleva Z prima di riportare X, verificando un asse alla volta (esempio)
Ultimo aggiornamento: 2026-09-23 / Categoria: Esempi, diagrammi di flusso
La ricerca di zero di un'unità di trasferimento fatta di un asse verticale Z (cilindro pneumatico a doppio solenoide), un asse orizzontale X (servo) e una pinza. Disegnato per chi ha mandato «tutti gli assi allo zero» in una volta e ha urtato qualcosa sulla via del ritorno: Z viene sollevato fino in fondo prima che X torni.
Apri questo esempio nell'editor Scarica il JSON
L'editor gratuito nel browser si apre in una nuova scheda con questo diagramma di flusso caricato. Nessuna installazione, nessuna registrazione, e nulla di ciò che inserisci viene inviato da qualche parte. Modificarlo non cambia l'esempio di questa pagina. Il JSON è il dato di origine per riaprirlo nell'editor o passarlo a un'IA (formato: Formato dati JSON).
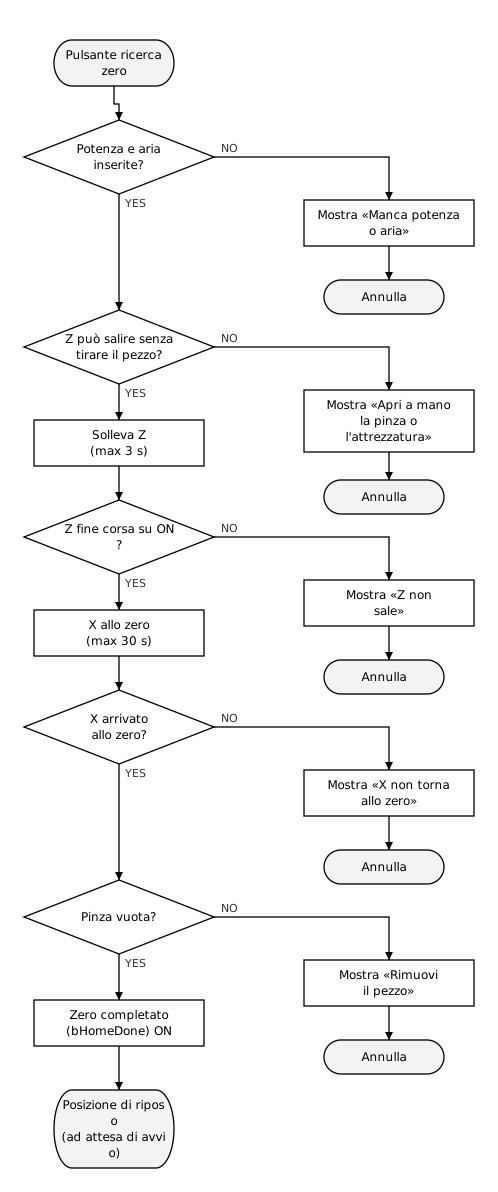
1. Ogni stadio del diagramma: verifica potenza e aria prima di muovere, e dai un limite a ogni asse
- «Pulsante di ricerca zero»: accettato solo mentre il funzionamento automatico è fermo. Dopo un arresto di emergenza si preme dopo il reset (Ripristino dopo emergenza: diagramma di flusso (esempio)).
- «Potenza e aria inserite?»: controlla anche la pressione di alimentazione, non solo la potenza, perché Z si muove ad aria. Se l'arresto di emergenza scarica l'aria, la pressione torna poco a poco; muovere prima che sia tornata del tutto trasforma la causa in «Z non sale».
- «Z può salire senza tirare il pezzo?»: NO quando la pinza tiene il pezzo e anche il bloccaggio dell'attrezzatura è chiuso. Sollevando Z si strapperebbe il pezzo o si tirerebbe via l'attrezzatura. È lo stato in cui ci si trova dopo un arresto nel mezzo di un passaggio.
- «Solleva Z»: SOL di salita ON, SOL di discesa OFF. «Z fine corsa superiore ON?» controlla anche che il fine corsa inferiore sia andato OFF, il che rivela i guasti dei sensori (Cilindro pneumatico: diagramma temporale (esempio)).
- «X allo zero»: se il riferimento di zero è ancora valido, è solo un posizionamento alla posizione di zero, come con un servo assoluto. Se il riferimento è perso, si cerca lo zero con la funzione di ricerca zero del servoazionamento o del modulo di posizionamento — per esempio un servo incrementale a cui è mancata l'alimentazione di controllo.
- «Limite 3 s», «limite 30 s»: valori di esempio, fissati misurando i tempi normali alla messa in servizio e aggiungendo un margine. Se un asse non è arrivato allo scadere del limite, mostra un'anomalia e comanda l'arresto di X. Z è a doppio solenoide, quindi resta sul lato di salita anche con il SOL tolto (se non sale fino in fondo, controlla la pressione dell'aria e i sensori).
- «Pinza vuota?»: si giudica dai sensori di fine corsa di apertura e chiusura della pinza. Fine corsa chiuso ON significa chiusa e vuota; entrambi OFF significa che tiene un pezzo. Il funzionamento automatico inizia aprendo la pinza prima di andare a prendere, quindi lo stato della pinza non fa parte della condizione di posizione di riposo.
- «Ricerca di zero completata (bHomeDone)»: significa che la ricerca di zero è stata fatta e la posizione non è stata persa. Resta ON anche quando il funzionamento automatico si mette in moto, e va OFF in caso di annullamento, allarme del servo o mancanza dell'alimentazione di controllo. Se l'unità è in questo momento in posizione di riposo lo dice un segnale separato (
bAtOrigin); l'avvio è accettato solo quando sono ON entrambi.
I segnali di questo diagramma — completata (bHomeDone) e in posizione di riposo (bAtOrigin) sono segnali separati
| Nome | Direzione | Significato |
|---|---|---|
bHomeBtn | Ingresso | Pulsante di ricerca zero |
bPowerOn | Ingresso | Potenza inserita (contatto ausiliario del relè di sicurezza) |
bAirOK | Ingresso | Pressione di alimentazione presente (pressostato) |
bChuckOpenEnd / bChuckCloseEnd | Ingresso | Fine corsa di apertura / chiusura della pinza |
bJigClampEnd | Ingresso | Fine corsa chiuso del bloccaggio dell'attrezzatura |
bZUpSol / bZDownSol | Uscita | SOL di salita / discesa di Z |
bZUpEnd / bZDownEnd | Ingresso | Fine corsa superiore / inferiore di Z |
bXHomeReq | Uscita | Comando di riportare X allo zero (cerca lo zero, oppure posiziona alla posizione di zero) |
bXAtHome | Ingresso | La posizione attuale di X è dentro la tolleranza dello zero e il posizionamento è completato. Diverso dalla «ricerca zero completata» del servoazionamento o del modulo di posizionamento, che indica che il riferimento è stabilito e di solito resta ON anche dopo aver lasciato lo zero |
bHomeDone | Interno | Ricerca di zero fatta e posizione non persa (resta ON anche durante il funzionamento automatico) |
bAtOrigin | Interno | In questo momento in posizione di riposo (bZUpEnd e bXAtHome entrambi ON; calcolato a ogni scansione) |
2. Il perché di quest'ordine: per non urtare, solleva Z fino in fondo, poi un asse alla volta
La ricerca di zero è la procedura che riporta la macchina in posizione di riposo (da dove inizia il funzionamento automatico) senza urti, ovunque si sia fermata. È il «ritorno in posizione di riposo» di Come disegnare un diagramma di flusso PLC. Se mandi «tutti gli assi allo zero» in una volta, a seconda di dove si è fermata, qualcosa urta lungo il percorso. Perciò l'ordine di ritorno si decide prima.
- Solleva Z fino in fondo prima di muovere X Con Z abbassato, la pinza o il pezzo in presa urtano l'attrezzatura o il nastro. La macchina è costruita in modo che, con Z al fine corsa superiore, X possa andare ovunque senza urtare nulla, anche con un pezzo in presa. Quel fine corsa superiore è la condizione per muovere X, nel funzionamento automatico e in manuale, non solo nella ricerca di zero.
- Un asse alla volta, confermando l'arrivo prima del successivo Muovendoli insieme, se Z si ferma a metà X urta. Muovere Z e X insieme è più veloce, ma la ricerca di zero si usa di rado, quindi la certezza vince sulla velocità. Anche una velocità di ricerca zero più bassa di quella del funzionamento automatico limita i danni se qualcosa urta.
- La pinza non si apre durante la ricerca di zero Aprendola, il pezzo in presa cade. Se è rimasto un pezzo, mostra un messaggio e ferma; la ricerca di zero si ripete dopo che è stato rimosso. Come rimuoverlo (aprire la porta e toglierlo a mano, oppure aprire la pinza in manuale) si decide macchina per macchina.
- Le anomalie dicono su quale asse ci si è fermati Un semplice «anomalia ricerca zero» costringe a rifare tutta l'indagine in campo. Separate per asse, si sa subito dove guardare: pressione dell'aria e sensori per Z, allarme del servoazionamento per X.
3. Nella specifica si scrivono l'ordine di ritorno, le condizioni per proseguire, i limiti e cosa non si muove
- L'ordine di ritorno e la condizione per passare all'asse successivo (quale sensore o segnale significa «arrivato»; punti 1 e 2 del capitolo 2)
- Il limite di tempo per ogni asse e il messaggio in caso di anomalia (capitolo 1, punto 4 del capitolo 2)
- La condizione per muovere X (fine corsa superiore di Z), applicata anche al funzionamento automatico e al manuale (punto 1 del capitolo 2)
- Quale dei due si apre a mano dopo un arresto nel mezzo di un passaggio (capitolo 1)
- Cosa la ricerca di zero non muove (la pinza ecc.) e cosa succede se è rimasto un pezzo (punto 3 del capitolo 2)
- Le condizioni che azzerano ricerca di zero completata, e la condizione per essere in posizione di riposo (capitolo 1)
Con più assi si disegna allo stesso modo: decidi prima l'ordine senza collisioni, poi allinea «muovi → arrivato?» in quell'ordine.
Una volta aperto nell'editor, fai doppio clic su un simbolo per cambiarne il testo.
Gli strumenti con cui è stato fatto questo esempio
- Flowchart Editor — La figura qui sopra e il JSON dell'esempio sono stati fatti ed esportati con questo editor.
- Timing Chart Editor — L'ordine dei segnali di comando e completamento della ricerca di zero di X si può disegnare come diagramma temporale.
Articoli correlati
- Come disegnare un diagramma di flusso PLC
- Ripristino dopo emergenza: diagramma di flusso (esempio)
- Cilindro pneumatico: diagramma temporale (esempio)
- Posizionamento servo: diagramma temporale (esempio)
yk.builds