Come disegnare un diagramma temporale — L'interfaccia comune tra persone e codice, e tra persone
Ultimo aggiornamento: 2026-09-25 / Categoria: Progettazione del controllo, PLC
Il diagramma temporale consegna al programmatore la «sequenza dei movimenti» che il meccanico ha in testa. Questa guida è per chi deve scrivere un programma avendo in mano solo i disegni e la lista dei cablaggi, e per il meccanico che vuole trasmettere la sequenza.
1. I disegni non contengono la sequenza. La contiene questo diagramma
Guardando la macchina non si capisce come doveva muoversi. I disegni mostrano dove sono i cilindri e i sensori, ma non la sequenza «chiudi la pinza dopo che è arrivato il fine corsa avanti».
Il programmatore che non conosce la sequenza può solo tirare a indovinare. Se indovina, la macchina funziona; se sbaglia, si ferma in messa in servizio. Il diagramma temporale tira fuori questa sequenza dai disegni e la mette tra l'hardware e il software. Forme d'onda e frecce sono solo l'aspetto esteriore; la sostanza sono le tre cose qui sotto.
2. Il diagramma contiene tre cose
① Tagliare il movimento continuo in stati
La prima è tagliare in «stati» un movimento che non ha interruzioni. Lo stelo si muove in continuo e il motore continua a girare. Il software non sa gestire nulla senza confini, quindi si taglia da qualche parte: «in avanzamento finché il fine corsa avanti non va ON», «avanzato una volta che è ON».
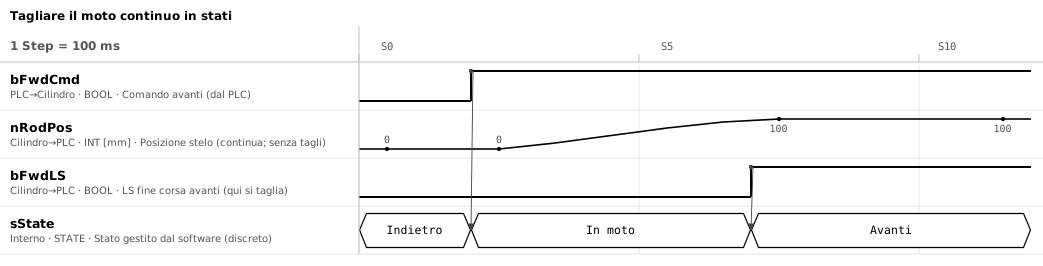
Perché serve — Solo il meccanico sa dove tagliare. La posizione del sensore e la posizione che il meccanico chiama «completato» non sempre coincidono. Se il taglio non è nel diagramma, il programmatore prende l'ON del sensore come completamento e scrive così.
② Sincronizzare dispositivi con cicli diversi
La seconda è la procedura che tiene al passo dispositivi con cicli scollegati tra loro. Il PLC esegue la scansione ogni 10 ms, il robot ha il suo ciclo, la macchina accanto gira su un altro PLC. Nessuno conosce il ciclo dell'altro. Se il segnale viene solo lanciato, può sparire prima che l'altro lo guardi, o essere letto due volte quando ne intendevi una.
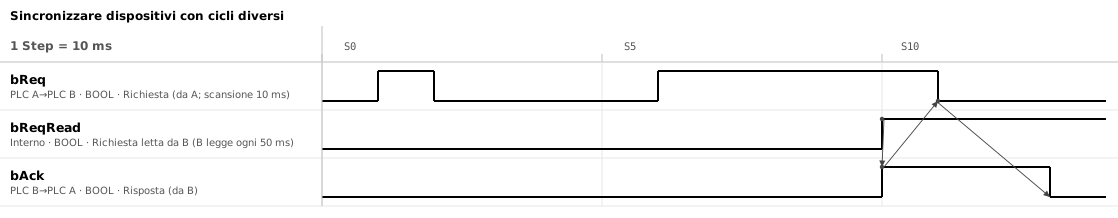
Perché serve — Ogni dispositivo può essere costruito correttamente da solo e rompersi comunque nel punto di incontro. Le quattro variazioni richiesta ON → risposta ON → richiesta OFF → risposta OFF (l'handshake) non sono un trucco. Sono la procedura più piccola con cui due dispositivi asincroni si accordano con certezza su uno stato. Salta un passo e le due implementazioni divergono esattamente lì.
③ Fissare come contratto il confine di responsabilità tra i dispositivi
La terza è la promessa tra un dispositivo e l'altro. Si decide fin nei tempi: «lascia almeno 500 ms tra il Servo Ready che va ON e la richiesta di movimento». Il tempo di attesa si disegna come forma d'onda del timer che misuriamo noi; cosa alza l'altro e quando alziamo il nostro vanno su righe separate. A chi appartiene ogni riga è ciò che rende visibile il confine.
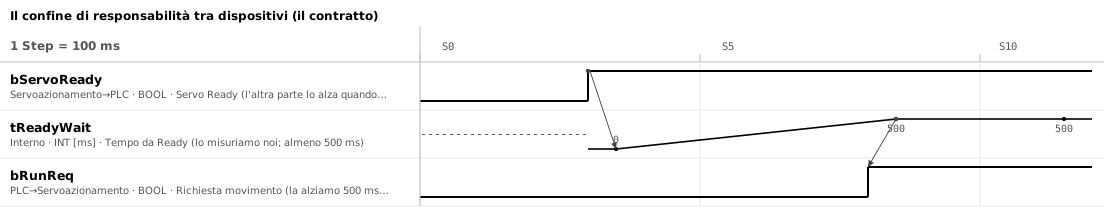
Perché serve — Una volta concordato questo, ciascuna parte è libera di costruire il proprio interno. Qualunque cosa faccia il servoazionamento dentro, il lato PLC non cambia finché Ready e i 500 ms sono rispettati. Senza accordo, entrambe le parti costruiscono su ipotesi sull'altra, e la messa in servizio diventa «il tuo lato è lento» e «il tuo lato l'ha tolto prima».
3. Come appare sul diagramma
- I fronti delle forme d'onda — I confini degli stati di ①. Dove ON e OFF si scambiano è dove cambia lo stato
- Le frecce — La condizione per superare un confine di ①. Si tracciano da fronte a fronte. Nel software, una freccia è una condizione. Un fronte senza freccia è una condizione non ancora decisa
- Le quattro variazioni di richiesta e risposta — La sincronizzazione di ②. Per ogni segnale che attraversa i dispositivi disegna tutte e quattro; mai un impulso di un solo Step
- L'ordine delle righe — Il confine di ③. Raggruppa le righe per dispositivo che le pilota, causa sopra ed effetto sotto. Dove le frecce attraversano i dispositivi c'è l'ordine del giorno della riunione
- Il tempo in numeri — Le condizioni di tempo di ③, scritte come «almeno 500 ms» o «rispondere entro 3 s». L'asse dei tempi (Step) porta solo l'ordine, quindi il tempo si passa come numero e la misura si mostra con la forma d'onda del timer
- Una sola trama per foglio — L'asse dei tempi è uno solo. Un ciclo normale, un arresto per anomalia e la ricerca di zero sono diagrammi separati; le diramazioni stanno nel Come disegnare un diagramma di flusso PLC
4. Ordine di disegno
- Elenca i dispositivi e i segnali scambiati al confine Raggruppa le righe per dispositivo e a ogni segnale aggiungi il nome della variabile e il device, per es. Richiesta di carico bLoadReq / Y020.
- Disegna un ciclo normale, tagliando a ogni confine di stato Dall'avvio al completamento, metti i fronti in ordine e uniscili con le frecce. Un fronte che non riesci a unire è un taglio non ancora deciso.
- Aggiungi in numeri le condizioni di tempo ai confini Tempi di attesa e scadenze di risposta, vicino al fronte o nel commento della riga.
- Disegna anomalie e ripristino su diagrammi separati Stesse righe, trama diversa. Decidi dove si ferma, quali segnali cadono e come torna in posizione di riposo.
5. Dove si inciampa
- Disegnare segnali di dispositivi diversi che cambiano «nello stesso istante» — Dispositivi separati girano ciascuno con il proprio ciclo e non cambiano mai contemporaneamente. Se l'ordine conta, uniscili con una freccia; se non conta, rendilo evidente
- Passare a un altro dispositivo un impulso di un solo Step — Un ricevitore con un ciclo più lungo lo perde. I segnali che attraversano i dispositivi vanno tolti solo dopo aver visto la risposta (le quattro variazioni)
- Usare l'ON del sensore direttamente come confine di stato — La posizione del sensore e la posizione che il meccanico chiama «completato» non sempre coincidono. Dove tagliare si decide per stato, non per sensore
6. Dopo aver disegnato
Le frecce diventano le decisioni del diagramma di flusso (le condizioni per andare avanti) e le righe diventano le variabili della mappa degli indirizzi.
Gli strumenti usati per le figure di questo articolo
Tutte le figure di questo articolo sono state disegnate con Timing Chart Editor ed esportate in SVG.
- Timing Chart Editor — Ordina le righe per lato che le pilota (M / S), traccia frecce da variazione a variazione e annota tempi di attesa e commenti.
- Flowchart Editor — Trasforma le frecce del diagramma in decisioni e attese e compone il diagramma di flusso.
- Address Map Editor — Assegna i device del PLC ai segnali del diagramma.
Senza installazione né registrazione. Funzionano nel browser.
Articoli correlati
- Creare un diagramma temporale in Excel
- Creare un diagramma temporale in draw.io
- Handshake: diagramma temporale (esempio)
- Cilindro pneumatico: diagramma temporale (esempio)
- Diagramma temporale del nastro (esempio)
- Posizionamento servo: diagramma temporale (esempio)
- Come disegnare un diagramma di flusso PLC
- Come costruire una mappa degli indirizzi PLC
- Come si disegna uno schema di sistema
- Far disegnare la specifica all'IA
- Specifica del formato dati JSON — Il formato letto e scritto dai quattro editor, con schema, validazione ed esempi
- Come scrivere una specifica di controllo
- Come disegnare un diagramma del tempo ciclo
yk.builds