Diagramma temporale del trasporto e dell'arresto in posizione di un nastro trasportatore — Non fermare a piena velocità, rallenta prima di fermare (esempio)
Ultimo aggiornamento: 2026-09-23 / Categoria: Esempi, diagrammi temporali
Esempio di un pezzo che arriva dalla fase precedente su un nastro trasportatore azionato da inverter, rallenta, si ferma nella posizione di lavoro e viene rilasciato. È per il programmatore del nastro che vuole risolvere «si ferma ogni volta in un punto diverso e il robot non prende il pezzo».
Apri questo esempio nell'editor Scarica il JSON
L'editor gratuito nel browser si apre in una nuova scheda con questo diagramma caricato. Nessuna installazione, nessuna registrazione, e nulla di ciò che inserisci viene inviato da qualche parte. Se lo modifichi, l'esempio di questa pagina non cambia. Il JSON è il dato di origine per riaprirlo nell'editor o passarlo a un'IA (formato: specifica della struttura dati JSON).
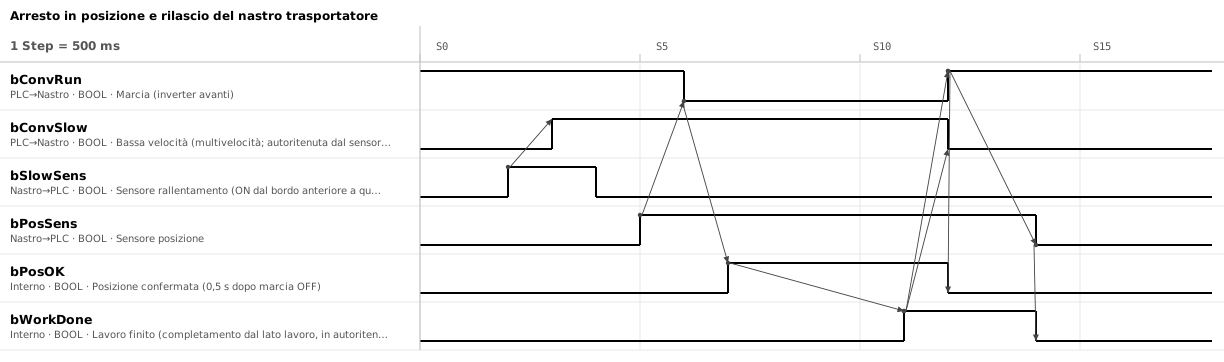
1. I segnali sono 6; bassa velocità, confermato e lavoro finito sono memorie del PLC
| Segnale | Direzione | Significato |
|---|---|---|
bConvRun / bConvSlow | PLC → inverter | Marcia (avanti) e selezione della bassa velocità (multivelocità). La bassa velocità va in autoritenuta con l'ON del sensore di rallentamento e si rilascia al rilascio del pezzo |
bSlowSens / bPosSens | Sensore → PLC | Sensore di rallentamento e sensore di posizione. ON finché il pezzo è davanti al sensore |
bPosOK | PLC (interno) | Posizione confermata. La marcia è spenta da 0,5 s e il sensore di posizione è ancora ON. Si cancella al rilascio (marcia ON) |
bWorkDone | PLC (interno) | Lavoro finito. Il completamento arrivato dal lato lavoro (robot o pulsante di fine lavoro dell'operatore), tenuto in memoria. Si cancella quando il pezzo ha lasciato il sensore di posizione |
2. Il flusso di un pezzo è: rallentamento, arresto, conferma, lavoro, rilascio
Una divisione è 0,5 s.
- S2 → S3: quando il sensore di rallentamento va ON, passa a bassa velocità. Il pezzo è corto, quindi il sensore di rallentamento va OFF a S4, ma la bassa velocità continua per autoritenuta
- S5 → S6: quando il sensore di posizione va ON, spegni la marcia. Da lì il pezzo avanza ancora un po', finché si ferma con la decelerazione dell'inverter
- S7: 0,5 s dopo aver spento la marcia, se il sensore di posizione è ancora ON, conferma e inizia il lavoro. Il lavoro dura 2 s
- S11 → S12: al lavoro finito accendi la marcia, rilascia la bassa velocità e manda fuori il pezzo ad alta velocità
- S14: quando il pezzo ha lasciato il sensore di posizione, cancella il lavoro finito e accetta il pezzo successivo
3. Passa a bassa velocità prima di fermare, e aspetta 0,5 s prima di confermare
- Passa a bassa velocità al sensore di rallentamento, poi ferma al sensore di posizione Perché fermando a piena velocità il punto di arresto cambia ogni volta. La distanza percorsa da quando spegni la marcia a quando si ferma cresce con il quadrato della velocità: a metà velocità, un quarto della distanza. Misura in messa in servizio la distanza dall'ON del sensore di posizione all'arresto e monta il sensore di rallentamento altrettanto più a monte, su una staffa asolata.
- Tieni la bassa velocità in autoritenuta e rilasciala al rilascio del pezzo Perché comandata direttamente dal sensore di rallentamento, tornerebbe ad alta velocità a metà strada. Se il pezzo è più corto della distanza tra sensore di rallentamento e sensore di posizione, il sensore di rallentamento va OFF prima di arrivare in posizione. Se il rilascio è nello stesso Step dell'OFF della marcia, a seconda dell'ordine in cui cadono le uscite, per un istante si comanda l'alta velocità.
- Conferma la posizione 0,5 s dopo aver spento la marcia Perché anche dopo lo spegnimento il pezzo avanza mentre decelera. Aspetta che si sia fermato, verifica che il sensore di posizione sia ancora ON e solo allora inizia il lavoro. Se vuoi rilevare il superamento, aggiungi un sensore di sovracorsa poco oltre la posizione.
- Cancella il lavoro finito quando il pezzo ha lasciato il sensore di posizione Perché se lo cancelli durante il rilascio, lo stesso pezzo viene lavorato di nuovo: se la condizione per spegnere la marcia è «sensore di posizione ON e non lavoro finito», nell'istante in cui lo cancelli la marcia si spegne di nuovo. Se lo cancelli dopo che il pezzo è uscito, il prossimo ON del sensore di posizione è sicuramente un pezzo nuovo.
4. Inceppamenti, slittamenti e pezzo mancante si trovano mettendo un limite al tempo tra i sensori
- Dopo il sensore di rallentamento, il sensore di posizione non va ON: misura in messa in servizio il tempo di avanzamento a bassa velocità e metti come limite 2–3 volte tanto. Le cause: il pezzo si è incastrato su una guida e il nastro slitta sotto di lui, il pezzo è caduto o è stato tolto, il sensore è sporco, ecc. Per capire se è il nastro stesso a slittare sulla puleggia motrice, monta sulla puleggia condotta un sensore di prossimità che ne legge la rotazione
- Dopo il rilascio, il sensore di posizione non va OFF: c'è un inceppamento all'uscita. Il limite si decide allo stesso modo, dal tempo che un pezzo impiega a uscire ad alta velocità
Se al momento della conferma della posizione il sensore di rallentamento è ON, il pezzo successivo è arrivato attaccato. Questo pezzo non produce il fronte di salita del sensore di rallentamento, quindi se lo rilasci così arriva al sensore di posizione ad alta velocità e va oltre. Il rimedio è aggiungere «sensore di rallentamento OFF» alla condizione di rilascio della bassa velocità, oppure fermarsi con un'anomalia e bloccare l'accettazione dalla fase precedente. Tieni la distanza tra i pezzi maggiore della distanza tra i sensori meno la lunghezza del pezzo più la sovracorsa all'arresto.
5. Per altre costruzioni, reinterpreta il modo di fermare e le condizioni di rilascio
- Vuoi allineare il punto di arresto meccanicamente: su una rulliera che può slittare sotto il pezzo, lascia in marcia e ferma il pezzo con un fermo. Salita e discesa del fermo hanno la stessa forma dell'Cilindro pneumatico: diagramma temporale (esempio). Se accumuli a monte, metti un sensore di pieno in coda alla fila e blocca l'accettazione quando resta ON per qualche secondo
- Passaggio con i nastri a monte e a valle: alla condizione di rilascio di S11 → S12 aggiungi in AND il «pronto a ricevere» della fase successiva. I segnali di passaggio hanno la stessa forma richiesta e completato dell'Handshake: diagramma temporale (esempio)
- Motore autofrenante senza inverter: la riga della bassa velocità sparisce. Spegni il motore al sensore di posizione a piena velocità e applica il freno (un freno a mancanza di corrente si applica togliendo l'alimentazione). Il punto di arresto varia più che in questo diagramma, per la velocità più alta e per il ritardo di intervento del freno
- Vuoi definire il punto di arresto con un numero: al posto del sensore di posizione, ferma sul valore di un encoder o sul posizionamento completato di un servo
Gli strumenti con cui è stato fatto questo esempio
- Timing Chart Editor — La figura sopra e il JSON dell'esempio sono stati creati ed esportati con questo editor.
- Flowchart Editor — Trasforma le frecce del diagramma in una sequenza di attese ed elaborazioni.
Articoli correlati
- Posizionamento servo: diagramma temporale (esempio)
- Come disegnare un diagramma temporale
- Cilindro pneumatico: diagramma temporale (esempio)
- Handshake: diagramma temporale (esempio)
yk.builds