Diagramma temporale di un cilindro pneumatico avanti e indietro — A ogni estremo guarda sia «arrivato ON» sia «lasciato OFF» (esempio)
Ultimo aggiornamento: 2026-09-23 / Categoria: Esempi, diagrammi temporali
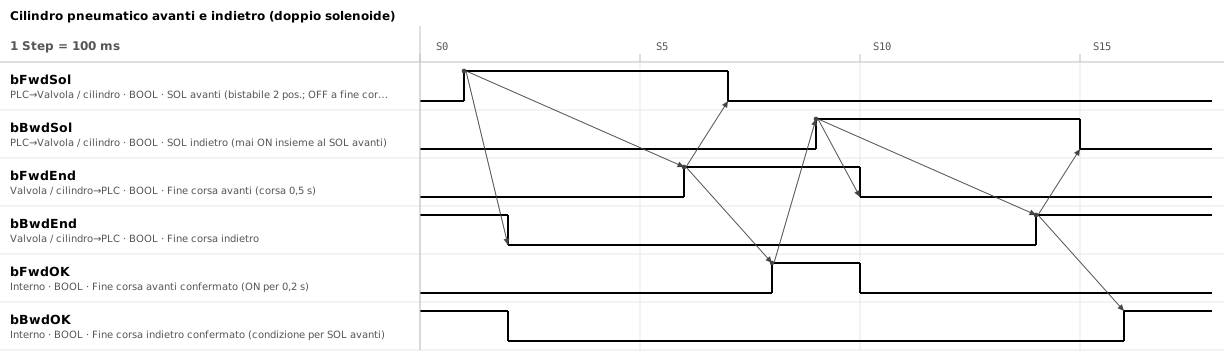
Un esempio di andata e ritorno di un cilindro pneumatico con valvola a doppio solenoide e sensori di fine corsa avanti e indietro. È per chi passava alla fase successiva con un timer e ha visto la sequenza sfasarsi il giorno in cui sono stati chiusi i regolatori di flusso.
Apri questo esempio nell'editor Scarica il JSON
L'editor gratuito nel browser si apre in una nuova scheda con questo diagramma caricato. Nessuna installazione, nessuna registrazione, e nulla di ciò che inserisci viene inviato da qualche parte. Modificarlo non cambia l'esempio di questa pagina. Il JSON è il dato di origine per riaprirlo nell'editor o passarlo a un'IA (formato: Formato dati JSON).
1. La condizione per il movimento successivo è il segnale confermato, non il sensore in sé
| Segnale | Direzione | Significato |
|---|---|---|
bFwdSol / bBwdSol | PLC → valvola | Solenoidi lato avanti e lato indietro (doppio solenoide a 2 posizioni) |
bFwdEnd / bBwdEnd | Cilindro → PLC | Sensori di fine corsa del cilindro, avanti e indietro |
bFwdOK / bBwdOK | PLC (interno) | Fine corsa confermato. ON quando il sensore di fine corsa è rimasto ON per 0,2 s |
Come condizione per il movimento successivo si usa il segnale confermato, non il sensore di fine corsa in sé.
2. I due valori da misurare sono i 0,5 s di corsa e i 0,2 s di conferma
- S1: visto il fine corsa indietro confermato, il SOL avanti va ON. In S2 il fine corsa indietro va OFF: il cilindro si è mosso
- S6: fine corsa avanti ON. In S7 si toglie il SOL avanti (la valvola resta commutata)
- S8: il fine corsa avanti è rimasto ON per 0,2 s ed è confermato. Da qui parte il movimento successivo (in questo diagramma, il ritorno)
- S9–S16: il ritorno ha la stessa forma. Il fine corsa avanti OFF conferma la partenza; il fine corsa indietro confermato conferma il ritorno
Tra le divisioni da 0,1 s, solo queste due durate hanno un significato. Entrambe si misurano e si fissano alla messa in servizio.
3. Gli estremi si rilevano con i sensori, non con il tempo, guardando sia l'ON di arrivo sia l'OFF di partenza
- Se l'estremo è raggiunto lo decide il sensore di fine corsa, non il tempo Con il tempo, la sequenza si sfasa ogni volta che cambiano le condizioni. «Fine corsa avanti 0,5 s dopo l'avanzamento» salta non appena cala la pressione dell'aria o il pezzo diventa più pesante. Il tempo si usa solo per la sorveglianza delle anomalie del capitolo 5.
- Guarda sia l'ON del lato di arrivo sia l'OFF del lato lasciato Senza il lato lasciato, un cilindro che non parte è invisibile. Se il SOL avanti è attivo ma il fine corsa indietro non va OFF, la valvola di alimentazione è chiusa o il solenoide è interrotto. Se entrambi gli estremi sono ON insieme, un sensore si è spostato o è guasto.
- Conferma solo dopo che il lato di arrivo è rimasto ON per 0,2 s Nell'istante in cui va ON il cilindro si sta ancora muovendo. Anche montato nella posizione da catalogo, un sensore di fine corsa va ON circa mezzo campo di intervento prima dell'estremo. I cilindri piccoli con ammortizzo in gomma possono rimbalzare a fine corsa e far cadere il sensore per un istante.
4. Non eccitare mai i due SOL insieme, e scrivi nella specifica se si tolgono a fine corsa
- Non mettere mai ON insieme il SOL avanti e il SOL indietro Un doppio solenoide a 2 posizioni presuppone che non siano mai eccitati contemporaneamente. Con entrambi ON, una valvola a pilotaggio resta dov'era, e sembra che «il SOL indietro è attivo ma non torna». Nel ladder metti ciascuno come condizione dell'altro.
- Decidi se togliere il SOL a fine corsa o tenerlo, e scrivilo nella specifica Un doppio solenoide a 2 posizioni funziona in entrambi i modi. Toglierlo riduce il riscaldamento; tenerlo permette di vedere dal monitor delle uscite PLC la direzione comandata. Anche con il SOL tolto, nell'istante in cui torna l'aria il cilindro si muove verso il lato in cui la valvola ha commutato per ultimo.
5. Dividi le anomalie in tre, così il solo messaggio dice dove andare a guardare
- Dopo l'eccitazione del SOL, il lato lasciato non va OFF: anomalia «non parte». Circa tre volte il tempo di partenza misurato alla messa in servizio, con un minimo di 0,5 s. Dopo aver strozzato i regolatori di flusso, misura di nuovo
- Il lato lasciato è andato OFF ma il lato di arrivo non va ON: anomalia «fermo a metà». In questo esempio 2 s dal SOL (quattro volte la corsa di 0,5 s). Se strozzando i regolatori la corsa supera 1 s, correggi anche questo valore
- Entrambi gli estremi ON insieme: anomalia del sensore. Ferma subito
Si tengono separate perché dal solo messaggio si capisca se andare a controllare l'aria o la posizione dei sensori.
6. Monostabile, 3 posizioni, sensore su un solo lato: tre punti da leggere diversamente
- Solenoide singolo (monostabile): la riga del SOL è una sola, e il «togliere a fine corsa» del capitolo 4 non si applica. Il SOL resta attivo finché si è al fine corsa avanti, e toglierlo è il comando di ritorno. Con una mancanza di rete o un arresto di emergenza il comando cade e il cilindro torna indietro: verifica prima che la macchina non abbia problemi a muoversi in quella direzione
- Valvola a 3 posizioni: a fine corsa il SOL non si toglie. Con centro chiuso il cilindro può fermarsi prima dell'estremo, con centro in scarico perde forza a fine corsa. Il SOL si toglie solo quando si vuole fermare a metà corsa, e anche con centro chiuso non si tiene a lungo, per la comprimibilità e le perdite
- Sensore di fine corsa su un solo lato: l'arrivo sul lato senza sensore si può solo presumere dal tempo, quindi scrivi quel tempo nella specifica. Il sensore va sul lato di ritirata, dove vuoi confermare «è lì» prima che si muova altro. Se lo metti solo sul lato di collisione e guardi l'OFF, un cilindro fermo a metà viene urtato
In una fase con più cilindri, non fare un diagramma per ciascuno: aggiungi righe allo stesso diagramma, collegando con le frecce quale confermato aspetta ogni SOL. Nell'editor duplica una riga con Ctrl+D e metti il nome della funzione davanti al nome (bClampFwdSol ecc.). Quando le righe diventano tante, puoi togliere le righe dei sensori e lasciare solo SOL e confermati: l'ordine della fase resta leggibile.
Gli strumenti con cui è stato fatto questo esempio
- Timing Chart Editor — La figura qui sopra e il JSON dell'esempio sono stati fatti ed esportati con questo editor.
- Flowchart Editor — Trasforma le frecce del diagramma in una sequenza di attese e azioni.
Articoli correlati
- Ricerca di zero: diagramma di flusso (esempio)
- Ripristino dopo emergenza: diagramma di flusso (esempio)
- Diagramma temporale del nastro (esempio)
- Posizionamento servo: diagramma temporale (esempio)
- Come disegnare un diagramma temporale
- Handshake: diagramma temporale (esempio)
- Come disegnare un diagramma di flusso PLC
yk.builds