Diagrama de flujo de vuelta al origen de una unidad de transferencia — Subir Z antes de retornar X, comprobando eje por eje (ejemplo)
Última actualización: 2026-09-23 / Categoría: Ejemplos, diagramas de flujo
Diagrama de la vuelta al origen (referenciado) de una unidad de transferencia formada por un eje vertical Z (cilindro neumático de doble solenoide), un eje horizontal X (servo) y una pinza. Dibujado para quien mandó «todos los ejes al origen» a la vez y chocó con algo por el camino: Z se sube del todo antes de retornar X.
Abrir este ejemplo en el editor Descargar el JSON
El editor gratuito, que funciona en el navegador, se abre en otra pestaña con este diagrama de flujo cargado. Sin instalación ni registro, y nada de lo que introduce se envía a ningún sitio. Modificarlo no cambia el ejemplo de esta página. El JSON es el dato de origen para volver a abrirlo en el editor o pasárselo a una IA (formato: especificación de la estructura de datos JSON).
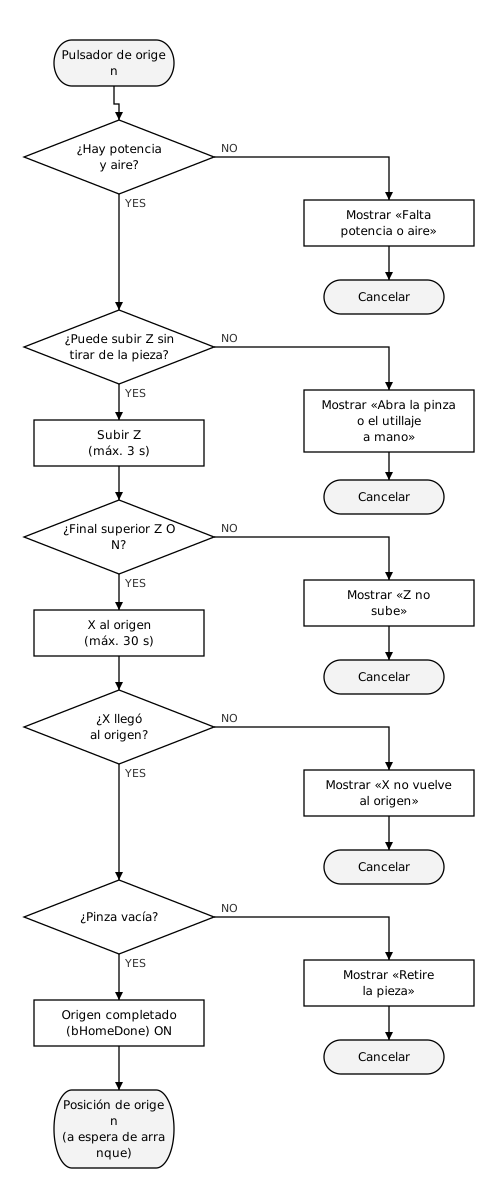
1. Cada etapa del diagrama: comprobar potencia y aire antes de mover, y poner un límite a cada eje
- «Pulsador de origen»: solo se acepta con el funcionamiento automático parado. Tras una parada de emergencia, este pulsador se pulsa después del reset (Diagrama de flujo de recuperación tras emergencia (ejemplo)).
- «¿Hay potencia y aire?»: además de la potencia se mira la presión general, porque Z se mueve con aire. Si el diseño descarga el aire en la parada de emergencia, la presión vuelve poco a poco, y si se mueve antes de que se recupere del todo la causa se disfraza de «Z no sube».
- «¿Puede subir Z sin tirar de la pieza?»: es NO cuando la pinza agarra la pieza y la mordaza del utillaje también está cerrada. Al subir Z se arrancaría la pieza o se tiraría del utillaje entero. Es el estado que queda si se para en mitad de una entrega.
- «Subir Z»: SOL de subida en ON y SOL de bajada en OFF. En «¿Final superior Z ON?» se comprueba también que el final inferior ha pasado a OFF. Así se detectan las averías de sensor (Cronograma de cilindro neumático (ejemplo)).
- «X al origen»: si el origen se conserva, es solo un posicionamiento a la posición de origen, igual que con un servo absoluto. Si el origen se ha perdido, se busca con la función de vuelta al origen del servoamplificador o del módulo de posicionamiento. Ocurre, por ejemplo, con un servo incremental al que se le cortó la alimentación de control.
- «Máx. 3 s», «máx. 30 s»: son valores de ejemplo; se miden en la puesta en marcha los tiempos del funcionamiento normal y se fijan añadiendo un margen. Si al pasar el límite el eje no ha llegado, se muestra un fallo y a X se le da la orden de parar. Z es de doble solenoide, así que aunque se corte el SOL sigue en el lado de subida (si no sube del todo, se miran la presión de aire y los sensores).
- «¿Pinza vacía?»: se juzga con los detectores de posición de apertura y cierre de la pinza. Si el final de cierre está en ON, está cerrada y vacía; si los dos están en OFF, tiene una pieza agarrada. Como el funcionamiento automático empieza abriendo la pinza antes de ir a agarrar, la apertura o cierre de la pinza no forma parte de la condición de posición de origen.
- «Origen completado (bHomeDone)»: significa que la vuelta al origen ha terminado y no se ha perdido la posición. Se mantiene en ON aunque arranque el funcionamiento automático, y se pone en OFF con una cancelación, una alarma del servo o un corte de la alimentación de control. Si ahora está en la posición de origen se mira con otra señal (
bAtOrigin), y el arranque solo se acepta cuando las dos están en ON.
Señales de este diagrama — completado (bHomeDone) y en posición de origen (bAtOrigin) son señales distintas
| Nombre | Sentido | Significado |
|---|---|---|
bHomeBtn | Entrada | Pulsador de origen |
bPowerOn | Entrada | Hay potencia (contacto auxiliar del relé de seguridad) |
bAirOK | Entrada | Hay presión general (presostato) |
bChuckOpenEnd / bChuckCloseEnd | Entrada | Pinza en final de apertura / final de cierre |
bJigClampEnd | Entrada | Mordaza del utillaje en final de cierre |
bZUpSol / bZDownSol | Salida | SOL de subida / bajada de Z |
bZUpEnd / bZDownEnd | Entrada | Z en final superior / final inferior |
bXHomeReq | Salida | Orden de retornar X al origen (buscar el origen o posicionar en la posición de origen) |
bXAtHome | Entrada | La posición actual de X está dentro de la tolerancia del origen y el posicionamiento ha terminado. Distinta del «origen completado» del amplificador o del módulo de posicionamiento (marca de que el origen está establecido y que en muchos casos sigue en ON al alejarse del origen) |
bHomeDone | Interno | Vuelta al origen terminada y posición no perdida (sigue en ON durante el funcionamiento automático) |
bAtOrigin | Interno | Ahora está en la posición de origen (bZUpEnd y bXAtHome en ON a la vez; se calcula en cada scan) |
2. La razón del orden: para no chocar, subir Z del todo y después un eje cada vez
La vuelta al origen es el procedimiento que devuelve la máquina, se haya parado donde se haya parado, a la posición de origen (donde empieza el funcionamiento automático) sin chocar. Es la misma «vuelta a la posición de origen» de Cómo dibujar un diagrama de flujo de control PLC. Si se manda «todos los ejes al origen» a la vez, según dónde se haya parado algo choca por el camino. Por eso se decide antes el orden de retorno.
- Subir Z del todo antes de mover X Con Z abajo, la pinza o la pieza agarrada golpean el utillaje o la cinta. La máquina se construye de modo que, con Z en el final superior, X pueda moverse a cualquier sitio sin chocar, incluso con una pieza agarrada. Ese final superior es la condición para mover X, y se incluye no solo en la vuelta al origen, sino también en el funcionamiento automático y en la operación manual.
- Un eje cada vez, confirmando la llegada antes del siguiente Si se mueven a la vez, cuando Z se para a mitad X choca. Mover Z y X a la vez es más rápido, pero la vuelta al origen se usa pocas veces, así que se prefiere la seguridad a la rapidez. Si además la velocidad de la vuelta al origen es menor que la del automático, el daño en caso de choque es menor.
- La pinza no se abre en la vuelta al origen Porque al abrirla se caería la pieza agarrada. Si queda una pieza, se muestra un aviso y se para; se repite la vuelta al origen una vez retirada. Cómo se retira (abrir la puerta y quitarla a mano, o abrir la pinza en manual) se decide para cada máquina.
- Los fallos indican por separado en qué eje se ha parado Con solo «fallo de vuelta al origen» hay que volver a investigar en planta. Separado por ejes, se sabe enseguida dónde mirar: en Z, la presión de aire y los sensores; en X, la alarma del servoamplificador.
3. En la especificación se escriben el orden de retorno, las condiciones para avanzar, los límites y lo que no se mueve
- El orden de retorno y la condición para pasar al siguiente eje (con qué sensor o señal se da por «llegado»; puntos 1 y 2 del apartado 2)
- El límite de tiempo de cada eje y el aviso en caso de fallo (apartado 1, punto 4 del apartado 2)
- La condición para poder mover X (final superior de Z) y su inclusión también en el funcionamiento automático y en la operación manual (punto 1 del apartado 2)
- Cuál de los dos lados se abre a mano cuando se para en mitad de una entrega (apartado 1)
- Lo que la vuelta al origen no mueve (la pinza, etc.) y el tratamiento cuando queda una pieza (punto 3 del apartado 2)
- Las condiciones que ponen en OFF origen completado y la condición de estar en la posición de origen (apartado 1)
Con más ejes se dibuja con la misma forma. Basta con decidir antes el orden que no provoca choques y alinear en ese orden «mover → ¿ha llegado?».
Una vez abierto en el editor, se puede cambiar el texto de un símbolo haciendo doble clic en él.
Las herramientas con las que se hizo este ejemplo
- Flowchart Editor — La figura de arriba y el JSON del ejemplo se crearon y exportaron con este editor.
- Timing Chart Editor — El orden de las señales de orden y completado de la vuelta al origen de X se puede dibujar como cronograma.
Artículos relacionados
- Cómo dibujar un diagrama de flujo de control PLC
- Diagrama de flujo de recuperación tras emergencia (ejemplo)
- Cronograma de cilindro neumático (ejemplo)
- Cronograma de posicionamiento de servo (ejemplo)
yk.builds