Cómo dibujar un cronograma — La interfaz común entre personas y código, y entre personas
Última actualización: 2026-09-25 / Categoría: Diseño de control, PLC
Un cronograma (diagrama de tiempos) entrega al programador el «orden de movimientos» que el diseñador mecánico tiene en la cabeza. Esta guía es para quien tiene que escribir un programa solo con los planos y la lista de cableado, y para el diseñador mecánico que quiere transmitir la secuencia a la otra parte.
1. Los planos no llevan secuencia. Este diagrama es el que la entrega
Mirando la máquina no se sabe cómo se pretendía moverla. En los planos solo están las posiciones de los cilindros y los sensores, no la secuencia «cerrar la pinza después de que se alcance el final de avance».
El programador que no conoce la secuencia solo puede escribir a base de suposiciones. Si acierta, funciona; si falla, se para en la puesta en marcha. El cronograma saca esa secuencia fuera de los planos y la coloca entre el hardware y el software. Las formas de onda y las flechas son solo la apariencia; el contenido son las tres cosas siguientes.
2. El diagrama contiene tres cosas
① Cortar el movimiento continuo en estados
Lo primero es cortar en «estados» un movimiento que no tiene cortes. El vástago se mueve de forma continua y el motor sigue girando. El software no puede manejar nada sin límites, así que se corta en algún punto: «avanzando hasta que el final de avance pasa a ON», «avanzado cuando ya está en ON».
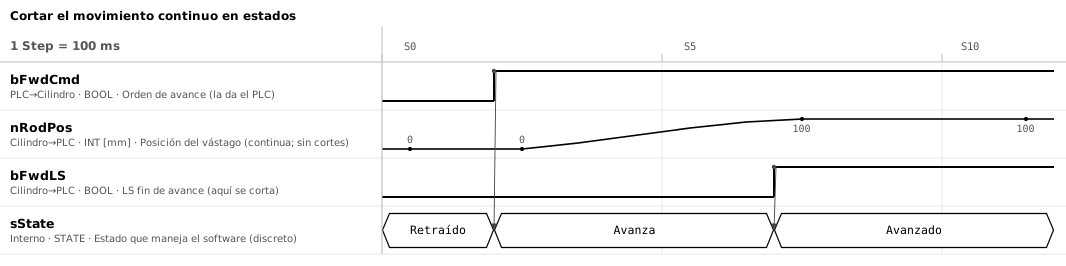
Por qué hace falta — Porque solo el diseñador mecánico sabe dónde cortar. La posición de un sensor y la posición que el diseñador mecánico llama «completado» no siempre coinciden. Si el corte no está en el diagrama, el programador toma el ON del sensor directamente como completado.
② Sincronizar equipos con ciclos distintos
Lo segundo es el procedimiento para acompasar equipos que funcionan con ciclos independientes. El PLC hace un scan cada 10 ms, el robot tiene su propio ciclo y la máquina de al lado funciona con otro PLC. Ninguno conoce el ciclo del otro. Si solo se lanza una señal, puede desaparecer antes de que la otra parte la mire, o captarse dos veces cuando se quería una.
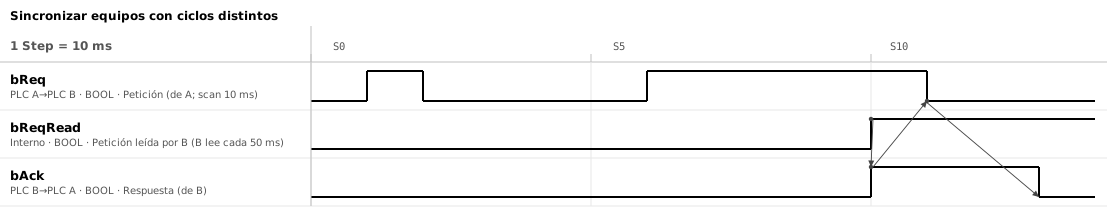
Por qué hace falta — Porque cada equipo puede estar bien hecho por separado y aun así romperse en el punto de unión. Los cuatro cambios petición ON → respuesta ON → petición OFF → respuesta OFF (el handshake) no son un truco. Son el procedimiento mínimo con el que dos equipos asíncronos acuerdan un estado de forma fiable. Si se omite un paso, las dos implementaciones divergen justo ahí.
③ Fijar el límite de responsabilidad entre equipos como un contrato
Lo tercero es el compromiso entre un equipo y otro. Se decide incluyendo las condiciones de tiempo, como «dejar al menos 500 ms entre Servo Ready ON y la petición de movimiento». El tiempo de espera se dibuja como la forma de onda del temporizador que medimos nosotros, y qué activa la otra parte y cuándo activamos lo nuestro se separan por filas. A quién pertenece cada fila es lo que hace visible el límite en el diagrama.
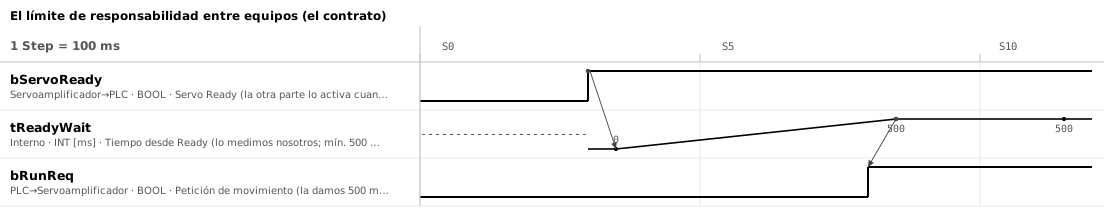
Por qué hace falta — Porque, una vez acordado esto, cada uno puede construir su interior con libertad. Haga lo que haga el amplificador por dentro, el lado del PLC no cambia mientras se respeten Ready y los 500 ms. Sin el acuerdo, ambos lados construyen suponiendo el interior del otro, y la puesta en marcha acaba en «tu lado es lento» y «tu lado la quitó antes».
3. Así se dibuja en el diagrama
- Flancos de las formas de onda — Los límites de estado de ①. Donde conmuta ON/OFF es donde cambia el estado
- Flechas — La condición para cruzar un límite de ①. Se trazan de flanco a flanco. Al pasarlo al software, una flecha es una condición. Un flanco al que no se puede trazar flecha es una condición aún sin decidir
- Los cuatro cambios de petición y respuesta — El procedimiento de sincronización de ②. Para toda señal que cruza entre equipos se dibujan los cuatro; nunca un pulso de un solo Step
- Orden de las filas — El límite de ③. Se agrupan las filas por el equipo que las genera, con la causa arriba y el efecto abajo. Donde se alinean las flechas que cruzan entre equipos está, tal cual, el orden del día de la reunión
- El tiempo en números — Las condiciones de tiempo de ③, escritas como «dejar al menos 500 ms» o «responder en menos de 3 s». El eje de tiempo (Step) solo lleva orden, así que el tiempo se pasa como número y la medición se muestra con la forma de onda de un temporizador
- Un guion por hoja — Hay un solo eje de tiempo. Un ciclo normal, una parada por fallo y la vuelta al origen son cronogramas distintos; las ramificaciones se representan en el Cómo dibujar un diagrama de flujo de control PLC
4. Orden de dibujo
- Alinear los equipos y las señales que se intercambian en el límite Agrupe las filas por equipo y añada a cada señal el nombre de variable y el dispositivo, p. ej. petición de entrada bLoadReq / Y020.
- Dibujar un ciclo normal cortando en cada límite de estado Desde el arranque hasta el final, coloque los flancos en orden y únalos con flechas. Un flanco que no se puede unir es un corte aún sin decidir.
- Añadir en números las condiciones de tiempo de los límites Tiempos de espera y plazos de respuesta, junto al flanco o en el comentario de la fila.
- Dibujar los fallos y la recuperación en diagramas aparte Mismas filas, otro guion. Decida dónde se para, qué señales caen y cómo se vuelve a la posición de origen.
5. Donde se tropieza
- Dibujar señales de equipos distintos cambiando «a la vez» — Los equipos distintos funcionan con sus propios ciclos y nunca cambian simultáneamente. Si el orden importa, únalos con una flecha; si no importa, hágalo visible
- Pasar a otro equipo una señal de un solo Step (pulso) — Un receptor con un ciclo más largo la pierde. Las señales que cruzan entre equipos deben caer solo después de ver la respuesta (los cuatro cambios)
- Usar el ON del sensor directamente como límite de estado — La posición del sensor y la posición que el diseñador mecánico llama «completado» no siempre coinciden. Dónde cortar se decide por el estado, no por el sensor
6. Después de dibujar
Las flechas pasan a ser directamente las decisiones del diagrama de flujo (las condiciones para avanzar), y las filas, las variables del mapa de direcciones.
Las herramientas con las que se hicieron las figuras de este artículo
Todas las figuras de este artículo se dibujaron en el Timing Chart Editor y se exportaron a SVG.
- Timing Chart Editor — Ordene las filas por el lado que genera la señal (M / S), trace flechas de cambio a cambio y anote tiempos de espera y comentarios.
- Flowchart Editor — Convierte las flechas del cronograma en decisiones y esperas y monta el diagrama de flujo.
- Address Map Editor — Asigna dispositivos del PLC a las señales del cronograma.
Sin instalación ni registro. Funcionan solo con el navegador.
Artículos relacionados
- Hacer un cronograma en Excel
- Hacer un cronograma en draw.io
- Cronograma de handshake (ejemplo)
- Cronograma de cilindro neumático (ejemplo)
- Cronograma de cinta transportadora (ejemplo)
- Cronograma de posicionamiento de servo (ejemplo)
- Cómo dibujar un diagrama de flujo de control PLC
- Cómo crear un mapa de direcciones de PLC
- Cómo dibujar un diagrama del sistema
- Que la IA dibuje la especificación
- Especificación de la estructura de datos JSON — El formato que leen y escriben los cuatro editores, con esquema, validación y ejemplos
- Cómo escribir una especificación de control
- Cómo dibujar un diagrama de tiempo de ciclo
yk.builds