Cronograma de inicio de posicionamiento de un servo — El «en posición» justo después del inicio aún es el de la posición anterior (ejemplo)
Última actualización: 2026-09-23 / Categoría: Ejemplos, cronogramas
Cronograma de un movimiento, desde que el PLC pasa la posición objetivo al servoamplificador y lanza el inicio hasta que decide que el movimiento ha terminado (divisiones de 0,1 s). Dibujado para quien avanzó con el en posición de justo después del inicio y el siguiente paso empezó antes de que el eje se moviera.
Abrir este ejemplo en el editor Descargar el JSON
El editor gratuito, que funciona en el navegador, se abre en otra pestaña con este cronograma cargado. Sin instalación ni registro, y nada de lo que introduce se envía a ningún sitio. Modificarlo no cambia el ejemplo de esta página. El JSON es el dato de origen para volver a abrirlo en el editor o pasárselo a una IA (formato: especificación de la estructura de datos JSON).
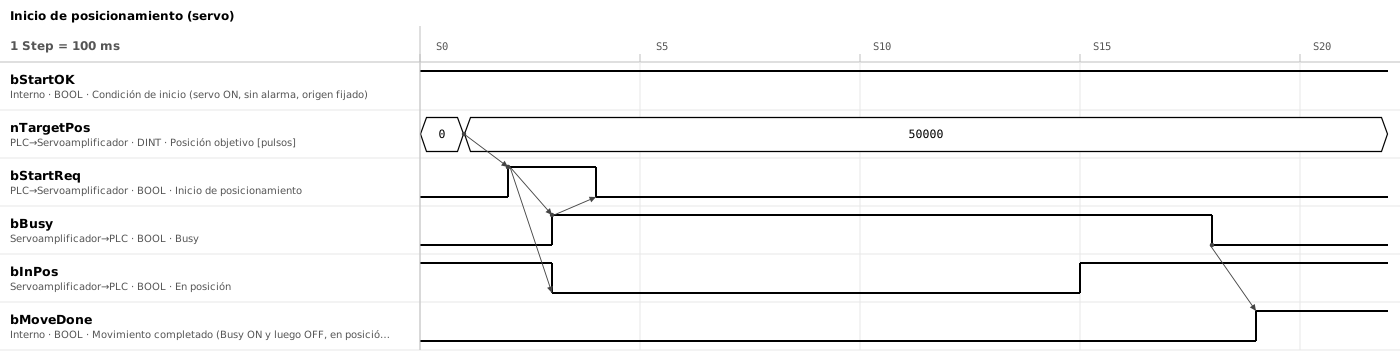
1. Seis señales; movimiento completado se genera dentro del PLC
| Señal | Sentido | Significado |
|---|---|---|
bStartOK | PLC (interno) | Condición de inicio: servo ON y sin alarma del servoamplificador, más origen fijado. Origen fijado significa vuelta al origen completada o, con encoder absoluto, que la posición es válida |
nTargetPos | PLC → servoamplificador | Posición objetivo [pulsos] |
bStartReq | PLC → servoamplificador | Inicio de posicionamiento |
bBusy | Servoamplificador → PLC | Busy. En ON desde que se acepta el inicio hasta que termina el posicionamiento. En este diagrama sirve también de acuse de recepción |
bInPos | Servoamplificador → PLC | En posición. Según el modelo, pasa a ON cuando la diferencia con la posición objetivo, o entre la posición ordenada y la actual (error de seguimiento), entra en la banda fijada |
bMoveDone | PLC (interno) | Movimiento completado. Condición para pasar al siguiente paso. Cuando, tras haber visto Busy en ON después del inicio, se cumplen Busy OFF y en posición ON. Se excluye lo que se ha parado por una petición de parada o por error |
2. Un movimiento sigue el orden posición objetivo → inicio → Busy → completado
- S1 → S2: escribir la posición objetivo y, en el Step siguiente, poner el inicio en ON
- S2 → S3: el servoamplificador acepta el inicio, Busy pasa a ON, el eje empieza a moverse y en posición pasa a OFF
- S3 → S4: el PLC ve Busy en ON y pone el inicio en OFF
- S15, S18: al acercarse a la posición objetivo, en posición pasa a ON; al terminar el movimiento, Busy pasa a OFF
- S19: se cumplen Busy OFF y en posición ON, sin petición de parada ni error, así que se activa movimiento completado. Se da por supuesto que Busy se vio en ON en S3
3. El inicio se retira tras ver el acuse; el completado se decide tras ver Busy en ON
- Iniciar solo cuando haya llegado la posición objetivo Si el inicio llega antes, el eje se mueve a la posición objetivo anterior. Dentro del PLC se deja un scan; en red, un periodo de actualización. Si un valor de 32 bits se envía en dos palabras, compruebe que se envían juntas.
- Retirar el inicio solo tras ver el acuse de recepción Un pulso de un scan desaparece si es más corto que el periodo de lectura de la otra parte. Si se retira tras ver Busy en ON, funciona igual con recepción por flanco o por nivel. En los PLC cuyo método exige mantener en ON la entrada de orden durante todo el movimiento, se comprueba antes.
- Decidir el completado solo tras ver Busy en ON después del inicio Porque en posición sigue en ON de la posición anterior. Es completado cuando Busy ha pasado a ON una vez tras el inicio y después se cumplen Busy OFF y en posición ON. En los modelos que oscilan, se exige que el ON dure unas decenas de ms.
- Prever inicios con un recorrido muy pequeño Porque Busy termina en unos ms y se pierde. En los modelos que retienen el acuse de recepción se usa ese acuse; en los que no lo tienen, si la diferencia entre objetivo y posición actual está dentro de la banda de en posición, se da por completado sin iniciar.
- No reescribir la posición objetivo durante Busy Porque cuándo se aplica depende del modelo y de la configuración. Se reescribe después de movimiento completado.
4. Si no inicia o no termina, dar fallo por límite de tiempo
A cada espera se le pone un límite de tiempo y, si se supera, se da fallo. El límite del movimiento es el tiempo calculado a partir del recorrido, la velocidad y la aceleración, más un margen de estabilización.
- Se ha iniciado pero no llega el acuse: se da fallo a los 0,5 s aproximadamente y se muestran la señal de error del servoamplificador y el número de error. Si la posición objetivo está fuera de los límites de software, en la mayoría de modelos es error ya en el inicio. En algunos modelos los límites de software no actúan antes de fijar el origen
- Busy no pasa a OFF: puede haber una pausa o un factor de velocidad (override) que se quedó en 0 %
- Busy está en OFF pero en posición no pasa a ON: un límite de par sigue activo y no se llega al objetivo, por ejemplo un límite bajado para empujar y que no se restableció. También, ganancias bajas que no estabilizan, etc.
La recuperación tras una parada por alarma se dibuja aparte, en otro cronograma o en un diagrama de flujo, porque según el tipo de alarma cambia si hay que repetir la vuelta al origen.
5. Aunque la conexión sea distinta, se reinterpreta en las mismas tres señales: inicio, Busy y completado
- Tipo tabla de puntos conectado por E/S: las señales de inicio, en movimiento y en posición corresponden casi exactamente a las tres de este diagrama. En lugar de la posición objetivo se pasa el número de punto. Cuál hace de acuse de recepción se comprueba en la documentación del modelo
- Bloques de función de posicionamiento PLCopen: corresponden a Execute, Busy y Done. La posición objetivo se lee en el flanco de subida de Execute. Si se retira Execute antes de Done, Done dura solo un scan. Execute puede quedarse en ON hasta que aparezca Done, Error o CommandAborted. Como se recibe por flanco, no hace falta el segundo punto del apartado 3 («retirar tras ver el acuse»). El tercer punto del apartado 3, «no se ha parado por petición de parada ni por error», significa que no hay ni Error ni CommandAborted
- Función de posicionamiento del PLC (salida de pulsos): se comprueba antes si el método exige mantener la entrada de orden o si inicia por flanco. El completado se juzga con el flag «salida terminada» del PLC y con la entrada de en posición del servoamplificador (la cableada), las dos
- Mover dos ejes a la vez: aunque se inicien en el mismo scan, no está garantizado que arranquen a la vez. Y aunque arranquen a la vez, si los recorridos son distintos no coinciden ni la hora de llegada ni la trayectoria. El completado es el AND del movimiento completado de cada eje; si se quiere una trayectoria coordinada, se agrupa en un único inicio con interpolación
- Vuelta al origen: es el mismo par de inicio y completado, y se dibuja con la misma forma. La condición de inicio es la del posicionamiento sin el origen fijado (si se incluye, la propia vuelta al origen no podría iniciarse)
Las herramientas con las que se hizo este ejemplo
- Timing Chart Editor — La figura de arriba y el JSON del ejemplo se crearon y exportaron con este editor.
- Flowchart Editor — Convierte las flechas del cronograma en una secuencia de esperas y procesos.
Artículos relacionados
- Diagrama de flujo de vuelta al origen (ejemplo)
- Cómo dibujar un cronograma
- Cronograma de handshake (ejemplo)
- Cronograma de cilindro neumático (ejemplo)
- Cronograma de cinta transportadora (ejemplo)
yk.builds