Cronograma de transporte y parada en posición de una cinta transportadora — Reducir la velocidad antes de parar (ejemplo)
Última actualización: 2026-09-23 / Categoría: Ejemplos, cronogramas
Ejemplo de una pieza que llega de la etapa anterior a una cinta transportadora movida por variador, reduce la velocidad, se para en la posición de trabajo y se expulsa. Para el programador de la cinta que quiere resolver el «se para cada vez en un sitio distinto y el robot no coge la pieza».
Abrir este ejemplo en el editor Descargar el JSON
El editor gratuito, que funciona en el navegador, se abre en otra pestaña con este cronograma cargado. Sin instalación ni registro, y nada de lo que introduce se envía a ningún sitio. Modificarlo no cambia el ejemplo de esta página. El JSON es el dato de origen para volver a abrirlo en el editor o pasárselo a una IA (formato: especificación de la estructura de datos JSON).
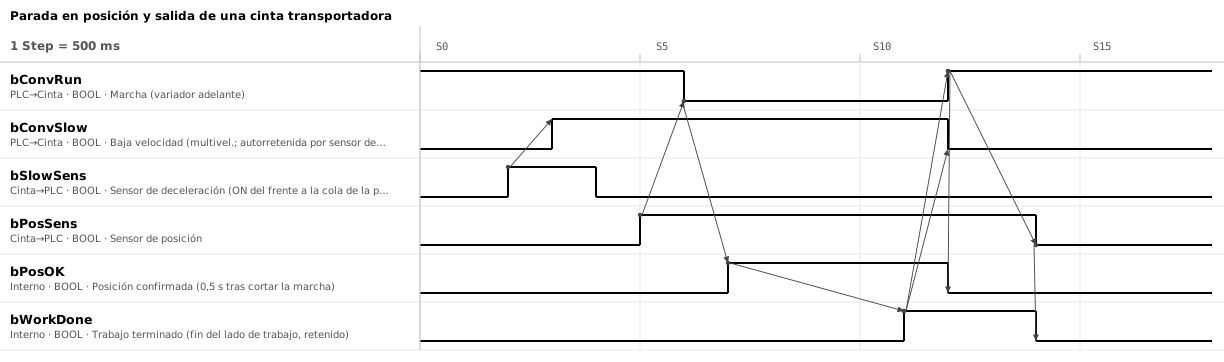
1. Seis señales; velocidad lenta, confirmación y trabajo terminado son memoria del PLC
| Señal | Sentido | Significado |
|---|---|---|
bConvRun / bConvSlow | PLC → variador | Marcha (adelante) y selección de velocidad lenta (multivelocidad). La velocidad lenta se autorretiene con el ON del sensor de deceleración y se libera en la salida |
bSlowSens / bPosSens | Sensor → PLC | Sensor de deceleración y sensor de posición. ON mientras hay una pieza delante |
bPosOK | PLC (interno) | Posición confirmada. Han pasado 0,5 s desde que se cortó la marcha y el sensor de posición sigue en ON. Se borra en la salida (marcha ON) |
bWorkDone | PLC (interno) | Trabajo terminado. Retiene el fin recibido del lado de trabajo (robot o botón de fin del operario). Se borra cuando la pieza sale del sensor de posición |
2. El flujo de una pieza es: deceleración, parada, confirmación, trabajo y salida
Una división es 0,5 s.
- S2 → S3: al pasar a ON el sensor de deceleración, cambiar a velocidad lenta. La pieza es corta, así que el sensor de deceleración pasa a OFF en S4, pero la velocidad lenta continúa por autorretención
- S5 → S6: al pasar a ON el sensor de posición, cortar la marcha. La pieza avanza un poco más mientras el variador decelera
- S7: 0,5 s después de cortar la marcha, si el sensor de posición sigue en ON, se confirma y empieza el trabajo. El trabajo dura 2 s
- S11 → S12: con trabajo terminado, activar la marcha, liberar la velocidad lenta y expulsar a velocidad rápida
- S14: cuando la pieza sale del sensor de posición, borrar trabajo terminado y aceptar la siguiente pieza
3. Bajar a velocidad lenta antes de parar y esperar 0,5 s para confirmar
- Bajar a velocidad lenta en el sensor de deceleración y parar en el sensor de posición Si se para a plena velocidad, la pieza queda cada vez en un sitio distinto. La distancia recorrida desde que se corta la marcha hasta parar crece con el cuadrado de la velocidad: a la mitad de velocidad, la cuarta parte de distancia. La distancia desde el ON del sensor de posición hasta la parada se mide en la puesta en marcha, y el sensor de deceleración se monta esa distancia antes, en un soporte con ranura.
- Autorretener la velocidad lenta y liberarla en la salida Si se manda directamente con el sensor de deceleración, vuelve a velocidad rápida a mitad de camino. Una pieza más corta que la distancia entre los dos sensores deja el sensor de deceleración en OFF antes de llegar a la posición. Si la liberación va en el mismo Step que la marcha OFF, según el orden en que caigan las salidas se manda un instante de velocidad rápida.
- Confirmar la posición 0,5 s después de cortar la marcha Después de cortar, la pieza sigue avanzando mientras decelera. Espere a que se pare del todo, compruebe que el sensor de posición sigue en ON y solo entonces empiece el trabajo. Si quiere detectar el sobrepaso, añada un sensor de sobrepaso un poco más allá de la posición.
- Borrar trabajo terminado cuando la pieza haya salido del sensor de posición Si se borra durante la salida, la misma pieza se trabaja otra vez: si la condición para cortar la marcha es «sensor de posición ON y no trabajo terminado», la marcha se corta de nuevo en el instante en que se borra. Si se borra después de que la pieza haya salido, el siguiente ON del sensor de posición es sin duda una pieza nueva.
4. Los atascos, el deslizamiento y la falta de pieza se detectan limitando el tiempo entre sensores
- Después del sensor de deceleración, el sensor de posición no pasa a ON: mida en la puesta en marcha el tiempo de avance a velocidad lenta y ponga el límite en 2 o 3 veces ese valor. Causas: la pieza se ha enganchado en una guía y la banda desliza por debajo, la pieza se ha caído o la han retirado, un sensor sucio. Para saber si es la propia banda la que desliza en la polea motriz, añada un sensor de proximidad que vigile el giro de la polea conducida
- Se ha expulsado, pero el sensor de posición no pasa a OFF: atasco en la salida. El límite se fija del mismo modo, a partir del tiempo que tarda una pieza en salir a velocidad rápida
Si al confirmar la posición el sensor de deceleración está en ON, la siguiente pieza viene pegada. Esa pieza no genera flanco de subida en el sensor de deceleración, así que si se expulsa tal cual llega al sensor de posición a velocidad rápida y se pasa. La solución es añadir «sensor de deceleración OFF» a la condición de liberación de la velocidad lenta, o parar por fallo y dejar de aceptar piezas de la etapa anterior. La separación entre piezas se deja mayor que la distancia entre sensores menos la longitud de la pieza más el sobrepaso al parar.
5. En otros diseños se reinterpretan la forma de parar y las condiciones de salida
- Se quiere fijar la posición de parada mecánicamente: en una cinta de rodillos que puede deslizar bajo la pieza, se deja en marcha y se para la pieza con un tope. La subida y bajada del tope tiene la misma forma que el Cronograma de cilindro neumático (ejemplo). Si se acumulan piezas antes (acumulación), se pone un sensor de lleno al final de la cola y se deja de aceptar cuando lleva unos segundos en ON
- Intercambio con las cintas anterior y posterior: a la condición de salida de S11 → S12 se le añade con AND el «listo para recibir» de la etapa siguiente. Las señales de intercambio tienen la misma forma de petición y completado que el Cronograma de handshake (ejemplo)
- Motor con freno sin variador: desaparece la fila de velocidad lenta. Se corta el motor a plena velocidad en el sensor de posición y se aplica el freno (uno de tipo negativo actúa al cortar la alimentación). La posición de parada dispersa más que en este diagrama, por la mayor velocidad y por el retardo hasta que el freno empieza a actuar
- Se quiere fijar la posición de parada con un valor numérico: en lugar del sensor de posición, se para por el valor de un encoder o por el en posición de un servo
Las herramientas con las que se hizo este ejemplo
- Timing Chart Editor — La figura de arriba y el JSON del ejemplo se crearon y exportaron con este editor.
- Flowchart Editor — Convierte las flechas del cronograma en una secuencia de esperas y procesos.
Artículos relacionados
- Cronograma de posicionamiento de servo (ejemplo)
- Cómo dibujar un cronograma
- Cronograma de cilindro neumático (ejemplo)
- Cronograma de handshake (ejemplo)
yk.builds