Cronograma de avance y retroceso de un cilindro neumático — En cada extremo se vigilan el «ON de llegada» y el «OFF de salida» (ejemplo)
Última actualización: 2026-09-23 / Categoría: Ejemplos, cronogramas
Ejemplo de un ciclo de ida y vuelta de un cilindro neumático con una electroválvula de doble solenoide y detectores de posición en los finales de avance y retroceso. Para quien avanzaba con temporizadores y vio cómo la secuencia se desmoronaba el día que se cerraron los reguladores de caudal.
Abrir este ejemplo en el editor Descargar el JSON
El editor gratuito, que funciona en el navegador, se abre en otra pestaña con este cronograma cargado. Sin instalación ni registro, y nada de lo que introduce se envía a ningún sitio. Modificarlo no cambia el ejemplo de esta página. El JSON es el dato de origen para volver a abrirlo en el editor o pasárselo a una IA (formato: especificación de la estructura de datos JSON).
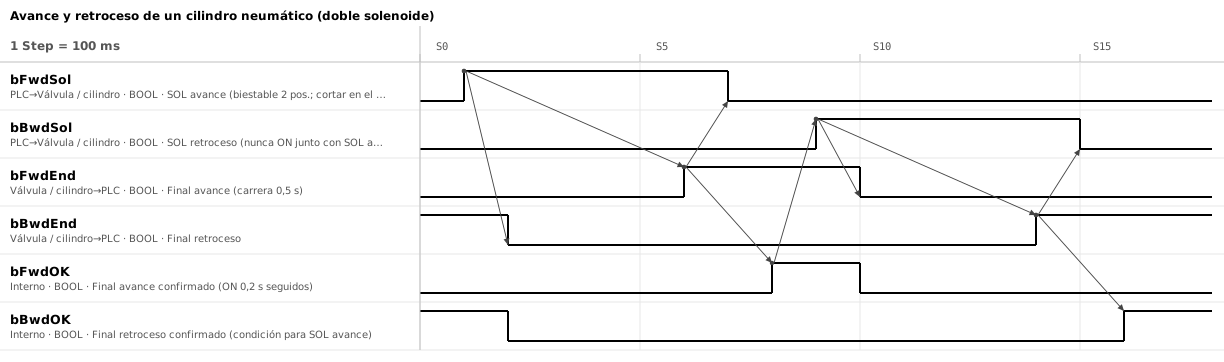
1. La condición del siguiente movimiento es la confirmación, no el propio detector
| Señal | Sentido | Significado |
|---|---|---|
bFwdSol / bBwdSol | PLC → válvula | Solenoides de avance y de retroceso (doble solenoide de 2 posiciones) |
bFwdEnd / bBwdEnd | Cilindro → PLC | Detectores de posición en los finales de avance y de retroceso |
bFwdOK / bBwdOK | PLC (interno) | Extremo confirmado. ON cuando el detector lleva 0,2 s seguidos en ON |
Como condición del siguiente movimiento se usa la confirmación, no el propio detector de posición.
2. Lo que se mide para decidir son los 0,5 s de carrera y los 0,2 s de confirmación
- S1: al ver final de retroceso confirmado, activar el SOL de avance. En S2 el final de retroceso pasa a OFF, señal de que ha empezado a moverse
- S6: final de avance ON. En S7 se corta el SOL de avance (la válvula se queda conmutada)
- S8: el final de avance lleva 0,2 s en ON y se confirma. Aquí se pasa al siguiente movimiento (en este diagrama, el retroceso)
- S9–S16: el retroceso tiene la misma forma. El OFF del final de avance confirma el inicio del movimiento; final de retroceso confirmado confirma la vuelta
De las divisiones de 0,1 s, solo estas dos duraciones tienen significado. Las dos se miden y se fijan en la puesta en marcha.
3. Los extremos se detectan con detectores, no con tiempo, y se vigilan tanto el ON de llegada como el OFF de salida
- Si se ha llegado al extremo lo decide el detector de posición, no el tiempo Con tiempo, la secuencia se rompe cada vez que cambian las condiciones. Si se define «final de avance a los 0,5 s del avance», se rompe solo con que baje la presión de aire o la pieza pese más. El tiempo se usa únicamente para la vigilancia de fallos del apartado 5.
- Vigilar tanto el ON del lado al que llega como el OFF del lado del que sale Si no se mira el lado del que sale, no se detecta la avería de un cilindro que no arranca. Si se ha activado el SOL de avance y el final de retroceso no pasa a OFF, la válvula de la presión general está cerrada o el cable del solenoide está roto. Si los dos extremos están en ON a la vez, un detector se ha desplazado o está averiado.
- Confirmar solo cuando el lado al que llega lleve 0,2 s seguidos en ON En el instante en que pasa a ON, el cilindro todavía se mueve. Aunque se monte en la posición recomendada del catálogo, el detector pasa a ON aproximadamente a la mitad de su rango de actuación antes del extremo. Los cilindros pequeños con amortiguación de goma pueden rebotar en el extremo y hacer que el detector caiga un instante.
4. No activar los dos SOL a la vez, y escribir en la especificación si se cortan en el extremo
- No poner en ON a la vez el SOL de avance y el de retroceso El doble solenoide de 2 posiciones está pensado para no excitar los dos a la vez. Con los dos en ON, una válvula pilotada se queda en la posición anterior sin moverse, lo que parece «he activado el SOL de retroceso y no vuelve». En el ladder se ponen el uno como condición del otro.
- Decidir si al llegar al extremo se corta el SOL o se mantiene, y escribirlo en la especificación El doble solenoide de 2 posiciones funciona de las dos maneras. Cortar reduce el calentamiento; mantener permite ver en el monitor de salidas del PLC en qué sentido se está mandando. Aunque el SOL esté cortado, en el instante en que vuelve el aire el cilindro se mueve hacia el lado al que la válvula conmutó por última vez.
5. Los fallos se dividen en tres, para que solo con el aviso se sepa dónde ir a mirar
- Tras activar el SOL, el lado del que sale no pasa a OFF: fallo «no arranca». Unas tres veces el tiempo hasta el inicio del movimiento medido en la puesta en marcha, con un mínimo de 0,5 s. Si se cierran los reguladores de caudal, se vuelve a medir
- El lado del que sale ha pasado a OFF, pero el lado al que llega no pasa a ON: fallo «se ha parado a mitad». En este ejemplo, 2 s desde el SOL (cuatro veces la carrera de 0,5 s). Si al cerrar los reguladores la carrera supera 1 s, se corrige también este valor
- Los dos extremos en ON a la vez: fallo del detector. Parar de inmediato
Se separan para que, solo con ver el aviso, se decida si hay que ir a mirar el aire o la posición de los detectores.
6. Con simple solenoide, válvula de 3 posiciones o detector en un solo lado, se reinterpretan estos tres puntos
- Simple solenoide: queda una sola fila de SOL y no se aplica el «cortar en el extremo» del apartado 4. El SOL se mantiene mientras está en el final de avance, y cortarlo es la orden de retroceso. Con un corte de corriente o una parada de emergencia la orden cae y el cilindro vuelve, así que hay que comprobar antes que la máquina no tiene problema con ese movimiento
- Válvula de 3 posiciones: el SOL no se corta al llegar al extremo. Con centro cerrado puede pararse antes del extremo, y con centro a escape pierde fuerza en el extremo. El SOL se corta solo cuando se quiere parar en una posición intermedia, y ni siquiera con centro cerrado se mantiene mucho tiempo, por la compresibilidad y las fugas
- Detector de posición en un solo lado: la llegada al lado sin detector solo se puede suponer por tiempo, así que ese tiempo se escribe en la especificación. El detector se pone en el lado de retirada, donde se quiere confirmar «está ahí» antes de que se mueva otra cosa. Si se pone solo en el lado que choca y se mira el OFF, cuando se para a mitad recibe el golpe
En un paso con varios cilindros, no se hace un cronograma por cilindro: se añaden filas al mismo cronograma. Con flechas se une qué confirmación de qué cilindro espera cada SOL. En el editor, se duplica una fila con Ctrl+D y se distingue anteponiendo al nombre la función (bClampFwdSol, etc.). Cuando hay muchas filas, se pueden omitir las de los detectores y dejar solo las de SOL y confirmación, y el orden del paso se sigue leyendo.
Las herramientas con las que se hizo este ejemplo
- Timing Chart Editor — La figura de arriba y el JSON del ejemplo se crearon y exportaron con este editor.
- Flowchart Editor — Convierte las flechas del cronograma en una secuencia de esperas y procesos.
Artículos relacionados
- Diagrama de flujo de vuelta al origen (ejemplo)
- Diagrama de flujo de recuperación tras emergencia (ejemplo)
- Cronograma de cinta transportadora (ejemplo)
- Cronograma de posicionamiento de servo (ejemplo)
- Cómo dibujar un cronograma
- Cronograma de handshake (ejemplo)
- Cómo dibujar un diagrama de flujo de control PLC
yk.builds