Vývojový diagram najetí do reference překládací jednotky — Nejprve zvednout Z, pak vrátit X, kontrola po jedné ose (ukázka)
Naposledy upraveno: 2026-09-23 / Kategorie: Ukázky, vývojové diagramy
Najetí do reference překládací jednotky složené ze svislé osy Z (pneumatický válec s bistabilním ventilem), vodorovné osy X (servo) a uchopovače. Nakresleno pro každého, kdo poslal „všechny osy do reference“ najednou a cestou zpět do něčeho narazil: Z se zvedne úplně nahoru dřív, než se vrátí X.
Otevřít tuto ukázku v editoru Stáhnout JSON
Bezplatný editor v prohlížeči se otevře na nové kartě s načteným vývojovým diagramem. Bez instalace, bez registrace a nic, co zadáte, se nikam neodesílá. Úpravy nemění ukázku na této stránce. JSON jsou zdrojová data pro opětovné otevření v editoru nebo předání AI (formát: Datový formát JSON).
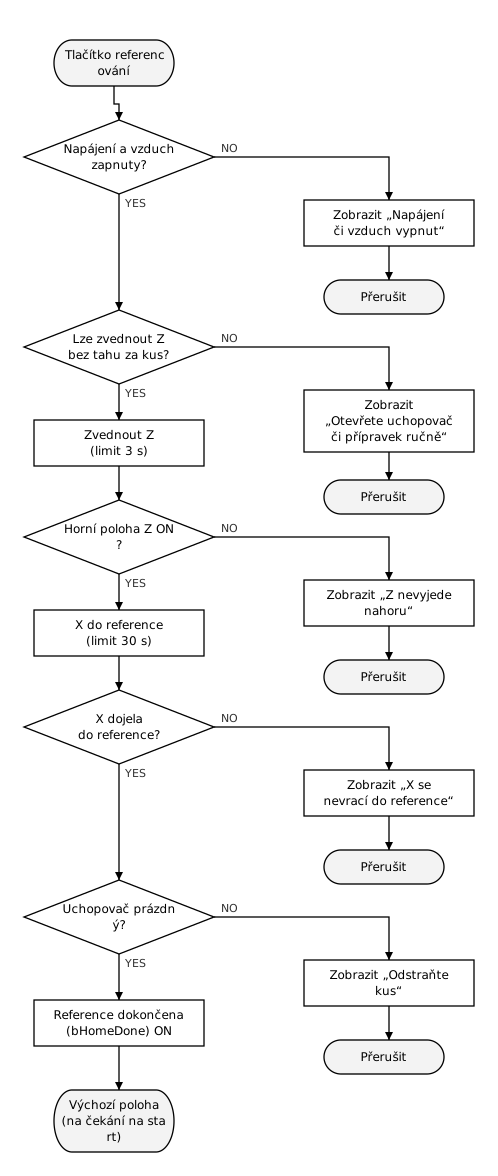
1. Každý stupeň: před pohybem ověřit napájení a vzduch a každé ose dát limit
- „Tlačítko najetí do reference“: přijímá se, jen když je automatický provoz zastaven. Po nouzovém zastavení se stiskne až po resetu (Vývojový diagram obnovy po nouzovém zastavení (ukázka)).
- „Napájení a vzduch zapnuty?“: kromě napájení kontrolujte i tlak přívodu, protože Z jezdí na vzduch. Pokud nouzové zastavení vzduch odvětrá, tlak se vrací postupně; pohyb před jeho obnovením promění příčinu v „Z nevyjede nahoru“.
- „Lze zvednout Z bez tahu za kus?“: NE, když uchopovač drží kus a upínač přípravku je také zavřený. Zvednutí Z by kus utrhlo nebo vytáhlo s ním i přípravek. To je stav po zastavení uprostřed předávání.
- „Zvednout Z“: SOL zdvihu ON, SOL spouštění OFF. „Horní poloha Z ON?“ kontroluje i to, že dolní poloha vypnula, což odhalí poruchy snímačů (Časový diagram pneumatického válce (ukázka)).
- „X do reference“: pokud reference přetrvala, jde jen o polohování do referenční polohy, stejně jako u absolutního serva. Pokud se reference ztratila, použijte k jejímu hledání funkci referencování zesilovače nebo polohovací jednotky — například u inkrementálního serva, kterému se odpojilo řídicí napájení.
- „Limit 3 s“, „limit 30 s“: příkladové hodnoty, nastavené z normálních časů změřených při uvádění do provozu plus rezerva. Pokud osa po uplynutí limitu nedojela, zobrazte poruchu a dejte X povel k zastavení. Z má bistabilní ventil, takže i s vypnutou SOL zůstane na straně zdvihu (pokud nevyjede úplně nahoru, zkontrolujte tlak vzduchu a snímače).
- „Uchopovač prázdný?“: posuzuje se podle magnetických spínačů otevřené a zavřené polohy uchopovače. Zavřená poloha ON znamená zavřený a prázdný; oba OFF znamenají, že drží kus. Automatický provoz začíná otevřením uchopovače před uchopením, proto stav uchopovače není součástí podmínky výchozí polohy.
- „Najetí do reference dokončeno (bHomeDone)“: najetí do reference proběhlo a poloha nebyla ztracena. Zůstává ON, když se automatický provoz rozjede, a vypne se při přerušení, alarmu serva nebo ztrátě řídicího napájení. Zda je jednotka právě ve výchozí poloze, je samostatný signál (
bAtOrigin); start se přijme, jen když jsou oba ON.
Signály v tomto diagramu — dokončeno (bHomeDone) a ve výchozí poloze (bAtOrigin) jsou samostatné signály
| Název | Směr | Význam |
|---|---|---|
bHomeBtn | Vstup | Tlačítko najetí do reference |
bPowerOn | Vstup | Napájení zapnuto (pomocný kontakt bezpečnostního relé) |
bAirOK | Vstup | Tlak přívodu je (tlakový spínač) |
bChuckOpenEnd / bChuckCloseEnd | Vstup | Otevřená / zavřená poloha uchopovače |
bJigClampEnd | Vstup | Zavřená poloha upínače přípravku |
bZUpSol / bZDownSol | Výstup | SOL zdvihu / spouštění Z |
bZUpEnd / bZDownEnd | Vstup | Horní / dolní poloha Z |
bXHomeReq | Výstup | Povel k návratu X do reference (hledat referenci, nebo polohovat do referenční polohy) |
bXAtHome | Vstup | Aktuální poloha X je v toleranci reference a polohování je dokončeno. Liší se od „referencování dokončeno“ zesilovače nebo polohovací jednotky, které značí, že reference je ustavena, a obvykle zůstává ON i po odjezdu z reference |
bHomeDone | Interní | Najetí do reference proběhlo a poloha nebyla ztracena (ON i během automatického provozu) |
bAtOrigin | Interní | Právě ve výchozí poloze (bZUpEnd i bXAtHome ON; počítá se v každém cyklu) |
2. Proč toto pořadí: aby nedošlo ke kolizi, zvednout Z úplně nahoru, pak po jedné ose
Najetí do reference je postup, který vrátí stroj do výchozí polohy (odkud začíná automatický provoz) bez kolize, ať se zastavil kdekoli. Je to „najetí do reference“ z návodu Jak nakreslit vývojový diagram řízení PLC. Pošlete „všechny osy do reference“ najednou a podle místa zastavení cestou něco narazí. Proto se pořadí určuje předem.
- Z zvednout úplně nahoru, než se pohne X Se Z dole narazí uchopovač nebo uchopený kus do přípravku nebo dopravníku. Stroj je postavený tak, aby se Z v horní poloze mohlo X pohybovat kamkoli bez kolize, i s kusem. Tato horní poloha je podmínkou pohybu X v automatickém i ručním provozu, nejen při najetí do reference.
- Po jedné ose, s ověřením dojetí před další Při současném pohybu X narazí, pokud se Z zastaví cestou. Společný pohyb Z a X je rychlejší, ale najetí do reference je vzácné, takže jistota vítězí nad rychlostí. Rychlost najetí do reference nižší než v automatickém provozu také omezí škody, pokud k nárazu dojde.
- Uchopovač se při najetí do reference neotevírá Otevřením by uchopený kus spadl. Zůstal-li kus v uchopovači, zobrazte hlášení a zastavte; najetí do reference se zopakuje po jeho odstranění. Jak se odstraní (otevřít dveře a vyndat rukou, nebo otevřít uchopovač v ručním režimu), se určuje pro každý stroj.
- Poruchy říkají, na které ose se stroj zastavil Obecná „porucha najetí do reference“ znamená na místě zjišťovat vše znovu. Po rozdělení podle os je jasné, kam se dívat: tlak vzduchu a snímače u Z, alarm zesilovače u X.
3. Specifikace uvádí pořadí, podmínky pokračování, limity a to, co se nepohybuje
- Pořadí návratu a podmínka přechodu na další osu (který snímač nebo signál znamená „dojela“; body 1 a 2 oddílu 2)
- Časový limit pro každou osu a hlášení poruchy (oddíl 1, bod 4 oddílu 2)
- Podmínka pohybu X (horní poloha Z), uplatněná i v automatickém a ručním provozu (bod 1 oddílu 2)
- Která strana se ručně otevře po zastavení uprostřed předávání (oddíl 1)
- Co najetí do reference nepohybuje (uchopovač apod.) a co se stane, když zůstal kus (bod 3 oddílu 2)
- Podmínky, které ruší najetí do reference dokončeno, a podmínka výchozí polohy (oddíl 1)
Další osy se kreslí stejně: nejprve určete bezkolizní pořadí a pak v tomto pořadí seřaďte „pohyb → dojela?“.
Po otevření v editoru můžete text symbolu změnit dvojklikem.
Nástroje, kterými byla ukázka vytvořena
- Flowchart Editor — Obrázek výše a JSON ukázky byly vytvořeny a exportovány v tomto editoru.
- Timing Chart Editor — Pořadí signálů povelu a dokončení najetí do reference pro X lze nakreslit jako časový diagram.
Související články
- Jak nakreslit vývojový diagram řízení PLC
- Vývojový diagram obnovy po nouzovém zastavení (ukázka)
- Časový diagram pneumatického válce (ukázka)
- Časový diagram polohování serva (ukázka)
yk.builds