Jak nakreslit časový diagram — Společné rozhraní mezi lidmi a kódem i mezi lidmi navzájem
Naposledy upraveno: 2026-09-25 / Kategorie: Návrh řízení, PLC
Časový diagram předává sekvenci z hlavy strojního konstruktéra programátorovi. Tento návod je pro člověka, který musí napsat program jen z výkresů a seznamu zapojení, i pro strojního konstruktéra, který chce sekvenci předat dál.
1. Výkresy žádnou sekvenci nenesou. Tento diagram ano
Pohled na stroj neřekne, jak se měl pohybovat. Výkresy ukazují, kde jsou válce a snímače, ale ne sekvenci „zavřít uchopovač po dosažení koncové polohy vysunutí“.
Programátor, který sekvenci nezná, může jen hádat. Správný odhad běží; špatný zastaví linku při uvádění do provozu. Časový diagram tuto sekvenci vyjme z výkresů a umístí ji mezi hardware a software. Průběhy a šipky jsou jen povrch; podstatou jsou tři věci níže.
2. Tři věci, které diagram obsahuje
① Rozdělte spojitý pohyb na stavy
První je rozdělit pohyb bez přerušení na „stavy“. Pístnice se pohybuje spojitě a motor se točí dál. Software nezvládne nic bez hranic, takže se někde udělá řez: „vysouvání, dokud koncový spínač vysunutí není ON“, „vysunuto, jakmile je ON“.
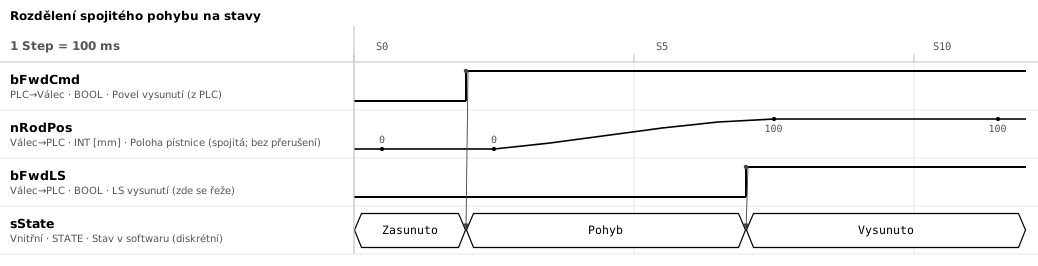
Proč na tom záleží — Kde řezat, ví jen strojní konstruktér. Poloha snímače a poloha, kterou strojní konstruktér nazývá „dokončeno“, nejsou vždy stejné. Bez řezu v diagramu považuje programátor ON snímače za dokončeno.
② Synchronizujte zařízení s různými cykly
Druhá je postup, který drží v kroku zařízení s nesouvisejícími cykly. PLC má cyklus 10 ms, robot má vlastní cyklus, sousední stroj běží na jiném PLC. Žádné z nich nezná cyklus druhého. Pouhé vyslání signálu znamená, že může zmizet dřív, než se druhá strana podívá, nebo být zachycen dvakrát, když jste mysleli jednou.
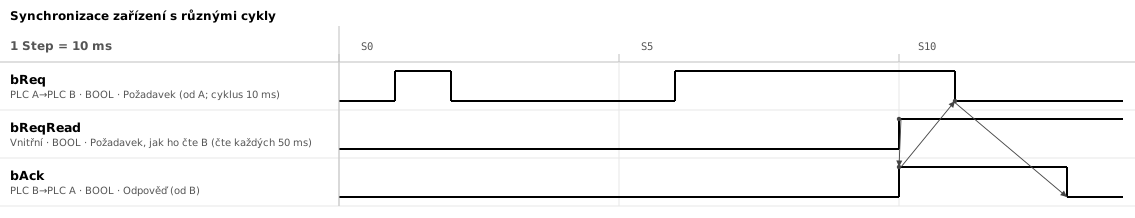
Proč na tom záleží — Každé zařízení může být samo o sobě správně postaveno a přesto se rozbít tam, kde se setkají. Čtyři změny požadavek ON → odpověď ON → požadavek OFF → odpověď OFF (handshake) nejsou trik. Jsou to nejmenší postup, kterým se dvě asynchronní zařízení spolehlivě shodnou na stavu. Vynechte krok a obě implementace se přesně tam rozejdou.
③ Zafixujte hranici odpovědnosti mezi zařízeními jako smlouvu
Třetí je slib mezi zařízeními. Určuje se až do časování: „mezi zapnutím Servo Ready a požadavkem na pohyb nechat alespoň 500 ms“. Čekací doba se kreslí jako průběh časovače, který běží u nás, a co druhá strana vystaví a kdy vystavíme my, se rozdělí do řádků. Který řádek komu patří, je to, co hranici zviditelní.
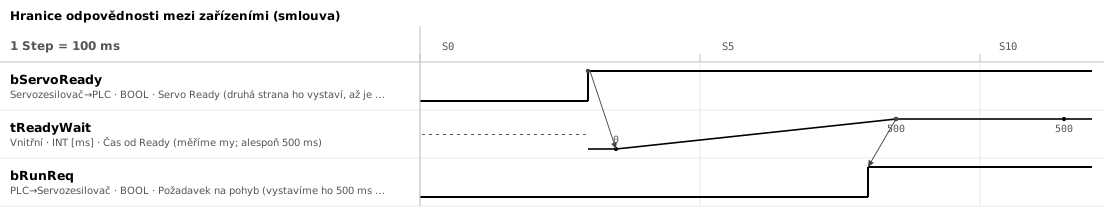
Proč na tom záleží — Jakmile je to dohodnuto, každá strana si může vnitřek postavit, jak chce. Ať zesilovač uvnitř dělá cokoli, strana PLC se nemění, dokud jsou dodrženy Ready a 500 ms. Bez dohody obě strany staví na dohadech o druhé a uvádění do provozu se změní v „vaše strana je pomalá“ a „vaše strana to shodila první“.
3. Jak to vypadá v diagramu
- Hrany průběhů — Hranice stavů z ①. Kde se přepíná ON a OFF, tam se mění stav
- Šipky — Podmínka překročení hranice z ①. Kreslí se z hrany na hranu. V softwaru je jedna šipka jedna podmínka. Hrana bez šipky je podmínka ještě nerozhodnutá
- Čtyři změny požadavku a odpovědi — Synchronizace z ②. U každého signálu mezi zařízeními nakreslete všechny čtyři; nikdy impuls trvající jeden Step
- Pořadí řádků — Hranice z ③. Řádky seskupte podle zařízení, které je budí, příčina nahoře a důsledek dole. Kde šipky přecházejí mezi zařízeními, je program schůzky
- Čas jako čísla — Časové podmínky z ③, psané jako „alespoň 500 ms“ nebo „odpovědět do 3 s“. Časová osa (Step) nese jen pořadí, takže čas se předává jako číslo a měření se ukazuje jako průběh časovače
- Jeden příběh na list — Časová osa je jedna. Normální cyklus, poruchové zastavení a najetí do reference jsou samostatné diagramy; větvení patří do Jak nakreslit vývojový diagram řízení PLC
4. Pořadí kreslení
- Vypište zařízení a signály vyměňované na hranici Řádky seskupte podle zařízení a ke každému signálu přidejte název proměnné a operand, např. Požadavek na vstup bLoadReq / Y020.
- Nakreslete jeden normální cyklus s řezem na každé hranici stavu Od startu po dokončení umisťujte hrany po pořadí a spojujte je šipkami. Hrana, kterou nelze spojit, je řez ještě nerozhodnutý.
- Přidejte časové podmínky na hranicích jako čísla Čekací doby a lhůty odpovědí, vedle hrany nebo v komentáři řádku.
- Poruchy a obnovu kreslete na samostatné diagramy Stejné řádky, jiný příběh. Určete, kde se zastaví, které signály spadnou a jak se vrátí do výchozí polohy.
5. Kde lidé klopýtají
- Kreslení signálů na různých zařízeních jako měnících se „současně“ — Oddělená zařízení běží na vlastních cyklech a nikdy se nemění současně. Pokud na pořadí záleží, spojte je šipkou; pokud ne, udělejte to viditelné
- Předání impulsu trvajícího jeden Step jinému zařízení — Příjemce s delším cyklem ho mine. Signály mezi zařízeními by měly spadnout až po spatření odpovědi (čtyři změny)
- Použití ON snímače jako hranice stavu — Poloha snímače a poloha, kterou strojní konstruktér nazývá „dokončeno“, nejsou vždy stejné. O řezu rozhodujte podle stavu, ne podle snímače
6. Po nakreslení diagramu
Šipky se stanou rozhodnutími vývojového diagramu (podmínkami pokračování) a řádky se stanou proměnnými mapy adres.
Nástroje použité pro obrázky v tomto článku
Každý obrázek v tomto článku byl nakreslen v Timing Chart Editor a exportován jako SVG.
- Timing Chart Editor — Uspořádejte řádky podle strany, která je budí (M / S), kreslete šipky ze změny na změnu a zapisujte čekací doby a komentáře.
- Flowchart Editor — Převádí šipky diagramu na rozhodnutí a čekání a sestavuje vývojový diagram.
- Address Map Editor — Přiděluje operandy PLC signálům diagramu.
Bez instalace, bez registrace. Běží v prohlížeči.
Související články
- Časový diagram v Excelu
- Časový diagram v draw.io
- Časový diagram handshaku (ukázka)
- Časový diagram pneumatického válce (ukázka)
- Časový diagram pásového dopravníku (ukázka)
- Časový diagram polohování serva (ukázka)
- Jak nakreslit vývojový diagram řízení PLC
- Jak sestavit mapu adres PLC
- Jak nakreslit schéma systému
- Nechte AI nakreslit specifikaci
- Datový formát JSON — Formát, který čtou a zapisují čtyři editory, se schématem, validací a příklady
- Jak napsat specifikaci řízení
- Jak nakreslit diagram doby cyklu
yk.builds