Časový diagram startu polohování serva — „V poloze“ hned po startu patří ještě předchozí poloze (ukázka)
Naposledy upraveno: 2026-09-23 / Kategorie: Ukázky, časové diagramy
Jeden pohyb, od předání cílové polohy servozesilovači a startu z PLC až po rozhodnutí, že je pohyb dokončen (dílky po 0,1 s). Nakresleno pro každého, kdo pokračoval na signál „v poloze“ hned po startu a dočkal se toho, že další krok začal dřív, než se osa pohnula.
Otevřít tuto ukázku v editoru Stáhnout JSON
Bezplatný editor v prohlížeči se otevře na nové kartě s načteným diagramem. Bez instalace, bez registrace a nic, co zadáte, se nikam neodesílá. Úpravy nemění ukázku na této stránce. JSON jsou zdrojová data pro opětovné otevření v editoru nebo předání AI (formát: Datový formát JSON).
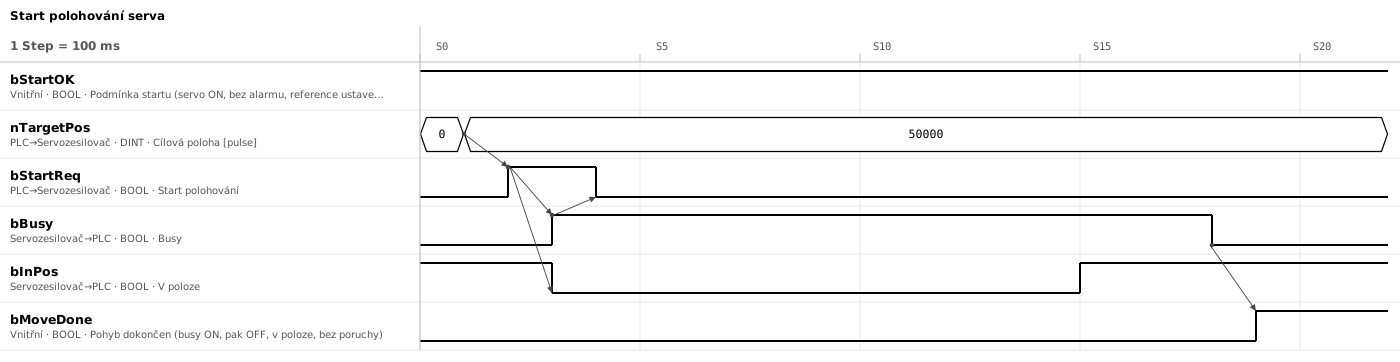
1. Šest signálů; pohyb dokončen vzniká uvnitř PLC
| Signál | Směr | Význam |
|---|---|---|
bStartOK | PLC (interní) | Podmínka startu: servo ON a žádný alarm ze zesilovače plus ustavená reference. Ustavená reference znamená dokončené referencování, nebo u absolutního enkodéru platnou polohu |
nTargetPos | PLC → servozesilovač | Cílová poloha [pulse] |
bStartReq | PLC → servozesilovač | Start polohování |
bBusy | Servozesilovač → PLC | Busy. ON od přijetí startu do konce polohování. V tomto diagramu slouží i jako potvrzení přijetí |
bInPos | Servozesilovač → PLC | V poloze (in-position). Podle modelu ON, když je rozdíl od cíle, nebo mezi povelovanou a skutečnou polohou (regulační odchylka), v nastaveném pásmu |
bMoveDone | PLC (interní) | Pohyb dokončen. Podmínka pro další krok: po startu byl spatřen busy ON a pak platí busy OFF i „v poloze“ ON. Nevystaví se, pokud se osa zastavila na požadavek zastavení nebo chybu |
2. Jeden pohyb: cílová poloha → start → busy → dokončení
- S1 → S2: zapsat cílovou polohu, pak v dalším Step zapnout start
- S2 → S3: zesilovač přijme start, busy se zapne, osa se rozjede a „v poloze“ vypne
- S3 → S4: PLC vidí busy ON a vypne start
- S15, S18: „v poloze“ se zapne při přiblížení k cíli; busy vypne, když pohyb skončí
- S19: platí busy OFF i „v poloze“ ON, bez požadavku zastavení a bez chyby, takže se vystaví pohyb dokončen. Předpokládá se, že busy ON byl spatřen v S3
3. Start shodit po potvrzení přijetí; o dokončení rozhodnout až po spatření busy ON
- Startovat až poté, co dorazila cílová poloha Dorazí-li start dřív, osa jede na předchozí cíl. Uvnitř PLC nechte jeden cyklus, přes síť jeden cyklus obnovy. Posílá-li se 32bitová hodnota jako dvě slova, ověřte, že se posílají společně.
- Start shodit až po potvrzení přijetí Impuls na jeden cyklus zmizí, je-li kratší než perioda čtení druhé strany. Shození po zapnutí busy funguje, ať zesilovač reaguje na hranu, nebo na úroveň. Předem ověřte PLC, která vyžadují, aby vstup povelu zůstal ON po celý pohyb.
- O dokončení rozhodnout až po spatření busy ON po startu „V poloze“ je ještě ON z předchozí polohy. Dokončeno znamená, že busy po startu jednou zapnul a pak platí busy OFF i „v poloze“ ON. U modelů, kde signál kmitá, vyžadujte, aby ON trval několik desítek ms.
- Počítejte s velmi krátkými pohyby Busy může být ON jen několik ms a lze ho minout. U modelů, které potvrzení přijetí drží, použijte to; u modelů bez něj berte cíl v pásmu „v poloze“ od aktuální polohy jako dokončený bez startu.
- Během busy nepřepisujte cílovou polohu Kdy se změna projeví, závisí na modelu a jeho nastavení. Přepisujte až po pohyb dokončen.
4. Nerozjede se nebo nedokončí: porucha na časový limit
Každé čekání dostane časový limit a po jeho překročení se vyhlásí porucha. Limit pro pohyb je doba jízdy vypočtená z dráhy, rychlosti a zrychlení plus rezerva na ustálení.
- Po startu nepřijde potvrzení přijetí: porucha zhruba po 0,5 s a zobrazení chybového signálu a čísla chyby zesilovače. Cíl mimo softwarové limity je u většiny modelů chybou už při startu. Některé modely neuplatňují softwarové limity, dokud není ustavena reference
- Busy nikdy nevypne: pozastavení nebo override rychlosti ponechaný na 0 %
- Busy je OFF, ale „v poloze“ se nikdy nezapne: stále aktivní omezení momentu, takže cíle nebylo dosaženo — třeba omezení snížené pro přítlak a nevrácené zpět. Nebo příliš nízké zesílení na ustálení
Obnova po alarmu se kreslí do samostatného diagramu nebo vývojového diagramu, protože na alarmu závisí, zda je nutné znovu najet do reference.
5. Ať je rozhraní jakékoli, čtěte ho jako tytéž tři: start, busy, dokončení
- Typ s tabulkou bodů zapojený přes I/O: signály start, pohyb a „v poloze“ odpovídají téměř přímo třem v tomto diagramu. Místo cílové polohy se předává číslo bodu. Který signál je potvrzením přijetí, ověřte v manuálu modelu
- Funkční bloky polohování PLCopen: Execute, Busy a Done. Cílová poloha se čte na náběžné hraně Execute. Shoďte Execute před Done a Done trvá jen jeden cyklus. Execute může zůstat ON, dokud se neobjeví Done, Error nebo CommandAborted; protože reaguje na hranu, druhý bod oddílu 3 („shodit po potvrzení přijetí“) neplatí. Třetí bod, „nezastaveno na požadavek zastavení nebo chybu“, znamená ani Error, ani CommandAborted
- Polohovací funkce PLC (pulzní výstup): nejprve ověřte, zda se vstup povelu musí držet, nebo reaguje na hranu. Dokončení se posuzuje podle příznaku PLC „výstup dokončen“ i podle vstupu „v poloze“ zesilovače (zapojeného vodičem)
- Dvě osy najednou: start ve stejném cyklu nezaručí, že se rozjedou společně, a i pak znamenají různé dráhy různé časy dojetí a trajektorie. Dokončení je AND pohyb dokončen každé osy; pro koordinovanou trajektorii použijte jeden interpolovaný start
- Najetí do reference: stejná dvojice start a dokončení, kreslená stejně. Podmínka startu je podmínka startu polohování bez ustavené reference (s ní by se samotné referencování nikdy nemohlo spustit)
Nástroje, kterými byla ukázka vytvořena
- Timing Chart Editor — Obrázek výše a JSON ukázky byly vytvořeny a exportovány v tomto editoru.
- Flowchart Editor — Převádí šipky diagramu na posloupnost čekání a procesů.
Související články
- Vývojový diagram najetí do reference (ukázka)
- Jak nakreslit časový diagram
- Časový diagram handshaku (ukázka)
- Časový diagram pneumatického válce (ukázka)
- Časový diagram pásového dopravníku (ukázka)
yk.builds