Zeitdiagramm Servo-Positionierstart — „Position erreicht“ direkt nach dem Start gehört noch zur vorherigen Position (Beispiel)
Zuletzt aktualisiert: 2026-09-23 / Kategorie: Beispiele, Zeitdiagramme
Eine Fahrt, von der Übergabe der Zielposition durch die SPS an den Servoverstärker und dem Start bis zur Entscheidung, dass die Fahrt abgeschlossen ist (0,1-s-Teilungen). Gezeichnet für alle, die beim Signal Position erreicht direkt nach dem Start weitergeschaltet haben und deren nächster Schritt begann, bevor sich die Achse bewegte.
Dieses Beispiel im Editor öffnen JSON herunterladen
Der kostenlose Browser-Editor öffnet sich in einem neuen Tab mit diesem Diagramm. Ohne Installation und Registrierung, und nichts, was Sie eingeben, wird irgendwohin gesendet. Änderungen dort verändern das Beispiel auf dieser Seite nicht. Das JSON ist die Quelle zum erneuten Öffnen im Editor oder zur Übergabe an eine KI (Format: JSON-Datenformat).
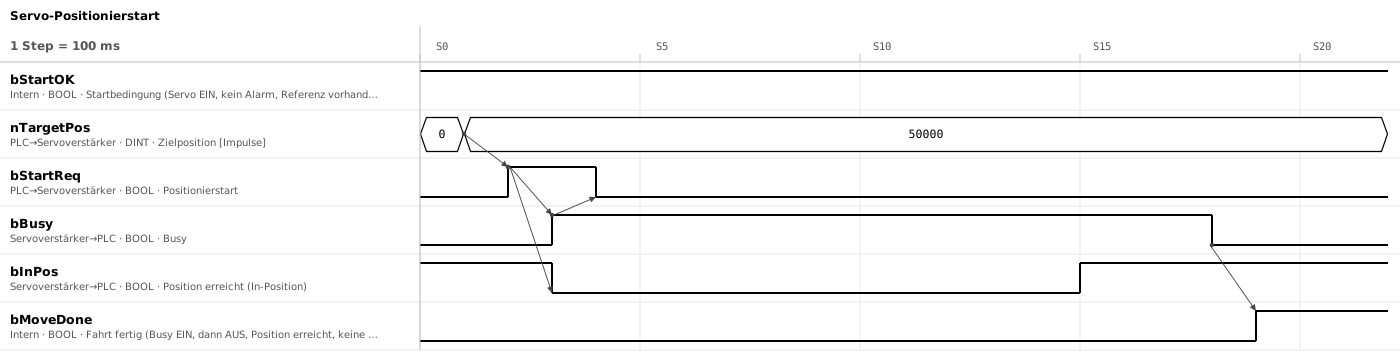
1. Sechs Signale; Fahrt fertig wird in der SPS gebildet
| Signal | Richtung | Bedeutung |
|---|---|---|
bStartOK | SPS (intern) | Startbedingung: Servo EIN und kein Alarm vom Verstärker, plus Referenz vorhanden. Referenz vorhanden heißt Referenzieren fertig, bei Absolutgeber eine gültige Position |
nTargetPos | SPS → Servoverstärker | Zielposition [Impulse] |
bStartReq | SPS → Servoverstärker | Positionierstart |
bBusy | Servoverstärker → SPS | Busy. EIN ab Annahme des Starts bis zum Ende der Positionierung. In diesem Diagramm dient es auch als Quittung |
bInPos | Servoverstärker → SPS | Position erreicht (In-Position). Je nach Typ EIN, wenn die Abweichung zur Zielposition oder zwischen Soll- und Istposition (Schleppfehler) im eingestellten Fenster liegt |
bMoveDone | SPS (intern) | Fahrt fertig. Die Bedingung für den nächsten Schritt: Busy wurde nach dem Start EIN gesehen, und dann gelten Busy AUS und Position erreicht EIN gleichzeitig. Nicht gesetzt bei Stopp durch Stoppanforderung oder Fehler |
2. Eine Fahrt: Zielposition → Start → Busy → Fertig
- S1 → S2: Die Zielposition schreiben, dann im nächsten Schritt den Start EIN setzen
- S2 → S3: Der Verstärker nimmt den Start an, Busy wird EIN, die Achse fährt los und Position erreicht wird AUS
- S3 → S4: Die SPS sieht Busy EIN und setzt den Start AUS
- S15, S18: Position erreicht wird EIN bei Annäherung an das Ziel; Busy wird AUS, wenn die Bewegung endet
- S19: Busy AUS und Position erreicht EIN gelten gleichzeitig, ohne Stoppanforderung und ohne Fehler, also wird Fahrt fertig gesetzt. Voraussetzung ist, dass Busy bei S3 EIN gesehen wurde
3. Den Start nach der Quittung zurücknehmen; den Abschluss erst nach Busy EIN entscheiden
- Erst starten, wenn die Zielposition angekommen ist Kommt der Start zuerst an, fährt die Achse zur vorherigen Zielposition. Einen Zyklus in der SPS oder einen Aktualisierungszyklus im Netzwerk Abstand lassen. Wird ein 32-Bit-Wert als zwei Wörter gesendet, prüfen, dass sie gemeinsam übertragen werden.
- Den Start erst nach der Quittung zurücknehmen Ein Impuls von einem Zyklus verschwindet, wenn er kürzer ist als der Lesezyklus der Gegenseite. Nach Busy EIN zurückgenommen, funktioniert es bei flanken- wie bei pegelgesteuerten Verstärkern. Bei SPSen, deren Befehlseingang während der ganzen Fahrt EIN bleiben muss, vorher prüfen.
- Den Abschluss erst entscheiden, nachdem Busy nach dem Start EIN war Position erreicht ist von der vorherigen Position noch EIN. Fertig heißt: Busy war nach dem Start einmal EIN, und danach gelten Busy AUS und Position erreicht EIN gleichzeitig. Bei flatternden Typen verlangen, dass das EIN einige zehn ms anhält.
- Sehr kurze Fahrten berücksichtigen Busy kann nur wenige ms EIN sein und übersehen werden. Bei Typen, die die Quittung speichern, diese verwenden; bei Typen ohne Quittung ein Ziel innerhalb des Positionsfensters um die Istposition ohne Start als fertig behandeln.
- Die Zielposition nicht während Busy überschreiben Wann sie übernommen wird, hängt von Typ und Einstellung ab. Erst nach Fahrt fertig überschreiben.
4. Startet nicht oder endet nicht: Störung über eine Zeitgrenze
Jedem Warten eine Zeitgrenze geben und bei Überschreitung eine Störung auslösen. Die Grenze für die Fahrt ist die aus Weg, Geschwindigkeit und Beschleunigung berechnete Fahrzeit plus Reserve für das Einschwingen.
- Keine Quittung nach dem Start: nach etwa 0,5 s Störung auslösen und Fehlersignal und Fehlernummer des Verstärkers anzeigen. Ein Ziel außerhalb der Software-Endlagen ist bei den meisten Typen schon beim Start ein Fehler. Manche Typen wenden die Software-Endlagen vor der Referenzierung nicht an
- Busy wird nie AUS: eine Pause oder ein auf 0 % stehen gebliebener Geschwindigkeits-Override
- Busy ist AUS, aber Position erreicht wird nie EIN: eine noch aktive Drehmomentbegrenzung, sodass das Ziel nicht erreicht wurde, etwa eine zum Anpressen abgesenkte und nicht zurückgesetzte Grenze. Oder zu niedrige Verstärkung, sodass es nicht einschwingt
Der Wiederanlauf nach einem Alarm wird in einem eigenen Diagramm oder Ablaufdiagramm gezeichnet, weil es vom Alarm abhängt, ob neu referenziert werden muss.
5. Welche Schnittstelle auch immer: als dieselben drei lesen, Start, Busy, Fertig
- Punkttabellen-Typ über E/A: Die Signale Start, Fährt und Position erreicht entsprechen fast direkt den dreien in diesem Diagramm. Statt der Zielposition wird eine Punktnummer übergeben. Welches Signal die Quittung ist, steht im Handbuch des Typs
- PLCopen-Positionierbausteine: Execute, Busy und Done. Die Zielposition wird an der steigenden Flanke von Execute gelesen. Wird Execute vor Done zurückgenommen, ist Done nur einen Zyklus lang. Execute darf EIN bleiben, bis Done, Error oder CommandAborted erscheint; da flankengesteuert, entfällt Punkt 2 in Abschnitt 3 („nach der Quittung zurücknehmen“). Punkt 3, „nicht durch Stoppanforderung oder Fehler gestoppt“, heißt weder Error noch CommandAborted
- SPS-Positionierfunktion (Impulsausgang): Zuerst prüfen, ob der Befehlseingang gehalten werden muss oder flankengesteuert ist. Der Abschluss wird aus dem „Ausgabe beendet“-Merker der SPS und dem verdrahteten Eingang Position erreicht des Verstärkers gebildet
- Zwei Achsen gleichzeitig: Ein Start im selben Zyklus garantiert keinen gemeinsamen Anlauf, und selbst dann bedeuten verschiedene Wege verschiedene Ankunftszeiten und Bahnen. Der Abschluss ist das UND der Fahrt-fertig-Signale beider Achsen; für eine koordinierte Bahn einen einzigen interpolierten Start verwenden
- Referenzieren: dasselbe Paar aus Start und Fertig, genauso gezeichnet. Die Startbedingung ist die Positionier-Startbedingung ohne „Referenz vorhanden“ (mit ihr könnte das Referenzieren selbst nie starten)
Die Werkzeuge für dieses Beispiel
- Timing Chart Editor — Die Abbildung oben und das Beispiel-JSON wurden mit diesem Editor erstellt und exportiert.
- Flowchart Editor — Macht aus den Pfeilen des Diagramms eine Folge von Warten und Verarbeitung.
Verwandte Artikel
- Ablaufdiagramm Grundstellungsfahrt (Beispiel)
- Zeitdiagramm zeichnen
- Handshake-Zeitdiagramm (Beispiel)
- Zeitdiagramm Pneumatikzylinder (Beispiel)
- Zeitdiagramm Bandförderer (Beispiel)
yk.builds