Zeitdiagramm Bandförderer: Transport und Positionsstopp — Vor dem Anhalten abbremsen (Beispiel)
Zuletzt aktualisiert: 2026-09-23 / Kategorie: Beispiele, Zeitdiagramme
Ein Beispiel: Ein Teil kommt von der vorherigen Station auf einen frequenzumrichtergetriebenen Bandförderer, bremst ab, hält an der Arbeitsposition und wird weitertransportiert. Für den Fördererprogrammierer, der „es hält jedes Mal woanders und der Roboter greift daneben“ beheben will.
Dieses Beispiel im Editor öffnen JSON herunterladen
Der kostenlose Browser-Editor öffnet sich in einem neuen Tab mit diesem Diagramm. Ohne Installation und Registrierung, und nichts, was Sie eingeben, wird irgendwohin gesendet. Änderungen dort verändern das Beispiel auf dieser Seite nicht. Das JSON ist die Quelle zum erneuten Öffnen im Editor oder zur Übergabe an eine KI (Format: JSON-Datenformat).
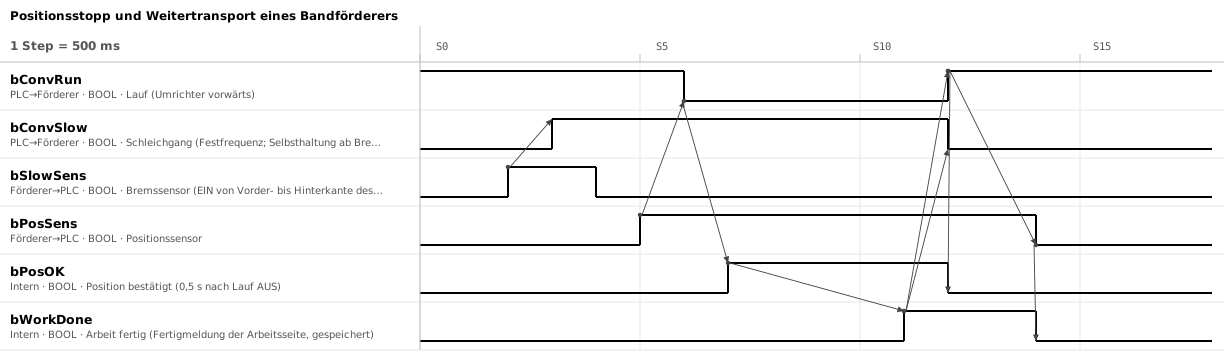
1. Sechs Signale; Schleichgang, Bestätigung und Arbeit fertig werden in der SPS gehalten
| Signal | Richtung | Bedeutung |
|---|---|---|
bConvRun / bConvSlow | SPS → Frequenzumrichter | Lauf (vorwärts) und Schleichgang-Auswahl (Festfrequenz). Der Schleichgang hält sich ab Bremssensor EIN selbst und wird beim Weitertransport gelöst |
bSlowSens / bPosSens | Sensor → SPS | Bremssensor und Positionssensor. EIN, solange ein Teil davor steht |
bPosOK | SPS (intern) | Position bestätigt. Lauf ist seit 0,5 s aus und der Positionssensor noch EIN. Beim Weitertransport (Lauf EIN) gelöscht |
bWorkDone | SPS (intern) | Arbeit fertig. Die gespeicherte Fertigmeldung der Arbeitsseite (Roboter oder Fertig-Taste des Bedieners). Gelöscht, sobald das Teil den Positionssensor verlassen hat |
2. Ein Teil: Abbremsen, Stopp, Bestätigung, Arbeit, Weitertransport
Eine Teilung ist 0,5 s.
- S2 → S3: Auf Schleichgang umschalten, wenn der Bremssensor EIN wird. Das Teil ist kurz, also wird der Sensor bei S4 AUS, aber der Schleichgang hält sich selbst
- S5 → S6: Lauf abschalten, wenn der Positionssensor EIN wird. Das Teil läuft noch etwas weiter, während der Umrichter abbremst
- S7: 0,5 s nach dem Abschalten, wenn der Positionssensor noch EIN ist, bestätigen und die Arbeit beginnen. Die Arbeit dauert 2 s
- S11 → S12: Bei Arbeit fertig Lauf einschalten, Schleichgang lösen und das Teil mit voller Geschwindigkeit ausschleusen
- S14: Hat das Teil den Positionssensor verlassen, Arbeit fertig löschen und das nächste Teil annehmen
3. Erst auf Schleichgang, dann stoppen, und vor der Bestätigung 0,5 s warten
- Am Bremssensor auf Schleichgang, dann am Positionssensor stoppen Aus voller Geschwindigkeit hält das Teil jedes Mal woanders. Der Nachlauf nach dem Abschalten wächst mit dem Quadrat der Geschwindigkeit: halbe Geschwindigkeit, ein Viertel des Weges. Den Nachlauf ab Positionssensor EIN bei der Inbetriebnahme messen und den Bremssensor um diesen Weg vorher auf einer Langlochhalterung montieren.
- Den Schleichgang selbsthaltend machen und beim Weitertransport lösen Direkt vom Bremssensor angesteuert, ginge es unterwegs zurück auf volle Geschwindigkeit. Ein Teil, das kürzer ist als der Abstand der beiden Sensoren, verlässt den Bremssensor, bevor es die Position erreicht. Wird im selben Schritt wie Lauf AUS gelöst, kann je nach Abschaltreihenfolge der Ausgänge kurz volle Geschwindigkeit befohlen werden.
- Die Position 0,5 s nach dem Abschalten bestätigen Das Teil läuft während des Abbremsens weiter. Warten, bis es steht, prüfen, dass der Positionssensor noch EIN ist, und erst dann die Arbeit beginnen. Um Überlauf zu erkennen, einen Überlaufsensor kurz hinter der Position ergänzen.
- Arbeit fertig löschen, sobald das Teil den Positionssensor verlassen hat Beim Weitertransport gelöscht, wird dasselbe Teil noch einmal bearbeitet: Ist „Positionssensor EIN und nicht Arbeit fertig“ die Stoppbedingung, wird der Lauf im Moment des Löschens wieder abgeschaltet. Nach dem Verlassen gelöscht, ist das nächste Positionssensor EIN sicher ein neues Teil.
4. Stau, Rutschen und fehlende Teile findet man über eine Zeitgrenze zwischen den Sensoren
- Der Positionssensor wird nach dem Bremssensor nicht EIN: Die Laufzeit im Schleichgang bei der Inbetriebnahme messen und das Zwei- bis Dreifache als Grenze setzen. Ursachen: das Teil hängt an einer Führung und der Gurt rutscht darunter, das Teil ist heruntergefallen oder entnommen, ein Sensor ist verschmutzt. Um zu erkennen, ob der Gurt selbst auf der Antriebstrommel rutscht, einen Näherungssensor an die Umlenktrommel setzen, der die Drehung überwacht
- Der Positionssensor wird nach dem Weitertransport nicht AUS: Stau am Auslauf. Die Grenze genauso festlegen, aus der Zeit, die ein Teil mit voller Geschwindigkeit zum Verlassen braucht
Ist der Bremssensor bei der Positionsbestätigung EIN, hat das nächste Teil die Lücke geschlossen. Dieses Teil erzeugt keine steigende Flanke am Bremssensor; unverändert weitertransportiert erreicht es den Positionssensor mit voller Geschwindigkeit und läuft über. Entweder „Bremssensor AUS“ zur Bedingung für das Lösen des Schleichgangs ergänzen oder mit Störung anhalten und die Annahme von der vorherigen Station stoppen. Die Lücke zwischen den Teilen größer halten als Sensorabstand minus Teilelänge plus Nachlauf beim Stoppen.
5. Andere Bauarten: Stoppmethode und Bedingungen für den Weitertransport anders lesen
- Mechanische Positionierung: Auf einem Rollenförderer, der unter dem Teil rutschen darf, weiterlaufen lassen und das Teil mit einem Stopper anhalten. Heben und Senken des Stoppers folgt dem Zeitdiagramm Pneumatikzylinder (Beispiel). Bei Stauförderung davor einen Vollsensor am Ende der Schlange setzen und die Annahme stoppen, wenn er einige Sekunden EIN bleibt
- Übergabe an den nächsten Förderer: Das „Annahme bereit“ der nächsten Station per UND in die Bedingung des Weitertransports bei S11 → S12 aufnehmen. Die Übergabesignale haben die Form Anforderung und Abschluss des Handshake-Zeitdiagramm (Beispiel)
- Bremsmotor ohne Frequenzumrichter: Die Schleichgangzeile entfällt. Den Motor am Positionssensor aus voller Geschwindigkeit abschalten und die Bremse anlegen (eine Federdruckbremse greift beim Abschalten). Die Stoppposition streut stärker als in diesem Diagramm, um die höhere Geschwindigkeit und die Ansprechverzögerung der Bremse
- Stoppposition als Zahl: Statt am Positionssensor auf einen Encoderwert oder das „Position erreicht“ eines Servos stoppen
Die Werkzeuge für dieses Beispiel
- Timing Chart Editor — Die Abbildung oben und das Beispiel-JSON wurden mit diesem Editor erstellt und exportiert.
- Flowchart Editor — Macht aus den Pfeilen des Diagramms eine Folge von Warten und Verarbeitung.
Verwandte Artikel
- Zeitdiagramm Servo-Positionierung (Beispiel)
- Zeitdiagramm zeichnen
- Zeitdiagramm Pneumatikzylinder (Beispiel)
- Handshake-Zeitdiagramm (Beispiel)
yk.builds