Zeitdiagramm zeichnen — Die gemeinsame Schnittstelle zwischen Mensch und Code und zwischen Menschen
Zuletzt aktualisiert: 2026-09-25 / Kategorie: Steuerungsplanung, SPS
Ein Zeitdiagramm übergibt die Abfolge aus dem Kopf des Maschinenbauers an den Softwareentwickler. Dieser Leitfaden richtet sich an den, der ein Programm nur aus Zeichnungen und Klemmenplan schreiben muss, und an den Maschinenbauer, der die Abfolge weitergeben will.
1. Zeichnungen enthalten keine Abfolge. Dieses Diagramm schon
Der Blick auf die Maschine verrät nicht, wie sie sich bewegen sollte. Die Zeichnungen zeigen, wo Zylinder und Sensoren sitzen, nicht aber die Abfolge „den Greifer schließen, nachdem die vordere Endlage erreicht ist“.
Ein Softwareentwickler, der die Abfolge nicht kennt, kann nur raten. Eine richtige Vermutung läuft; eine falsche stoppt die Linie bei der Inbetriebnahme. Das Zeitdiagramm holt diese Abfolge aus den Zeichnungen heraus und legt sie zwischen Hardware und Software. Kurven und Pfeile sind nur die Oberfläche; der Inhalt sind die drei Dinge unten.
2. Die drei Dinge im Diagramm
① Kontinuierliche Bewegung in Zustände schneiden
Das Erste ist, Bewegung ohne Unterbrechung in „Zustände“ zu schneiden. Eine Kolbenstange fährt kontinuierlich, ein Motor dreht weiter. Software kann nichts ohne Grenzen verarbeiten, also wird irgendwo geschnitten: „Ausfahren, bis der vordere Endschalter EIN wird“, „ausgefahren, sobald er EIN ist“.
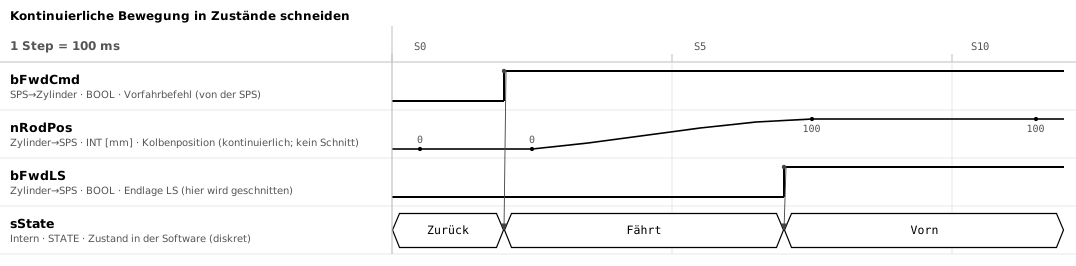
Warum das wichtig ist — Nur der Maschinenbauer weiß, wo zu schneiden ist. Die Position des Sensors und die Position, die der Maschinenbauer „fertig“ nennt, sind nicht immer dieselbe. Fehlt der Schnitt im Diagramm, nimmt der Softwareentwickler das EIN des Sensors als fertig.
② Geräte mit verschiedenen Zyklen synchronisieren
Das Zweite ist das Verfahren, das Geräte mit unabhängigen Zyklen im Gleichschritt hält. Die SPS zyklt alle 10 ms, der Roboter hat seinen eigenen Zyklus, die Nachbarmaschine läuft auf einer anderen SPS. Keiner kennt den Zyklus des anderen. Ein einfach abgesetztes Signal verschwindet, bevor die Gegenseite hinsieht, oder wird zweimal aufgenommen, wo einmal gemeint war.
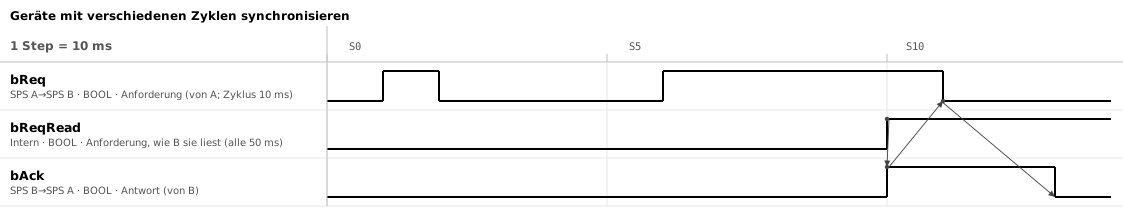
Warum das wichtig ist — Jedes Gerät kann für sich richtig gebaut sein und trotzdem an der Nahtstelle scheitern. Die vier Wechsel Anforderung EIN → Antwort EIN → Anforderung AUS → Antwort AUS (der Handshake) sind kein Trick. Sie sind das kleinste Verfahren, mit dem zwei asynchrone Geräte zuverlässig einen Zustand vereinbaren. Wird ein Schritt weggelassen, laufen die beiden Implementierungen genau dort auseinander.
③ Die Verantwortungsgrenze zwischen den Geräten als Vertrag festlegen
Das Dritte ist das Versprechen zwischen den Geräten. Es wird bis zur Zeitbedingung festgelegt: „mindestens 500 ms zwischen Servo-Bereit EIN und der Fahranforderung“. Die Wartezeit wird als Kurve des Timers gezeichnet, den wir selbst laufen lassen, und was die Gegenseite setzt und wann wir setzen, wird in Zeilen getrennt. Welche Zeile wem gehört, macht die Grenze sichtbar.
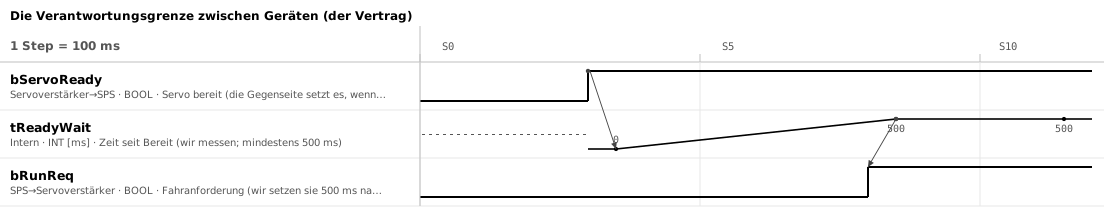
Warum das wichtig ist — Ist das vereinbart, kann jede Seite ihr Inneres frei bauen. Was auch immer der Verstärker intern tut, die SPS-Seite ändert sich nicht, solange Bereit und die 500 ms eingehalten werden. Ohne die Vereinbarung baut jede Seite auf Vermutungen über die andere, und die Inbetriebnahme wird zu „eure Seite ist zu langsam“ und „eure Seite hat zuerst abgeschaltet“.
3. So sieht es im Diagramm aus
- Flanken der Kurven — Die Zustandsgrenzen aus ①. Wo EIN und AUS wechseln, wechselt der Zustand
- Pfeile — Die Bedingung für das Überschreiten einer Grenze aus ①. Von Flanke zu Flanke gezogen. In der Software ist ein Pfeil eine Bedingung. Eine Flanke ohne Pfeil ist eine noch nicht festgelegte Bedingung
- Die vier Wechsel von Anforderung und Antwort — Die Synchronisation aus ②. Für jedes Signal über Gerätegrenzen alle vier zeichnen; nie einen Impuls von nur einem Step
- Reihenfolge der Zeilen — Die Grenze aus ③. Zeilen nach dem treibenden Gerät gruppieren, Ursache oben, Wirkung unten. Wo Pfeile zwischen Geräten wechseln, steht die Tagesordnung der Besprechung
- Zeit als Zahl — Die Zeitbedingungen aus ③, geschrieben als „mindestens 500 ms“ oder „Antwort innerhalb von 3 s“. Die Zeitachse (Step) trägt nur die Reihenfolge, also wird die Zeit als Zahl übergeben und das Messen als Timer-Kurve gezeigt
- Ein Handlungsstrang pro Blatt — Es gibt eine Zeitachse. Ein normaler Zyklus, ein Störungshalt und die Grundstellungsfahrt sind getrennte Diagramme; Verzweigungen gehören ins SPS-Ablaufdiagramm zeichnen
4. Zeichenreihenfolge
- Geräte und die an der Grenze ausgetauschten Signale auflisten Zeilen nach Gerät gruppieren und zu jedem Signal Variablenname und Operand angeben, z. B. Beladeanforderung bLoadReq / Y020.
- Einen normalen Zyklus zeichnen und an jeder Zustandsgrenze schneiden Von Start bis Ende die Flanken der Reihe nach setzen und mit Pfeilen verbinden. Eine Flanke, die sich nicht verbinden lässt, ist ein noch nicht entschiedener Schnitt.
- Zeitbedingungen an den Grenzen als Zahlen ergänzen Wartezeiten und Antwortfristen, neben der Flanke oder im Kommentar der Zeile.
- Störung und Wiederanlauf in eigenen Diagrammen zeichnen Dieselben Zeilen, anderer Handlungsstrang. Festlegen, wo es stehen bleibt, welche Signale abfallen und wie es in die Grundstellung zurückkehrt.
5. Stolpersteine
- Signale verschiedener Geräte als „gleichzeitig“ wechselnd zeichnen — Getrennte Geräte laufen mit eigenen Zyklen und wechseln nie gleichzeitig. Ist die Reihenfolge wichtig, mit einem Pfeil verbinden; ist sie es nicht, das sichtbar machen
- Einen Impuls von einem Step an ein anderes Gerät übergeben — Ein Empfänger mit längerem Zyklus verpasst ihn. Signale über Gerätegrenzen fallen erst ab, wenn die Antwort gesehen wurde (die vier Wechsel)
- Das EIN des Sensors als Zustandsgrenze nehmen — Die Position des Sensors und die Position, die der Maschinenbauer „fertig“ nennt, sind nicht immer dieselbe. Der Schnitt wird nach Zustand entschieden, nicht nach Sensor
6. Nach dem Zeichnen
Die Pfeile werden zu den Entscheidungen des Ablaufdiagramms (den Bedingungen zum Weitergehen), die Zeilen zu den Variablen des Adressplans.
Die Werkzeuge für die Abbildungen dieses Artikels
Alle Abbildungen dieses Artikels wurden im Timing Chart Editor gezeichnet und als SVG exportiert.
- Timing Chart Editor — Zeilen nach der treibenden Seite (M / S) anordnen, Pfeile von Wechsel zu Wechsel ziehen, Wartezeiten und Kommentare eintragen.
- Flowchart Editor — Macht aus den Pfeilen des Diagramms Entscheidungen und Wartezeiten und baut das Ablaufdiagramm zusammen.
- Address Map Editor — Ordnet den Signalen des Diagramms SPS-Operanden zu.
Ohne Installation und Registrierung, direkt im Browser.
Verwandte Artikel
- Zeitdiagramm in Excel erstellen
- Zeitdiagramm in draw.io erstellen
- Handshake-Zeitdiagramm (Beispiel)
- Zeitdiagramm Pneumatikzylinder (Beispiel)
- Zeitdiagramm Bandförderer (Beispiel)
- Zeitdiagramm Servo-Positionierung (Beispiel)
- SPS-Ablaufdiagramm zeichnen
- SPS-Adressplan erstellen
- Systemdiagramm zeichnen
- Die Spezifikation von KI zeichnen lassen
- JSON-Datenformat — Das Format, das die vier Editoren lesen und schreiben, mit Schema, Validierung und Beispielen
- Steuerungsspezifikation schreiben
- Taktzeitdiagramm zeichnen
yk.builds