Chronogramme de lancement du positionnement servo — Le « en position » juste après le lancement appartient encore à la position précédente (exemple)
Dernière mise à jour: 2026-09-23 / Catégorie: Exemples, chronogrammes
Un déplacement, depuis le moment où l'automate transmet la position cible au variateur servo et lance le mouvement, jusqu'à la décision que le déplacement est terminé (divisions de 0,1 s). Dessiné pour qui est passé à la suite sur le signal en position juste après le lancement et a vu l'étape suivante commencer avant que l'axe ne bouge.
Ouvrir cet exemple dans l'éditeur Télécharger le JSON
L'éditeur gratuit, qui fonctionne dans le navigateur, s'ouvre dans un nouvel onglet avec ce chronogramme chargé. Ni installation ni inscription, et rien de ce que vous saisissez n'est envoyé nulle part. Vos modifications ne changent pas l'exemple de cette page. Le JSON est la donnée source pour le rouvrir dans l'éditeur ou le confier à une IA (format : Structure des données JSON).
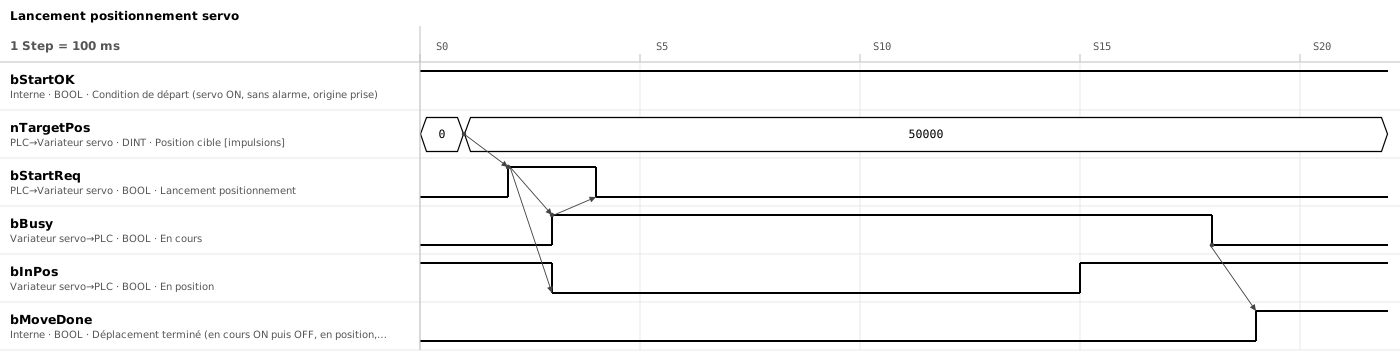
1. Six signaux ; déplacement terminé est fabriqué dans l'automate
| Signal | Sens | Signification |
|---|---|---|
bStartOK | PLC (interne) | Condition de départ : servo ON et pas d'alarme du variateur, plus origine prise. Origine prise signifie prise d'origine terminée, ou, pour un codeur absolu, position valide |
nTargetPos | PLC → variateur servo | Position cible [impulsions] |
bStartReq | PLC → variateur servo | Lancement du positionnement |
bBusy | Variateur servo → PLC | En cours. ON depuis l'acceptation du lancement jusqu'à la fin du positionnement. Sur ce chronogramme, il sert aussi d'accusé de réception |
bInPos | Variateur servo → PLC | En position. Selon le modèle, ON quand l'écart par rapport à la cible, ou entre la position commandée et la position réelle (écart de poursuite), est dans la bande réglée |
bMoveDone | PLC (interne) | Déplacement terminé. La condition pour passer à l'étape suivante : en cours a été vu ON après le lancement, puis en cours OFF et en position ON sont vrais ensemble. Non émis si l'axe s'est arrêté sur une demande d'arrêt ou une erreur |
2. Un déplacement : position cible → lancement → en cours → fin
- S1 → S2 : écrire la position cible, puis mettre le lancement à ON au Step suivant
- S2 → S3 : le variateur accepte le lancement, en cours passe ON, l'axe démarre et en position passe OFF
- S3 → S4 : l'automate voit en cours ON et met le lancement à OFF
- S15, S18 : en position passe ON à l'approche de la cible ; en cours passe OFF quand le mouvement se termine
- S19 : en cours OFF et en position ON sont vrais ensemble, sans demande d'arrêt ni erreur, donc déplacement terminé est émis. Cela suppose que le signal en cours a été vu ON à S3
3. Faire retomber le lancement après l'accusé de réception ; ne décider la fin qu'après avoir vu en cours ON
- Lancer seulement après l'arrivée de la position cible Si le lancement arrive en premier, l'axe va à la cible précédente. Laissez un cycle de scrutation dans l'automate, ou un cycle de rafraîchissement sur un réseau. Si une valeur de 32 bits est envoyée en deux mots, vérifiez qu'ils sont envoyés ensemble.
- Faire retomber le lancement seulement après l'accusé de réception Une impulsion d'un cycle disparaît si elle est plus courte que le cycle de lecture de l'autre côté. La faire retomber après le passage à ON du signal en cours fonctionne que le variateur soit déclenché sur front ou sur niveau. Vérifiez d'abord les automates qui exigent que l'entrée de commande reste ON pendant tout le déplacement.
- Ne décider la fin qu'après avoir vu en cours ON à la suite du lancement En position est encore ON depuis la position précédente. Terminé veut dire : en cours est passé ON une fois après le lancement, puis en cours OFF et en position ON sont vrais ensemble. Sur les modèles qui battent, exigez que le ON dure quelques dizaines de ms.
- Prévoir les très petits déplacements En cours peut n'être ON que quelques ms et passer inaperçu. Utilisez l'accusé de réception sur les modèles qui le mémorisent ; sur ceux qui n'en ont pas, traitez une cible située dans la bande en position autour de la position actuelle comme terminée, sans lancer.
- Ne pas réécrire la position cible pendant en cours Le moment où elle est prise en compte dépend du modèle et de ses réglages. Réécrivez-la seulement après déplacement terminé.
4. Pas de départ ou pas de fin : défaut sur limite de temps
Donnez une limite de temps à chaque attente et levez un défaut quand elle est dépassée. La limite du déplacement est le temps de trajet calculé à partir de la distance, de la vitesse et de l'accélération, plus une marge de stabilisation.
- Pas d'accusé de réception après le lancement : défaut après environ 0,5 s, et afficher le signal d'erreur et le numéro d'erreur du variateur. Une cible hors des limites logicielles est une erreur dès le lancement sur la plupart des modèles. Certains modèles n'appliquent pas les limites logicielles avant que l'origine soit prise
- En cours ne passe jamais OFF : une pause, ou une correction de vitesse (override) restée à 0 %
- En cours est OFF mais en position ne passe jamais ON : une limite de couple encore active, donc la cible n'est pas atteinte — une limite abaissée pour un appui en butée et pas rétablie, par exemple. Ou des gains trop faibles pour se stabiliser
La reprise après une alarme se dessine dans un chronogramme ou un organigramme séparé, parce que la nécessité de refaire la prise d'origine dépend de l'alarme.
5. Quelle que soit l'interface, la lire comme les trois mêmes signaux : lancement, en cours, fin
- Type table de points câblé en E/S : les signaux de lancement, de déplacement en cours et en position correspondent presque directement aux trois de ce chronogramme. On transmet un numéro de point au lieu de la position cible. Vérifiez dans le manuel du modèle quel signal sert d'accusé de réception
- Blocs fonctions de positionnement PLCopen : Execute, Busy et Done. La position cible est lue sur le front montant d'Execute. Faites retomber Execute avant Done et Done ne dure qu'un cycle. Execute peut rester ON jusqu'à l'apparition de Done, Error ou CommandAborted ; comme il est déclenché sur front, le deuxième point de la section 3 (« faire retomber après l'accusé de réception ») ne s'applique pas. Le troisième point, « pas arrêté par une demande d'arrêt ou une erreur », signifie ni Error ni CommandAborted
- Fonction de positionnement de l'automate (sortie impulsions) : vérifiez d'abord si l'entrée de commande doit être maintenue ou si elle est déclenchée sur front. La fin se juge à la fois sur le drapeau « émission terminée » de l'automate et sur l'entrée en position du variateur (câblée)
- Deux axes à la fois : les lancer au même cycle ne garantit pas qu'ils démarrent ensemble, et même dans ce cas, des distances différentes donnent des heures d'arrivée et des trajectoires différentes. La fin est le ET des déplacements terminés de chaque axe ; pour une trajectoire coordonnée, utilisez un seul lancement en interpolation
- Prise d'origine : la même paire lancement et fin, dessinée de la même façon. La condition de départ est celle du positionnement sans l'origine prise (avec elle, la prise d'origine elle-même ne pourrait jamais démarrer)
Les outils utilisés pour cet exemple
- Timing Chart Editor — La figure ci-dessus et le JSON de l'exemple ont été créés et exportés avec cet éditeur.
- Flowchart Editor — Transforme les flèches du chronogramme en une suite d'attentes et de traitements.
Articles connexes
- Organigramme de prise d'origine (exemple)
- Dessiner un chronogramme
- Chronogramme de handshake (exemple)
- Chronogramme de vérin pneumatique (exemple)
- Chronogramme de convoyeur à bande (exemple)
yk.builds