Dessiner un chronogramme — L'interface commune entre l'homme et le code, et entre les personnes
Dernière mise à jour: 2026-09-25 / Catégorie: Conception de commande, automate (PLC)
Un chronogramme transmet au programmeur la « séquence de mouvements » qui est dans la tête du mécanicien. Ce guide s'adresse à celui qui doit écrire un programme avec pour seuls documents des plans et une liste de câblage, et au mécanicien qui veut transmettre la séquence.
1. Les plans ne portent aucune séquence. Ce diagramme, si
Regarder la machine ne dit pas comment on avait prévu de la faire bouger. Les plans montrent où sont les vérins et les capteurs, mais pas la séquence « fermer la pince après l'arrivée en fin de course sortie ».
Un programmeur qui ne connaît pas la séquence ne peut que deviner. Une bonne supposition tourne ; une mauvaise arrête la ligne à la mise en service. Le chronogramme sort cette séquence des plans et la place entre le matériel et le logiciel. Les formes d'onde et les flèches ne sont que la surface ; le fond, ce sont les trois choses ci-dessous.
2. Les trois choses que contient le chronogramme
① Découper un mouvement continu en états
La première est de découper en « états » un mouvement qui n'a pas de coupure. Une tige bouge de façon continue et un moteur continue de tourner. Le logiciel ne peut rien traiter sans frontières, donc on coupe quelque part : « en sortie tant que le fin de course sortie n'est pas ON », « sorti dès qu'il est ON ».
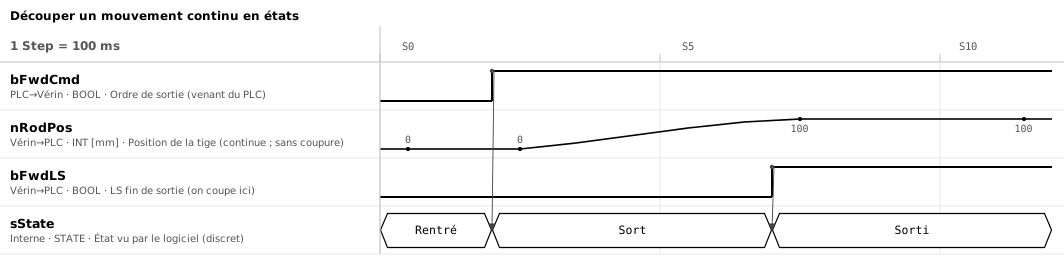
Pourquoi c'est nécessaire — Seul le mécanicien sait où couper. La position d'un capteur et la position que le mécanicien appelle « terminé » ne coïncident pas toujours. Sans la coupure sur le chronogramme, le programmeur prend le ON du capteur pour la fin du mouvement.
② Synchroniser des équipements de cycles différents
La deuxième est la procédure qui garde au pas des équipements aux cycles sans rapport. L'automate (PLC) scrute toutes les 10 ms, le robot a son propre cycle, la machine voisine tourne sur un autre automate. Aucun ne connaît le cycle de l'autre. Se contenter de lancer un signal, c'est risquer qu'il disparaisse avant que l'autre regarde, ou qu'il soit lu deux fois alors qu'on voulait une seule.
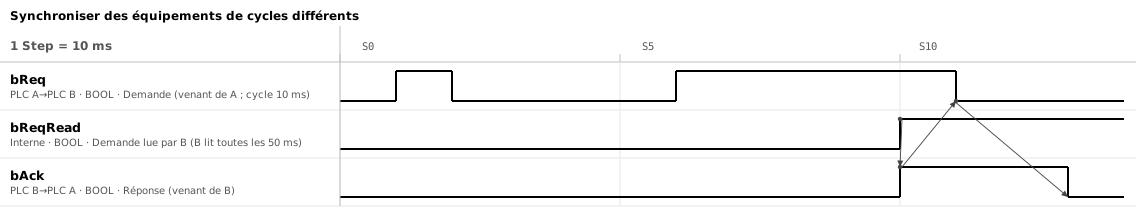
Pourquoi c'est nécessaire — Chaque équipement peut être correct seul et casser à l'endroit où ils se rejoignent. Les quatre changements demande ON → réponse ON → demande OFF → réponse OFF (le handshake) ne sont pas une astuce. C'est la plus petite procédure par laquelle deux appareils asynchrones s'accordent à coup sûr sur un état. Sautez une étape et les deux implémentations divergent exactement là.
③ Fixer la frontière de responsabilité entre équipements comme un contrat
La troisième est la promesse entre équipements. Elle se décide jusqu'aux conditions de temps : « laisser au moins 500 ms entre le passage ON de Servo Ready et la demande de marche ». Le temps d'attente se dessine comme la forme d'onde de la temporisation que nous mesurons, et ce que l'autre côté émet et le moment où nous émettons sont séparés en lignes. C'est l'appartenance de chaque ligne qui fait apparaître la frontière sur le diagramme.
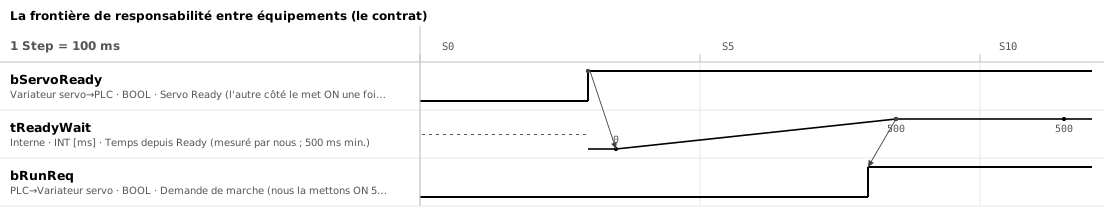
Pourquoi c'est nécessaire — Une fois ceci convenu, chaque côté est libre de construire son intérieur comme il veut. Quoi que fasse le variateur à l'intérieur, le côté automate ne change pas tant que Ready et les 500 ms sont respectés. Sans accord, chacun construit sur des suppositions sur l'autre, et la mise en service tourne au « c'est vous qui êtes lents » et « c'est vous qui l'avez coupé en premier ».
3. Comment cela apparaît sur le chronogramme
- Les fronts des formes d'onde — Les frontières d'états de ①. Là où ON et OFF basculent, l'état change
- Les flèches — La condition pour franchir une frontière de ①. Tracées de front à front. Dans le logiciel, une flèche est une condition. Un front sans flèche est une condition pas encore décidée
- Les quatre changements de demande et réponse — La synchronisation de ②. Dessinez les quatre pour tout signal qui traverse des équipements ; jamais d'impulsion d'un seul Step
- L'ordre des lignes — La frontière de ③. Groupez les lignes par équipement qui les pilote, cause en haut et effet en bas. L'endroit où des flèches traversent d'un équipement à l'autre est l'ordre du jour de la réunion
- Le temps en chiffres — Les conditions de temps de ③, écrites « au moins 500 ms » ou « répondre sous 3 s ». L'axe de temps (Step) ne porte que l'ordre, donc le temps se transmet en chiffres, et la mesure se montre par la forme d'onde d'une temporisation
- Un scénario par page — Il n'y a qu'un axe de temps. Un cycle normal, un arrêt sur défaut et la prise d'origine sont des chronogrammes séparés ; les branchements vont dans l'Dessiner un organigramme de commande d'automate
4. Ordre de dessin
- Listez les équipements et les signaux échangés à la frontière Groupez les lignes par équipement et ajoutez à chaque signal le nom de variable et l'opérande, par ex. Demande d'entrée bLoadReq / Y020.
- Dessinez un cycle normal en coupant à chaque frontière d'état Du démarrage à la fin, placez les fronts dans l'ordre et reliez-les par des flèches. Un front que vous ne pouvez pas relier est une coupure pas encore décidée.
- Ajoutez en chiffres les conditions de temps aux frontières Temps d'attente et délais de réponse, près du front ou dans le commentaire de la ligne.
- Dessinez les défauts et la reprise sur des chronogrammes séparés Mêmes lignes, autre scénario. Décidez où cela s'arrête, quels signaux retombent, et comment revenir en position d'origine.
5. Où l'on trébuche
- Dessiner des signaux d'équipements différents comme changeant « en même temps » — Des équipements séparés tournent sur leurs propres cycles et ne changent jamais simultanément. Si l'ordre compte, reliez-les par une flèche ; sinon, faites-le voir
- Transmettre une impulsion d'un seul Step à un autre équipement — Un récepteur au cycle plus long la manque. Les signaux qui traversent des équipements ne doivent retomber qu'après avoir vu la réponse (les quatre changements)
- Prendre le ON du capteur comme frontière d'état — La position du capteur et la position que le mécanicien appelle « terminé » ne coïncident pas toujours. Décidez la coupure par l'état, pas par le capteur
6. Une fois le chronogramme dessiné
Les flèches deviennent les décisions de l'organigramme (les conditions pour passer à la suite), et les lignes deviennent les variables de la cartographie des adresses.
Les outils utilisés pour les figures de cet article
Toutes les figures de cet article ont été dessinées dans le Timing Chart Editor et exportées en SVG.
- Timing Chart Editor — Rangez les lignes par côté émetteur (M / S), tracez des flèches de changement à changement, et écrivez temps d'attente et commentaires.
- Flowchart Editor — Transforme les flèches du chronogramme en décisions et en attentes et assemble l'organigramme.
- Address Map Editor — Affecte les opérandes de l'automate aux signaux du chronogramme.
Ni installation ni inscription : ils fonctionnent dans le navigateur.
Articles connexes
- Faire un chronogramme dans Excel
- Faire un chronogramme dans draw.io
- Chronogramme de handshake (exemple)
- Chronogramme de vérin pneumatique (exemple)
- Chronogramme de convoyeur à bande (exemple)
- Chronogramme de positionnement servo (exemple)
- Dessiner un organigramme de commande d'automate
- Construire une cartographie des adresses
- Dessiner un schéma d'architecture
- Faire dessiner la spécification par une IA
- Structure des données JSON — Le format que lisent et écrivent les quatre éditeurs, avec schéma, validation et exemples
- Rédiger une spécification de commande
- Dessiner un diagramme de temps de cycle
yk.builds