Organigramme de prise d'origine d'une unité de transfert — Monter Z avant de ramener X, en vérifiant un axe à la fois (exemple)
Dernière mise à jour: 2026-09-23 / Catégorie: Exemples, organigrammes
La prise d'origine d'une unité de transfert composée d'un Z vertical (vérin pneumatique double bobine), d'un X horizontal (servo) et d'une pince. Dessiné pour qui a envoyé « tous les axes à l'origine » d'un coup et a heurté quelque chose au retour : Z monte à fond avant que X ne revienne.
Ouvrir cet exemple dans l'éditeur Télécharger le JSON
L'éditeur gratuit, qui fonctionne dans le navigateur, s'ouvre dans un nouvel onglet avec cet organigramme chargé. Ni installation ni inscription, et rien de ce que vous saisissez n'est envoyé nulle part. Vos modifications ne changent pas l'exemple de cette page. Le JSON est la donnée source pour le rouvrir dans l'éditeur ou le confier à une IA (format : Structure des données JSON).
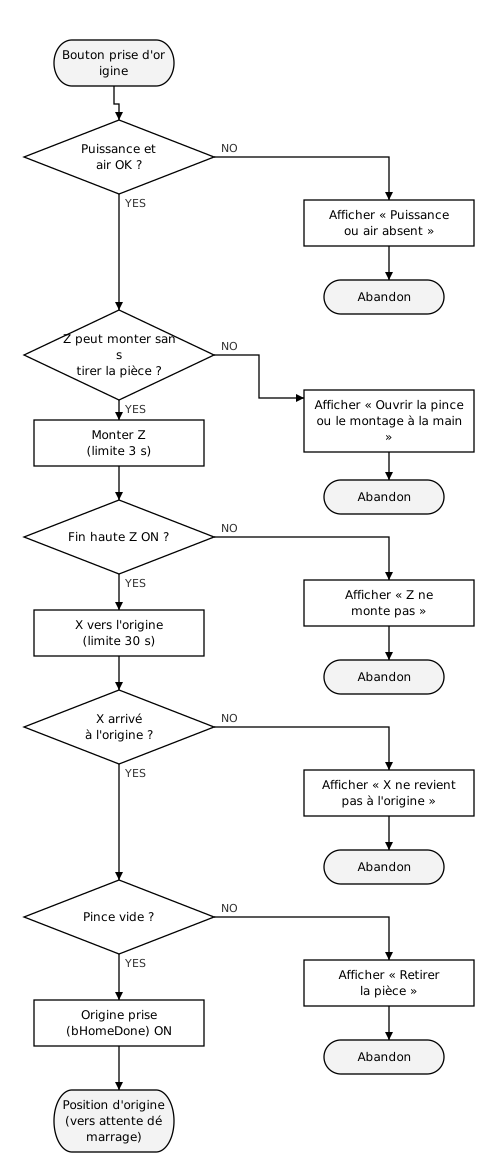
1. Chaque stade : vérifier la puissance et l'air avant de bouger, et donner une limite à chaque axe
- « Bouton prise d'origine » : accepté seulement quand la marche automatique est arrêtée. Après un arrêt d'urgence, on l'appuie après le reset (Organigramme de reprise après arrêt d'urgence (exemple)).
- « Puissance et air OK ? » : vérifiez la pression d'alimentation en plus de la puissance, car Z fonctionne à l'air. Si l'arrêt d'urgence purge l'air, la pression revient progressivement ; bouger avant qu'elle soit rétablie déguise la cause en « Z ne monte pas ».
- « Z peut monter sans tirer la pièce ? » : NON quand la pince tient la pièce et que la bride du montage est aussi fermée. Monter Z arracherait la pièce ou tirerait le montage avec elle. C'est l'état après un arrêt au milieu d'un transfert.
- « Monter Z » : SOL montée ON, SOL descente OFF. « Fin haute Z ON ? » vérifie aussi que la fin basse est passée OFF, ce qui détecte les pannes de capteur (Chronogramme de vérin pneumatique (exemple)).
- « X vers l'origine » : si la référence d'origine est conservée, c'est un simple positionnement vers la position d'origine, comme avec un servo absolu. Si la référence est perdue, utilisez la fonction de prise d'origine du variateur ou du module de positionnement pour la rechercher — un servo incrémental dont l'alimentation de commande a été coupée, par exemple.
- « Limite 3 s », « limite 30 s » : valeurs d'exemple, fixées à partir des temps normaux mesurés à la mise en service plus une marge. Si un axe n'est pas arrivé à l'échéance, affichez un défaut et commandez l'arrêt de X. Z est à double bobine : il reste côté montée même avec le SOL coupé (s'il ne monte pas à fond, vérifiez la pression d'air et les capteurs).
- « Pince vide ? » : jugé à partir des détecteurs d'ouverture et de fermeture de la pince. Fermeture ON signifie fermée et vide ; les deux à OFF signifie qu'une pièce est tenue. La marche automatique commence par ouvrir la pince avant d'aller saisir, donc l'état de la pince ne fait pas partie de la condition de position d'origine.
- « Origine prise (bHomeDone) » : la prise d'origine a été faite et la position n'a pas été perdue. Il reste ON quand la marche automatique commence à bouger, et passe OFF sur un abandon, une alarme servo ou une perte de l'alimentation de commande. Le fait que l'unité soit en position d'origine en ce moment est un signal séparé (
bAtOrigin) ; le démarrage n'est accepté que lorsque les deux sont ON.
Signaux de ce diagramme — origine prise (bHomeDone) et en position d'origine (bAtOrigin) sont des signaux distincts
| Nom | Sens | Signification |
|---|---|---|
bHomeBtn | Entrée | Bouton de prise d'origine |
bPowerOn | Entrée | Puissance présente (contact auxiliaire du relais de sécurité) |
bAirOK | Entrée | Pression d'alimentation présente (pressostat) |
bChuckOpenEnd / bChuckCloseEnd | Entrée | Pince : fin d'ouverture / fin de fermeture |
bJigClampEnd | Entrée | Bride du montage : fin de fermeture |
bZUpSol / bZDownSol | Sortie | SOL montée / descente de Z |
bZUpEnd / bZDownEnd | Entrée | Z : fin haute / fin basse |
bXHomeReq | Sortie | Ordre de ramener X à l'origine (recherche de l'origine, ou positionnement vers la position d'origine) |
bXAtHome | Entrée | La position actuelle de X est dans la tolérance d'origine et le positionnement est terminé. Différent du « prise d'origine terminée » du variateur ou du module de positionnement, qui indique que la référence est établie et reste en général ON après avoir quitté l'origine |
bHomeDone | Interne | Prise d'origine faite et position non perdue (reste ON en marche automatique) |
bAtOrigin | Interne | En position d'origine maintenant (bZUpEnd et bXAtHome tous deux ON ; calculé à chaque cycle) |
2. Pourquoi cet ordre : pour éviter les collisions, monter Z à fond, puis un axe à la fois
La prise d'origine est la procédure qui ramène la machine en position d'origine (là où démarre la marche automatique) sans collision, où qu'elle se soit arrêtée. C'est le « retour en position d'origine » de Dessiner un organigramme de commande d'automate. Envoyez « tous les axes à l'origine » d'un coup et, selon l'endroit de l'arrêt, quelque chose entre en collision en route. On décide donc d'abord l'ordre.
- Monter Z à fond avant de bouger X Avec Z en bas, la pince ou la pièce tenue heurte le montage ou le convoyeur. La machine est construite pour qu'avec Z en fin haute, X puisse aller n'importe où sans rien heurter, même en tenant une pièce. Cette fin haute est la condition pour bouger X, en marche automatique et en manuel comme en prise d'origine.
- Un axe à la fois, en confirmant l'arrivée avant le suivant En bougeant les deux ensemble, X heurte si Z s'arrête en route. Bouger Z et X ensemble est plus rapide, mais la prise d'origine est rare, donc la sûreté l'emporte sur la vitesse. Une vitesse de prise d'origine plus faible qu'en marche automatique limite aussi les dégâts en cas de collision.
- La pince n'est pas ouverte pendant la prise d'origine L'ouvrir ferait tomber la pièce tenue. S'il reste une pièce, affichez un message et arrêtez ; la prise d'origine est refaite une fois la pièce retirée. La façon de la retirer (ouvrir la porte et la prendre à la main, ou ouvrir la pince en manuel) se décide pour chaque machine.
- Les défauts indiquent sur quel axe la machine s'est arrêtée Un simple « défaut de prise d'origine » oblige à tout réexaminer sur site. Séparé par axe, l'endroit où regarder est évident : pression d'air et capteurs pour Z, alarme du variateur pour X.
3. La spécification indique l'ordre, les conditions pour passer à la suite, les limites et ce qui n'est pas bougé
- L'ordre de retour et la condition pour passer à l'axe suivant (quel capteur ou quel signal veut dire « arrivé » ; points 1 et 2 de la section 2)
- La limite de temps par axe et l'affichage des défauts (section 1, point 4 de la section 2)
- La condition pour bouger X (fin haute de Z), appliquée aussi en marche automatique et en manuel (point 1 de la section 2)
- Quel côté s'ouvre à la main après un arrêt au milieu d'un transfert (section 1)
- Ce que la prise d'origine ne bouge pas (la pince, etc.) et ce qui se passe quand une pièce est restée (point 3 de la section 2)
- Les conditions qui effacent origine prise, et la condition d'être en position d'origine (section 1)
Avec plus d'axes, on dessine de la même façon : décidez d'abord l'ordre sans collision, puis alignez « bouger → arrivé ? » dans cet ordre.
Une fois l'exemple ouvert dans l'éditeur, double-cliquez sur un symbole pour en modifier le texte.
Les outils utilisés pour cet exemple
- Flowchart Editor — La figure ci-dessus et le JSON de l'exemple ont été créés et exportés avec cet éditeur.
- Timing Chart Editor — L'ordre des signaux d'ordre et de fin de la prise d'origine de X peut se dessiner en chronogramme.
Articles connexes
- Dessiner un organigramme de commande d'automate
- Organigramme de reprise après arrêt d'urgence (exemple)
- Chronogramme de vérin pneumatique (exemple)
- Chronogramme de positionnement servo (exemple)
yk.builds