Chronogramme de transfert et d'arrêt en position d'un convoyeur à bande — Ralentir avant de s'arrêter (exemple)
Dernière mise à jour: 2026-09-23 / Catégorie: Exemples, chronogrammes
Un exemple où une pièce arrive du poste précédent sur un convoyeur à bande entraîné par variateur, ralentit, s'arrête au poste de travail puis est libérée. Pour le programmeur du convoyeur qui veut corriger « elle s'arrête chaque fois à un endroit différent et le robot rate la pièce ».
Ouvrir cet exemple dans l'éditeur Télécharger le JSON
L'éditeur gratuit, qui fonctionne dans le navigateur, s'ouvre dans un nouvel onglet avec ce chronogramme chargé. Ni installation ni inscription, et rien de ce que vous saisissez n'est envoyé nulle part. Vos modifications ne changent pas l'exemple de cette page. Le JSON est la donnée source pour le rouvrir dans l'éditeur ou le confier à une IA (format : Structure des données JSON).
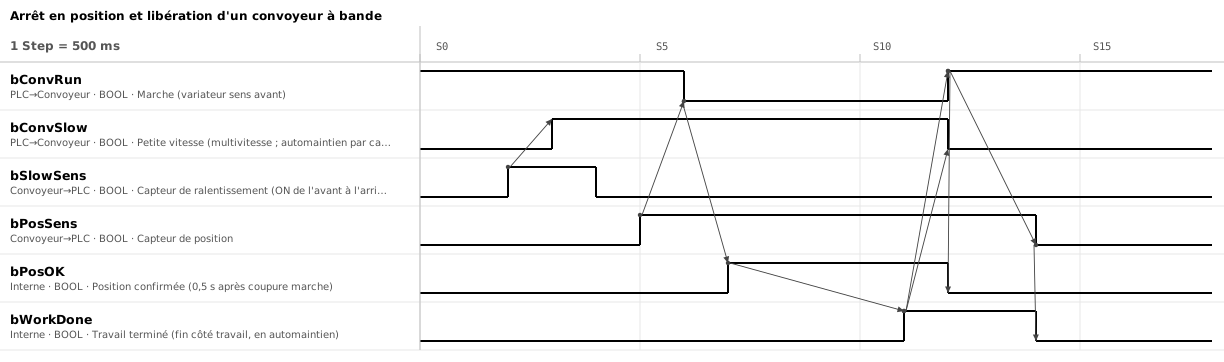
1. Six signaux ; petite vitesse, position confirmée et travail terminé sont mémorisés dans l'automate
| Signal | Sens | Signification |
|---|---|---|
bConvRun / bConvSlow | PLC → variateur | Marche (sens avant) et sélection de la petite vitesse (multivitesse). La petite vitesse s'automaintient sur le capteur de ralentissement et est relâchée à la libération |
bSlowSens / bPosSens | Capteur → PLC | Capteur de ralentissement et capteur de position. ON tant qu'une pièce est devant |
bPosOK | PLC (interne) | Position confirmée. La marche est coupée depuis 0,5 s et le capteur de position est toujours ON. Effacée à la libération (marche ON) |
bWorkDone | PLC (interne) | Travail terminé. La fin venue du côté travail (robot, ou bouton de fin de l'opérateur), mémorisée. Effacé une fois que la pièce a quitté le capteur de position |
2. Une pièce : ralentissement, arrêt, confirmation, travail, libération
Une division vaut 0,5 s.
- S2 → S3 : passer en petite vitesse quand le capteur de ralentissement passe ON. La pièce est courte, donc le capteur repasse OFF à S4, mais la petite vitesse est automaintenue et continue
- S5 → S6 : couper la marche quand le capteur de position passe ON. La pièce avance encore un peu pendant la décélération du variateur
- S7 : 0,5 s après la coupure de la marche, si le capteur de position est toujours ON, confirmer et lancer le travail. Le travail dure 2 s
- S11 → S12 : sur travail terminé, remettre la marche, relâcher la petite vitesse et évacuer la pièce à grande vitesse
- S14 : une fois que la pièce a quitté le capteur de position, effacer travail terminé et accepter la pièce suivante
3. Passer en petite vitesse avant d'arrêter, et attendre 0,5 s avant de confirmer
- Passer en petite vitesse au capteur de ralentissement, puis arrêter au capteur de position Arrêtée à pleine vitesse, la pièce s'arrête chaque fois à un endroit différent. La distance parcourue après la coupure de la marche croît avec le carré de la vitesse : à demi-vitesse, un quart de la distance. Mesurez à la mise en service le dépassement depuis le passage ON du capteur de position, et montez le capteur de ralentissement d'autant plus en amont, sur une équerre à trou oblong.
- Automaintenir la petite vitesse et la relâcher à la libération Pilotée directement par le capteur de ralentissement, elle repasserait en grande vitesse en cours de route. Une pièce plus courte que l'écart entre les deux capteurs libère le capteur de ralentissement avant d'atteindre la position. La relâcher au même Step que la marche OFF peut commander un instant la grande vitesse, selon la sortie qui retombe en premier.
- Confirmer la position 0,5 s après la coupure de la marche La pièce continue d'avancer pendant qu'elle décélère. Attendez qu'elle soit arrêtée, vérifiez que le capteur de position est toujours ON, et seulement alors lancez le travail. Pour détecter un dépassement, ajoutez un capteur de dépassement juste après la position.
- Effacer travail terminé une fois que la pièce a quitté le capteur de position Effacé pendant la libération, la même pièce est retravaillée : si « capteur de position ON et pas travail terminé » est la condition d'arrêt, la marche est coupée de nouveau à l'instant où on l'efface. Effacé après le départ de la pièce, le prochain ON du capteur de position est à coup sûr une nouvelle pièce.
4. Bourrages, glissements et pièces manquantes se détectent en limitant le temps entre capteurs
- Le capteur de position ne passe pas ON après le capteur de ralentissement : mesurez à la mise en service le temps de trajet en petite vitesse et fixez la limite à deux à trois fois ce temps. Causes : pièce accrochée à un guide avec la bande qui glisse dessous, pièce tombée ou retirée, capteur sale. Pour savoir si la bande elle-même glisse sur la poulie motrice, ajoutez un capteur de proximité qui surveille la rotation de la poulie de renvoi
- Le capteur de position ne passe pas OFF après la libération : un bourrage à la sortie. Fixez la limite de la même façon, à partir du temps qu'une pièce met à sortir à grande vitesse
Si le capteur de ralentissement est ON au moment où la position est confirmée, la pièce suivante a rattrapé l'écart. Cette pièce ne produit jamais de front montant sur le capteur de ralentissement : libérée telle quelle, elle arrive au capteur de position à grande vitesse et dépasse. Soit vous ajoutez « capteur de ralentissement OFF » à la condition de relâchement de la petite vitesse, soit vous arrêtez sur défaut et cessez d'accepter les pièces du poste précédent. Gardez entre les pièces un écart supérieur à l'écart entre capteurs, moins la longueur de pièce, plus le dépassement à l'arrêt.
5. Autres réalisations : relire autrement la façon d'arrêter et les conditions de libération
- Positionnement mécanique : sur un convoyeur à rouleaux qui peut glisser sous la pièce, laissez tourner et arrêtez la pièce avec une butée. La montée et la descente de la butée suivent l'Chronogramme de vérin pneumatique (exemple). Pour une accumulation en amont, ajoutez un capteur de file pleine en queue de file et cessez d'accepter quand il reste ON quelques secondes
- Transfert vers le convoyeur suivant : ajoutez en ET le « prêt à recevoir » du poste suivant à la condition de libération en S11 → S12. Les signaux de transfert prennent la forme demande et fin de l'Chronogramme de handshake (exemple)
- Moteur frein sans variateur : la ligne de petite vitesse disparaît. Coupez le moteur au capteur de position à pleine vitesse et serrez le frein (un frein à manque de courant se serre quand on coupe l'alimentation). La position d'arrêt se disperse davantage que sur ce chronogramme, du fait de la vitesse plus élevée et du retard de serrage du frein
- Position d'arrêt en valeur numérique : arrêtez sur une valeur de codeur ou sur le signal en position d'un servo au lieu du capteur de position
Les outils utilisés pour cet exemple
- Timing Chart Editor — La figure ci-dessus et le JSON de l'exemple ont été créés et exportés avec cet éditeur.
- Flowchart Editor — Transforme les flèches du chronogramme en une suite d'attentes et de traitements.
Articles connexes
- Chronogramme de positionnement servo (exemple)
- Dessiner un chronogramme
- Chronogramme de vérin pneumatique (exemple)
- Chronogramme de handshake (exemple)
yk.builds